
Dentro de unos días despegará la sonda japonesa MMX, destinada a ser la primera misión que traiga muestras de Fobos, la mayor luna de Marte, y la primera que se pose en la superficie de este pequeño mundo. También será la primera que deposite un rover en una luna de otro planeta del Sistema Solar, en este caso, el vehículo europeo Idefix. Sin embargo, hace casi tres décadas otra misión intentó posarse en Fobos… pero fracasó. Esta es su historia.
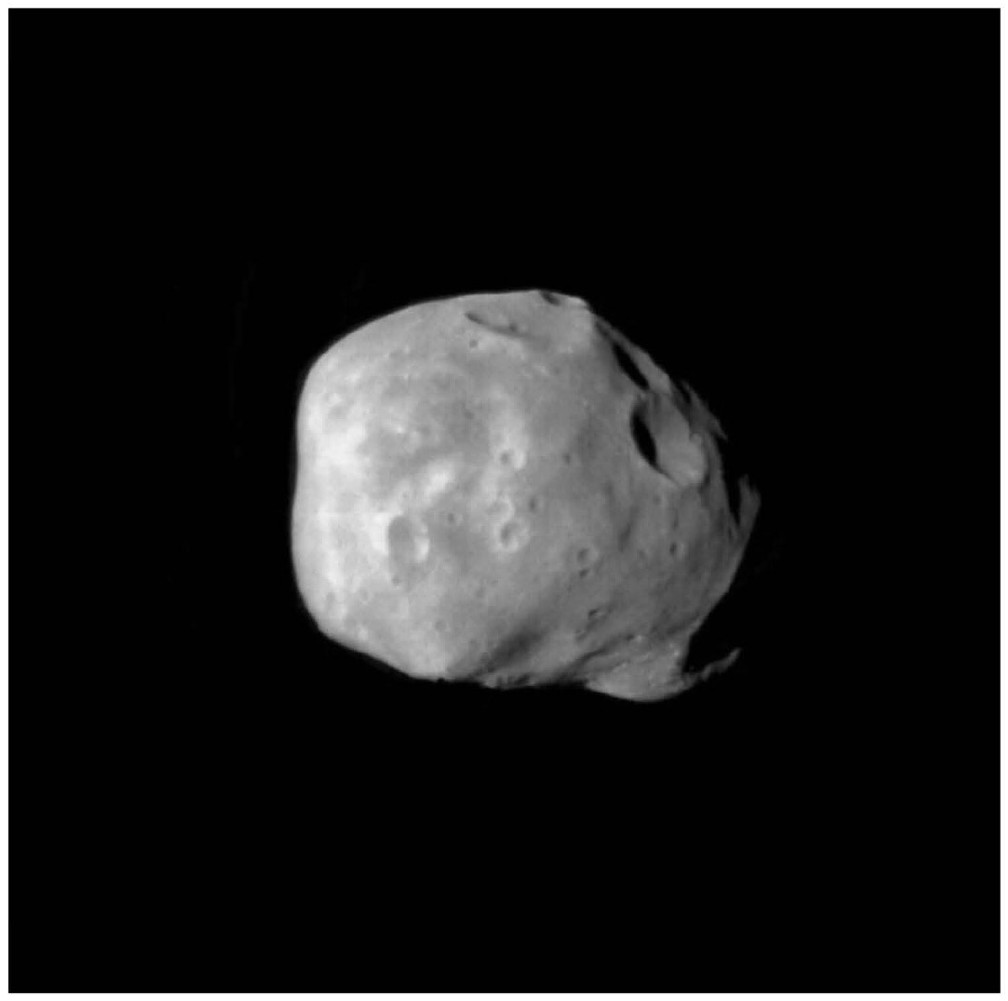
27 de marzo de 1989. A poco menos de 200 kilómetros de Fobos, una nave de dos toneladas y media gira lentamente sobre sí misma. Acaba de fotografiar la pequeña luna deforme y llena de cráteres que tiene delante y ahora tiene que dar media vuelta para apuntar su antena parabólica hacia un punto azul situado a más de 300 millones de kilómetros. Es una maniobra rutinaria, una de tantas. Pero esta vez algo sale mal. La sonda no termina de orientarse, empieza a dar tumbos y sus paneles solares dejan de apuntar al Sol. En la Tierra, los controladores del centro de Kaliningrado esperan la siguiente sesión de comunicaciones (a las 15:58 UTC). No hay respuesta.
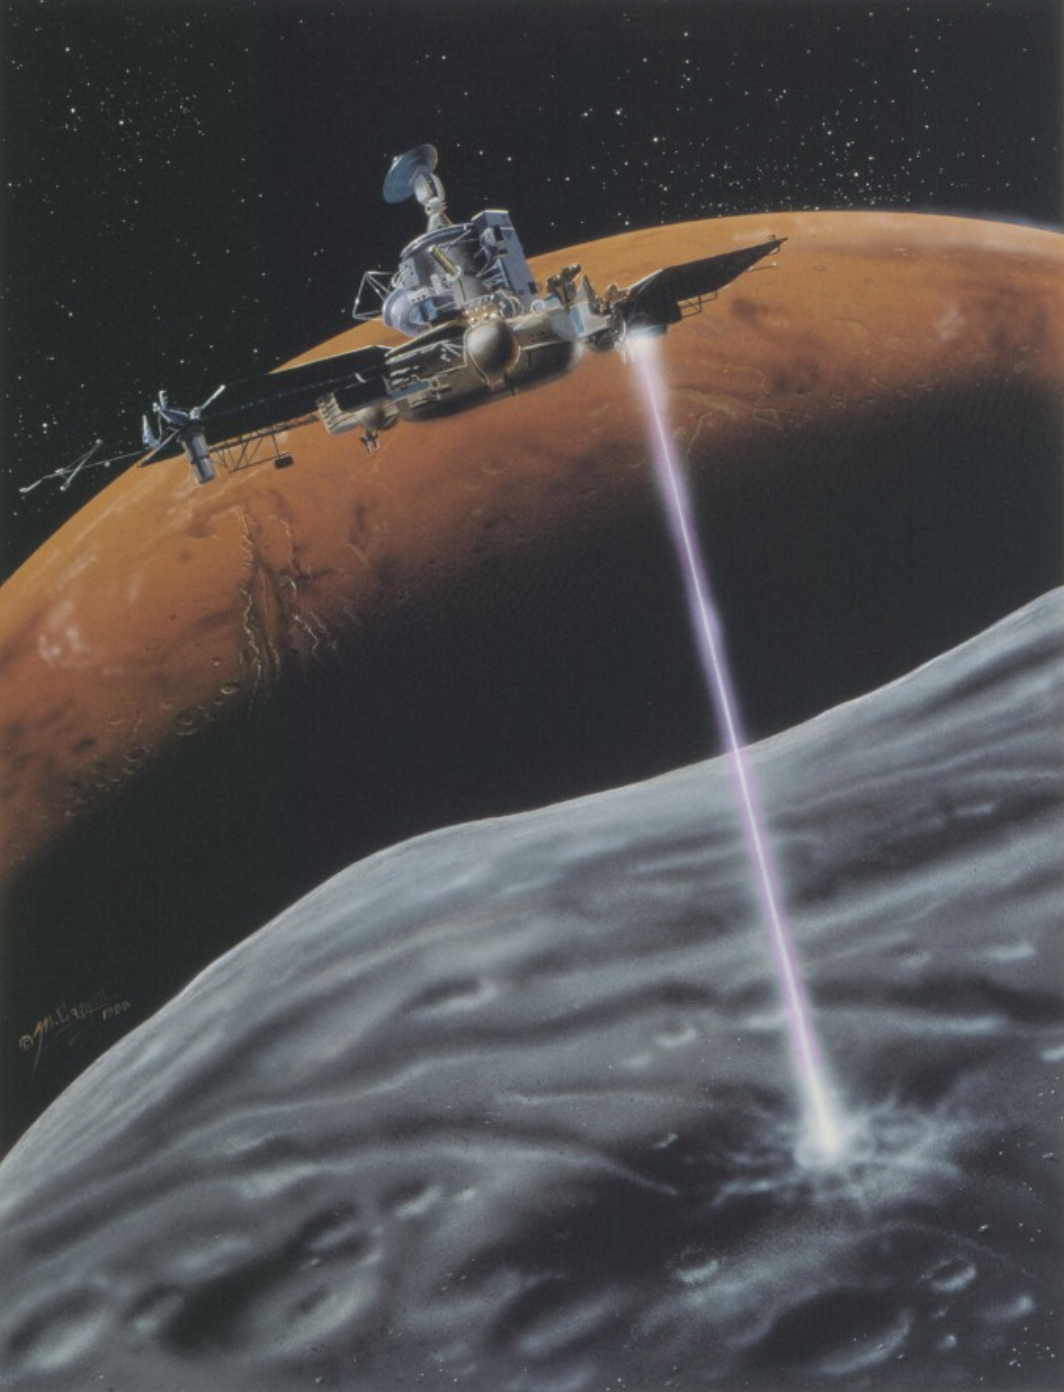
La sonda era la Fobos 2. A partir de ese momento solo quedaría de ella un débil susurro de radio captado durante doce minutos entre las 17:51 y las 18:03 UTC, probablemente emitido a través de la antena omnidireccional. Después, el silencio. Doce días antes de su cita definitiva con Fobos, cuando debía sobrevolar la superficie a unos cincuenta metros de altura, disparar un láser y un cañón de iones contra el regolito y dejar caer sobre la luna dos pequeños aterrizadores, la última gran sonda planetaria de la Unión Soviética se apagó para siempre. Su gemela, Fobos 1, llevaba muerta desde septiembre del año anterior por culpa de un simple guion. Sí, un guion.
El proyecto 1F y la plataforma UMVL
La historia de las sondas Fobos empieza mucho antes de 1988, en una pequeña guerra interna que Roald Sagdéyev, director del IKI (Instituto de Investigaciones Espaciales de la Academia de Ciencias de la URSS), bautizaría años después como «la guerra de los mundos». A mediados de los 70, con las Viking estadounidenses a punto de partir hacia Marte y tras el rosario de fallos de las Mars 2 y Mars 3 de 1971 y de la flotilla de las Mars 4, 5, 6 y 7 de 1973, la comunidad espacial soviética se dividió en dos bandos. Los «venusianos», encabezados por Sagdéyev y el presidente de la Academia de Ciencias, Mstislav Kéldysh, defendían centrarse en Venus, donde la URSS llevaba ventaja. Los «marcianos» querían competir con Estados Unidos en el planeta rojo. Ganaron los primeros y no hubo flota soviética para perseguir a las Viking. Pero tras la retirada de Kéldysh, el geoquímico Alexandr Vinográdov, artífice científico de las misiones de retorno de muestras lunares Luna 16, 20 y 24, logró la aprobación del increíblemente ambicioso proyecto 5M para traer muestras de Marte y el 4M para posar un gran rover en el planeta rojo (a su vez herederos de los proyectos 5NM y 4NM).
Serguéi Kriukov, diseñador jefe de la oficina de diseño de NPO Lávochkin (heredera de la OKB-301 de Semión Lávochkin), se volcó en este proyecto entre 1975 y 1977 en vez de centrarse en mejorar la familia de sondas Mars ya lanzadas, que, a pesar de sus fracasos, también había conseguido éxitos notables. Sin embargo, los proyectos 5M y 4M se fueron complicando cada vez más y, tras la muerte de Vinográdov, el IKI convenció al ministro de Construcción de Maquinaria General, Serguéi Afanásiev, para que lo cancelase. Kriukov asumió la culpa del fracaso y dimitió. Poco antes, en 1976, había propuesto un proyecto marciano más modesto bajo el índice 1F, que quedó en el cajón. Mientras Lávochkin se volcaba en Venus y se sucedían los éxitos: primero las Venera 15 y 16, las primeras en explorar el planeta mediante radar y, sobre todo, las Vega 1 y 2, que en 1985 dejaron sendos aterrizadores y globos en Venus antes de pasar junto al cometa Halley en marzo de 1986.
El sustituto de Kriukov fue Viacheslav Kovtunenko, un ingeniero que llegaba desde la oficina de diseño Yuzhnoe de Dnipropetrovsk (Ucrania), donde había sido adjunto del diseñador jefe. Kovtunenko venía del mundo de los misiles balísticos y, durante la década anterior, se había encargado de los pequeños satélites Intercosmos, lanzados por el cohete Tsyklon, de modo que las sondas interplanetarias eran un terreno nuevo para él. Decidido a dejar su propia huella, en 1979 puso en marcha el diseño de una nueva plataforma interplanetaria que pudiese servir de base para misiones a la Luna, Venus, Marte y sus satélites, asteroides y cometas. Su nombre, UMVL (en ruso, «unificado Marte-Venus-Luna»).

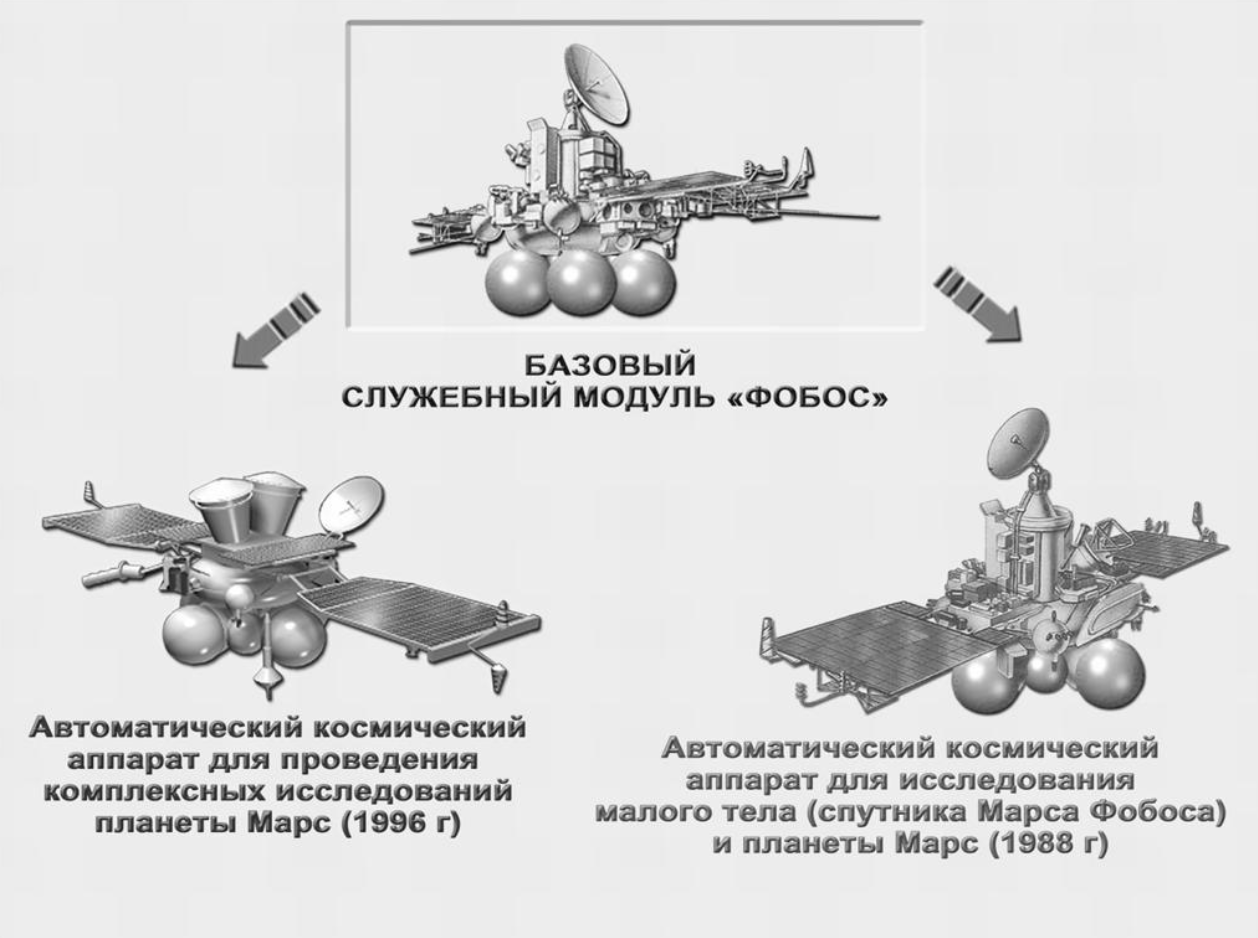
El desarrollo fue lento. Según Vladímir Perminov, uno de los veteranos de las sondas planetarias soviéticas, el director del proyecto era un antiguo funcionario del partido más interesado en su carrera que en la técnica, y Kovtunenko nunca logró entenderse con los grandes jefes de la industria espacial, como Valentín Glushkó, Nikolái Piliuguin o Mijaíl Riazanski. Sin su apoyo, los avances se hicieron esperar. Con las Vega ya en camino, Lávochkin recuperó el proyecto 1F en 1985 como primera aplicación de la UMVL. El éxito de las Vega le dio el impulso político necesario: Kovtunenko fue recibido en el Kremlin por Mijaíl Gorbachov, recibió la Orden de Lenin y pasó de diseñador jefe a diseñador general y director general de la empresa. Hasta entonces, las sondas soviéticas lanzadas por el cohete Protón (las Mars 2 a 7, las Venera 9 a 16 y las Vega) habían sido variantes del vehículo 4MV/5VK, cuya arquitectura se remontaba a finales de los años 60. La UMVL era la primera ruptura real con esa línea de diseño en casi dos décadas. La primera aplicación de la UMVL sería el vehículo 1F de las Fobos, y la siguiente, el 1M de la futura misión Mars 94, luego rebautizada como Mars 96. En Lávochkin, la plataforma acabaría conociéndose simplemente como «módulo de servicio Fobos» y la misión 1F.
El empuje político y científico vino del IKI de Sagdéyev, artífice del éxito internacional de las Vega. Sagdéyev había descubierto que abrir las misiones a científicos extranjeros era una forma excelente de obtener instrumentos de calidad que la industria soviética no podía fabricar, a la vez que proporcionaba al Kremlin una imagen de apertura en plena perestroika. Las Fobos llevarían este modelo hasta sus últimas consecuencias. Cada sonda transportaba veinticuatro experimentos aportados por la URSS, la ESA (Agencia Espacial Europea) y trece países más, entre ellos Francia, la RFA, la RDA, Austria, Suecia, Suiza, Finlandia, Hungría, Bulgaria, Checoslovaquia, Polonia e Irlanda. Incluso Estados Unidos participó con co-investigadores y con el apoyo de la red de antenas de espacio profundo DSN de la NASA, un gesto impensable apenas unos años antes. El coste del proyecto para la URSS fue de 272 millones de rublos de la época, a los que había que sumar unos 60 millones aportados por los socios extranjeros. Las dos sondas propiamente dichas costaron 51 millones de rublos.
¿Por qué Fobos? Por un lado, la pequeña luna marciana, de unos 27 x 22 x 18 kilómetros, observada desde Rusia ya en 1896 por Serguéi Kostinski en el observatorio de Púlkovo, era un objetivo científicamente atractivo, con un origen discutido (¿asteroide capturado o fragmento de Marte?) y una composición desconocida. Por otro, Fobos tenía un lugar especial en la cultura soviética desde que en 1959 el astrofísico Iósif Shklovski especulase con que el satélite podía ser hueco y artificial para explicar las aparentes anomalías de su órbita (una teoría ya desacreditada en los años 80). Además, la falta de atmósfera y la baja gravedad hacían de Fobos un objetivo mucho más accesible que la superficie de Marte. Pero, sobre todo, Fobos encajaba con la estrategia de Sagdéyev de no competir frente a frente con Estados Unidos y centrarse en objetivos planetarios que la NASA no tuviese en su lista. La NASA llevaba sin enviar nada a Marte desde las Viking de 1975 y por entonces preparaba una modesta sonda orbital, la Mars Observer. Al igual que en otras ventanas de lanzamiento a Marte o Venus, se decidió lanzar un par de sondas 1F para maximizar las probabilidades de éxito. Las naves llevarían aterrizadores para Fobos: debían ser los primeros artefactos humanos destinados a posarse en una luna de otro planeta.
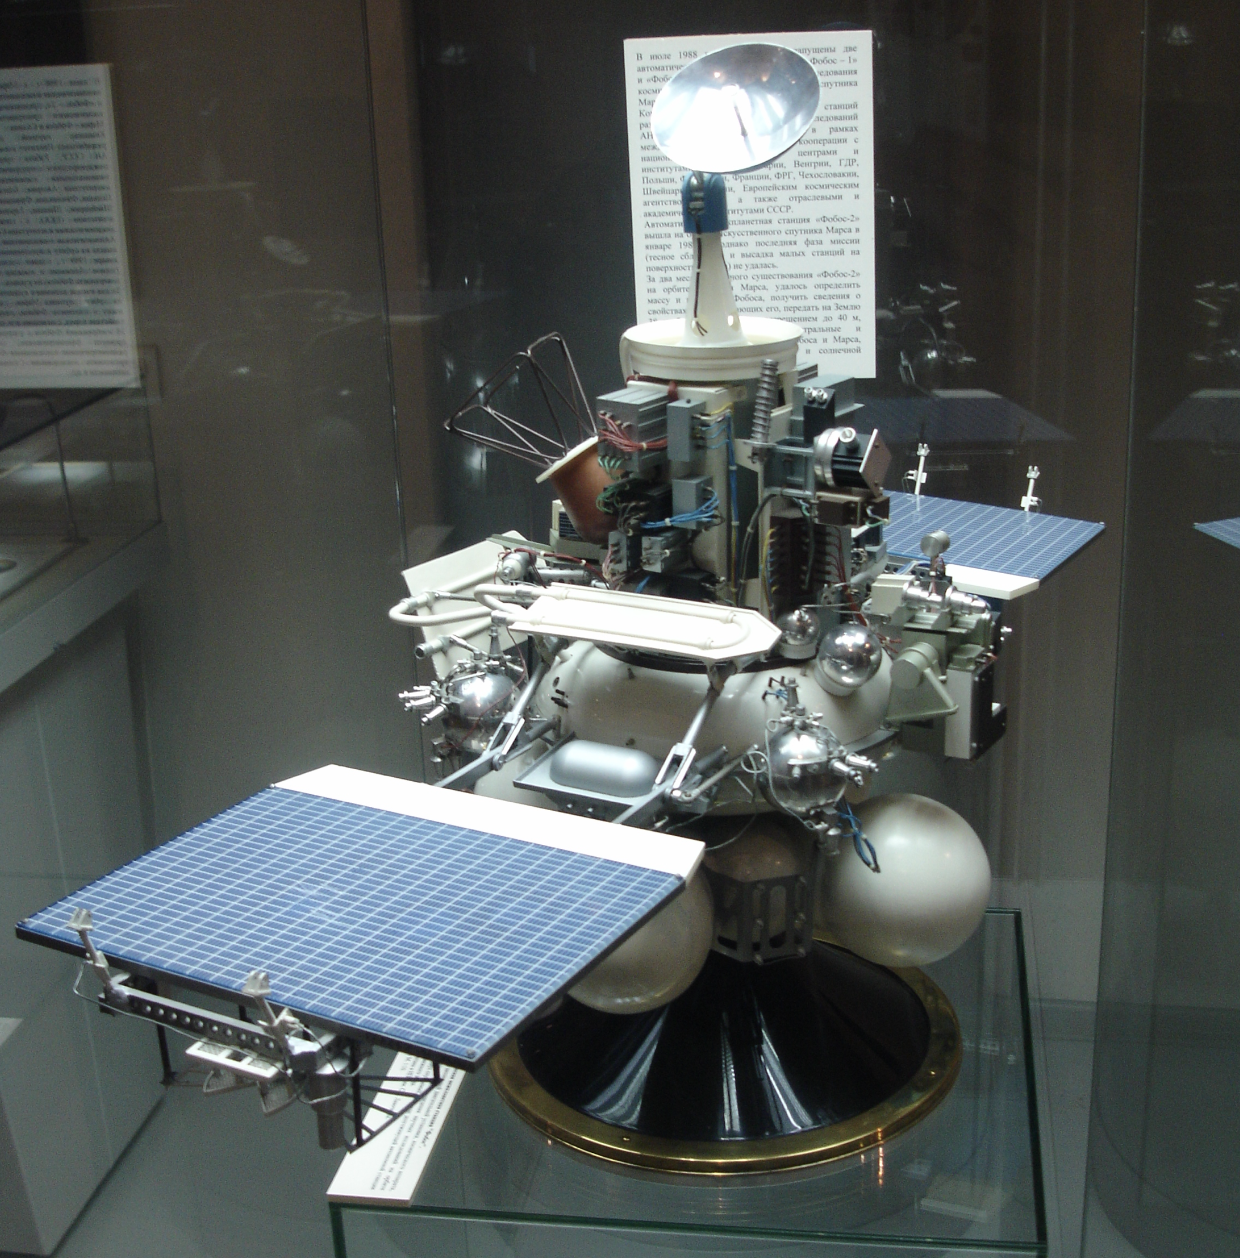
Un vehículo de más de seis toneladas
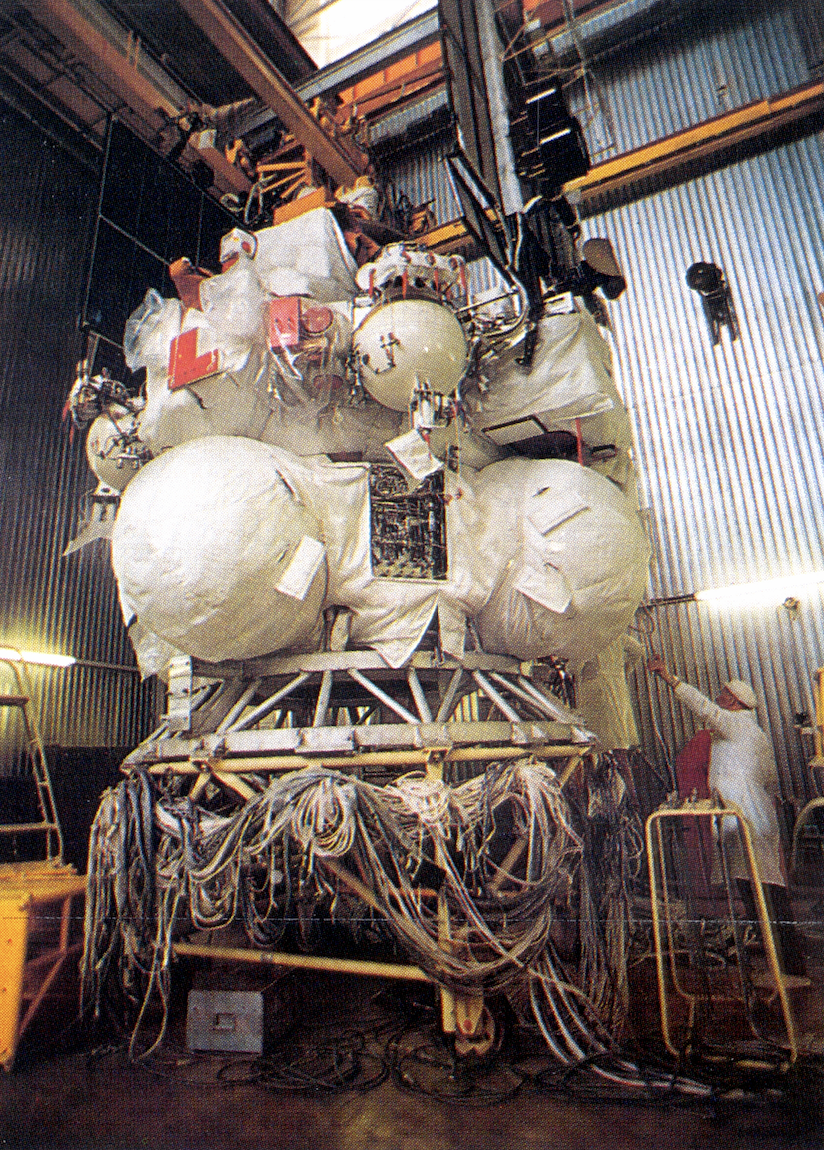
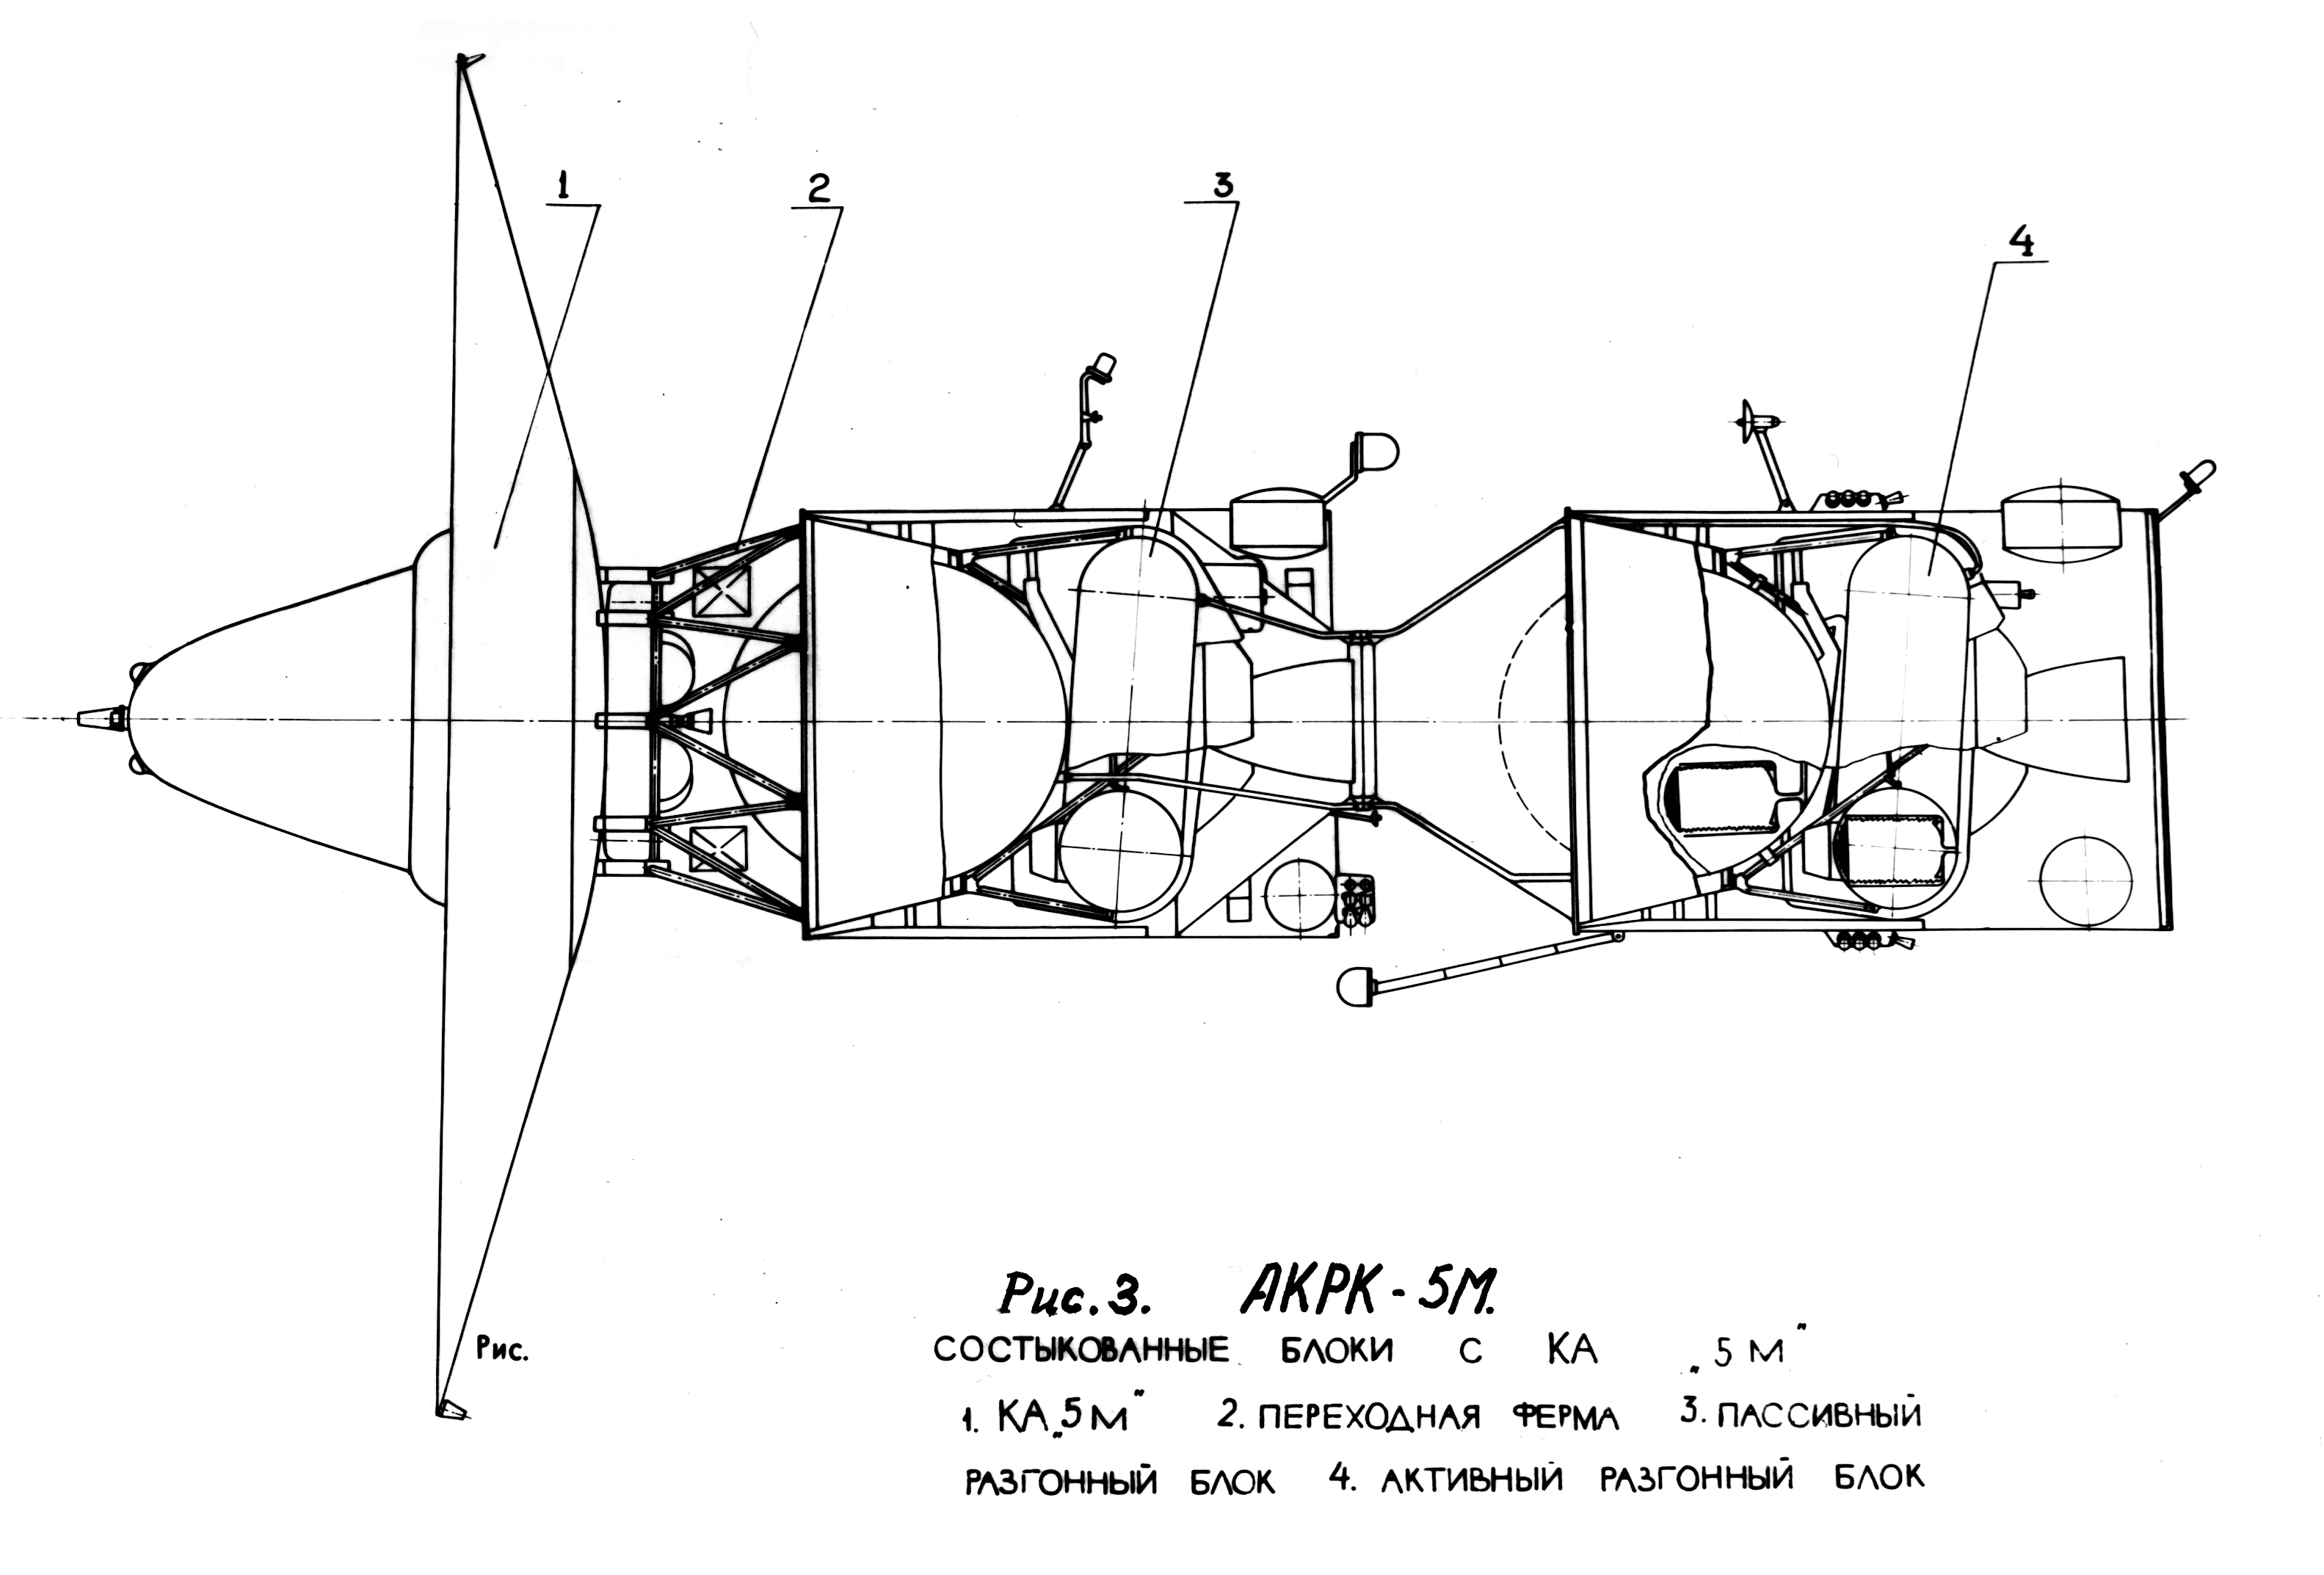
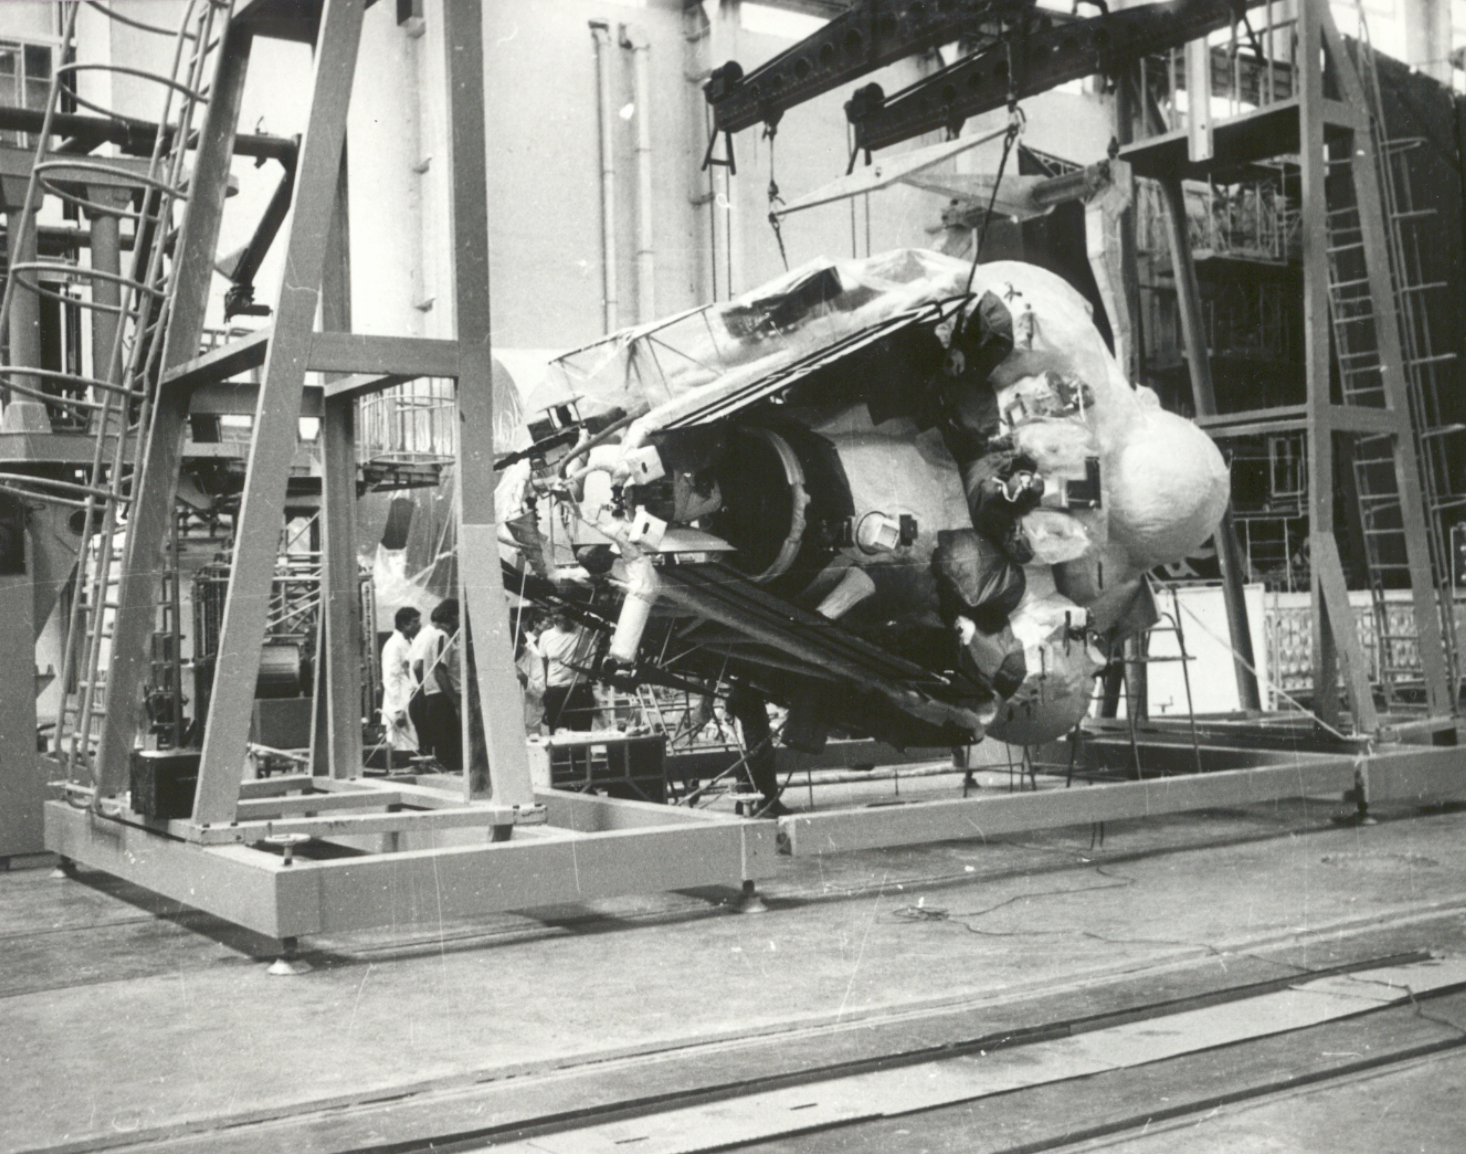
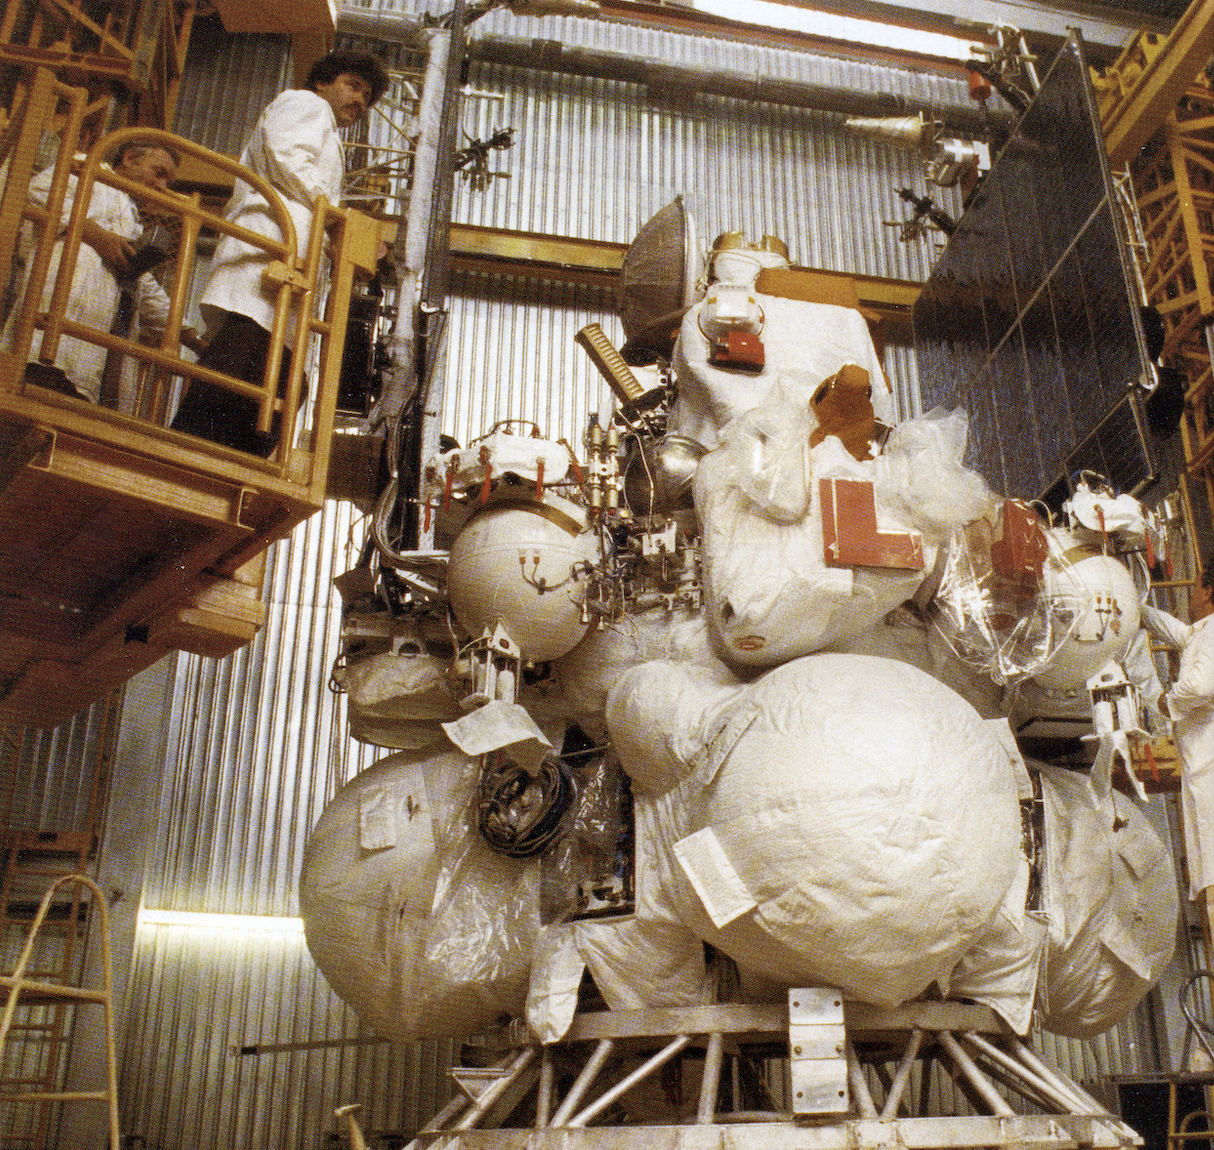
La UMVL era, en su versión 1F, la sonda planetaria más pesada construida hasta la fecha, con una masa al lanzamiento de 6.220 kg. De ellos, unos 3.600 kg correspondían a la ADU (Avtonómnaya Dvigátelnaya Ustanovka, «sistema de propulsión autónomo»), un módulo desechable situado en la parte inferior del vehículo y encargado de las maniobras más exigentes en términos de Delta-V: el último encendido para alcanzar la trayectoria de escape terrestre, las correcciones de trayectoria y la inserción en órbita marciana. La ADU constaba de ocho tanques esféricos (cuatro de 1,02 metros de diámetro y cuatro de 0,73 metros) dispuestos alrededor de un motor KTDU-425A capaz de ser reencendido y de regular su empuje entre 9,8 y 18,6 kN, con un tiempo total de funcionamiento de 560 segundos. Quemaba propelentes hipergólicos (UDMH y tetraóxido de dinitrógeno) y podía cargar hasta 3.000 kg de los mismos para una masa en seco de 600 kg. Se trataba de un rediseño profundo de la etapa de propulsión de las sondas lunares Ye-8, o sea, las que llevaron los Lunojod (sondas Luna 16, 20 y 24). La ADU de las Fobos fue el antecedente directo de la etapa Fregat, la que décadas más tarde se convertiría en la etapa superior habitual de los cohetes Soyuz.
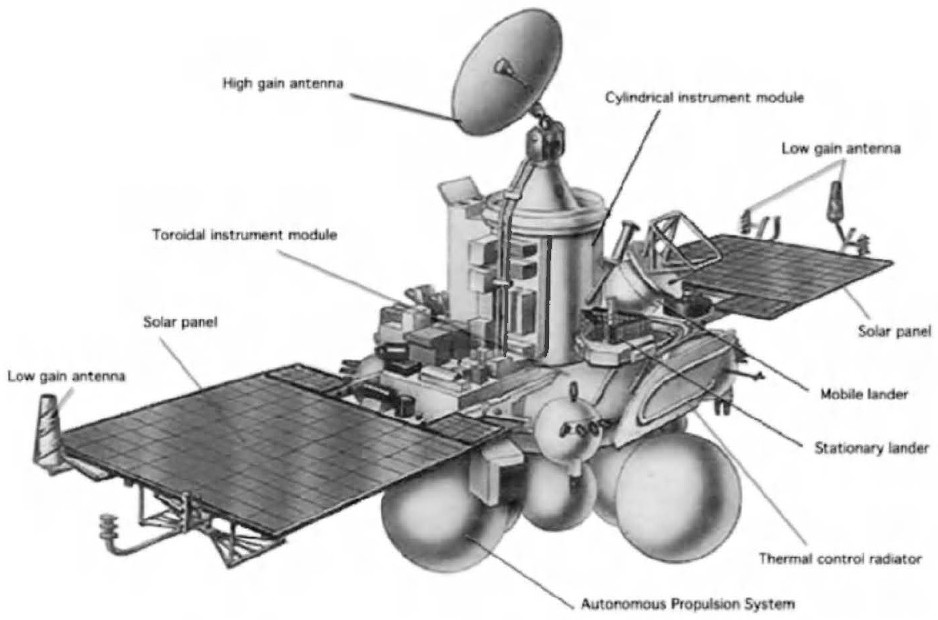
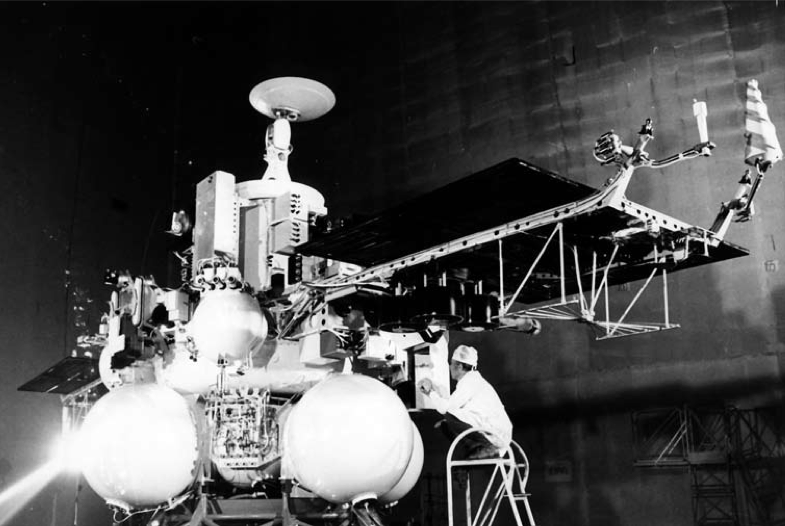
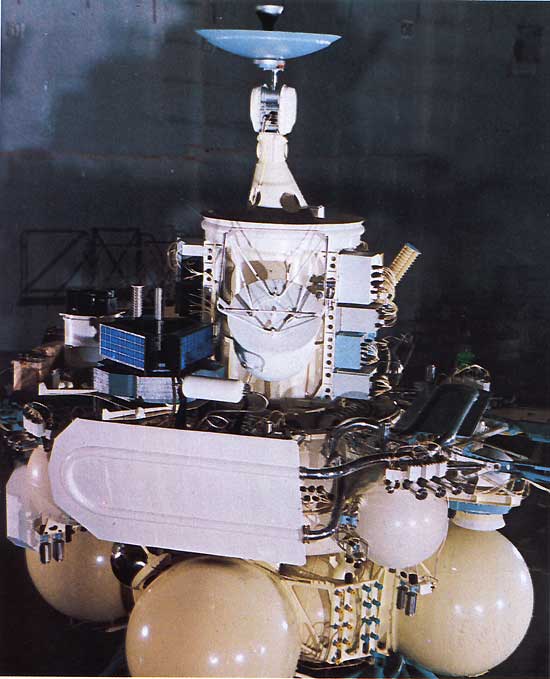
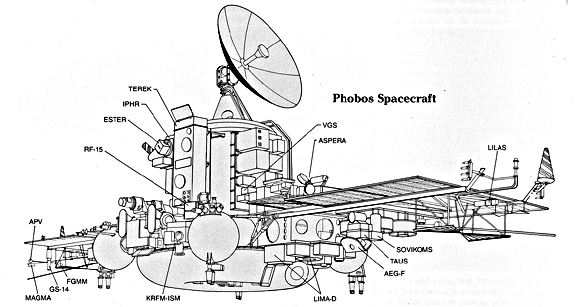
Por encima de la ADU se situaba el bloque orbital, de unos 2.600 kg, construido alrededor de un compartimento presurizado toroidal para la electrónica, rodeado por cuatro tanques esféricos de hidrazina que alimentaban el sistema de propulsión propio: veinticuatro propulsores de 50 N, cuatro de 10 N y una docena de 0,5 N para el control de actitud. Los de 50 y 10 N (los modelos S5.221 y S5.216) fueron desarrollados a partir de 1980 por la oficina KB Khimmash y funcionaban con hidrazina (el S5.221 también acabaría en la etapa Fregat, que lleva doce de ellos). Sobre el toroide se montaba un módulo cilíndrico presurizado con la aviónica, los sistemas de radio y buena parte de los instrumentos, coronado por una antena parabólica de alta ganancia de 1,65 metros orientable en dos ejes. A diferencia de las sondas anteriores, los paneles solares se disponían paralelos al toroide. El vehículo podía estabilizarse en los tres ejes o bien en un modo de deriva, girando lentamente con los paneles apuntando al Sol, que se usaría durante el crucero. A diferencia de las sondas Vega, no tenía plataforma de barrido para los instrumentos, de modo que para observar Marte o Fobos toda la nave debía girar y, después, volver a apuntar la antena hacia la Tierra. El sistema de control de actitud dependía de un ordenador con triple redundancia en el que la decisión se tomaba por mayoría: dos de los tres procesadores debían funcionar correctamente. Como veremos, esta arquitectura escondía un defecto fatal.
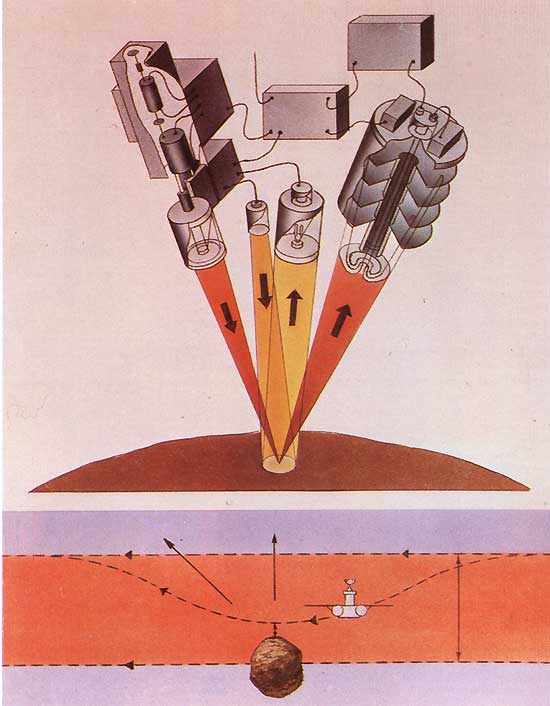
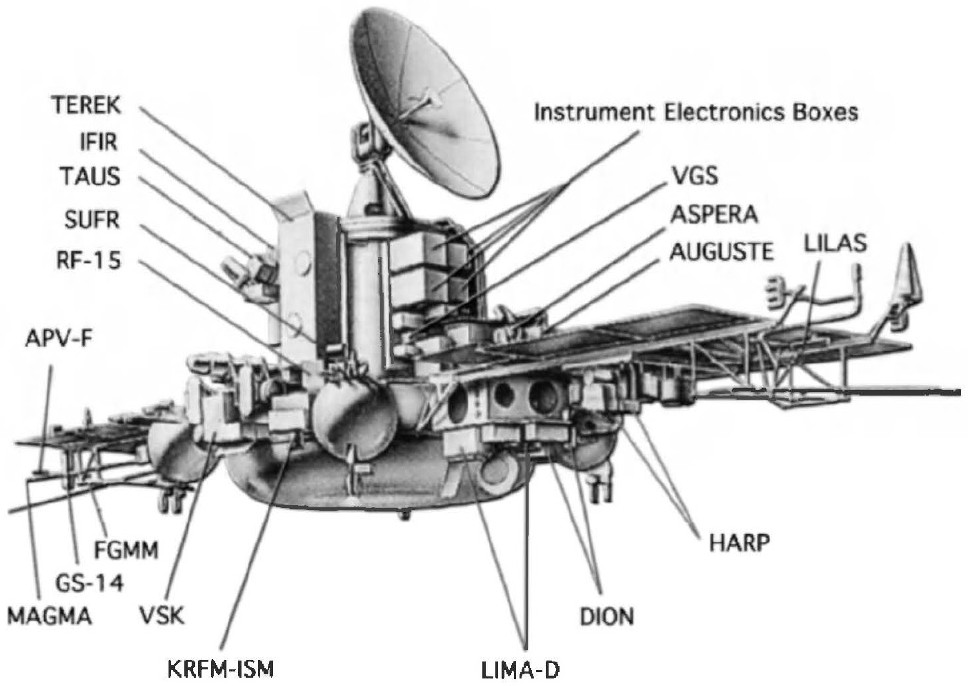
La carga científica superaba los 500 kg, una cifra récord para la época. La joya de la corona eran los instrumentos de teledetección activa. El LIMA-D, de 80 kg, era un espectrómetro de masas asociado a un láser que dispararía pulsos de diez nanosegundos para vaporizar el milímetro superior de la superficie de Fobos y analizar los iones de la nube de plasma resultante. El DION, de 24 kg, haría algo parecido bombardeando el regolito con iones de kriptón y midiendo los iones secundarios rebotados. Entre ambos debían analizar la composición de un centenar de puntos de la superficie. El radar RLK sondearía el subsuelo hasta dos metros de profundidad. A esto se sumaban la cámara VSK con tres canales CCD de 288 x 505 píxeles, construida entre la URSS, Bulgaria y la RDA y conocida también con el nombre de Fregat (curiosamente, el mismo que recibiría la etapa derivada de la ADU), el espectrómetro infrarrojo francés ISM, el radiómetro de barrido TERMOSKAN, el espectrómetro de rayos gamma GS-14, el detector de neutrones IPNM para buscar agua, el espectrómetro de ocultación AUGUSTE y varios instrumentos para estudiar el plasma alrededor de Marte, el viento solar y el Sol, como el telescopio solar TEREK o el analizador sueco ASPERA. El problema es que la masa total se disparó y hubo que recortar experimentos. Fobos 1 perdió el ISM, el TERMOSKAN y uno de los dos aterrizadores, mientras que Fobos 2 se quedó sin el radar RLK, el telescopio TEREK y el detector de neutrones IPNM.
Volar a cincuenta metros de una luna marciana
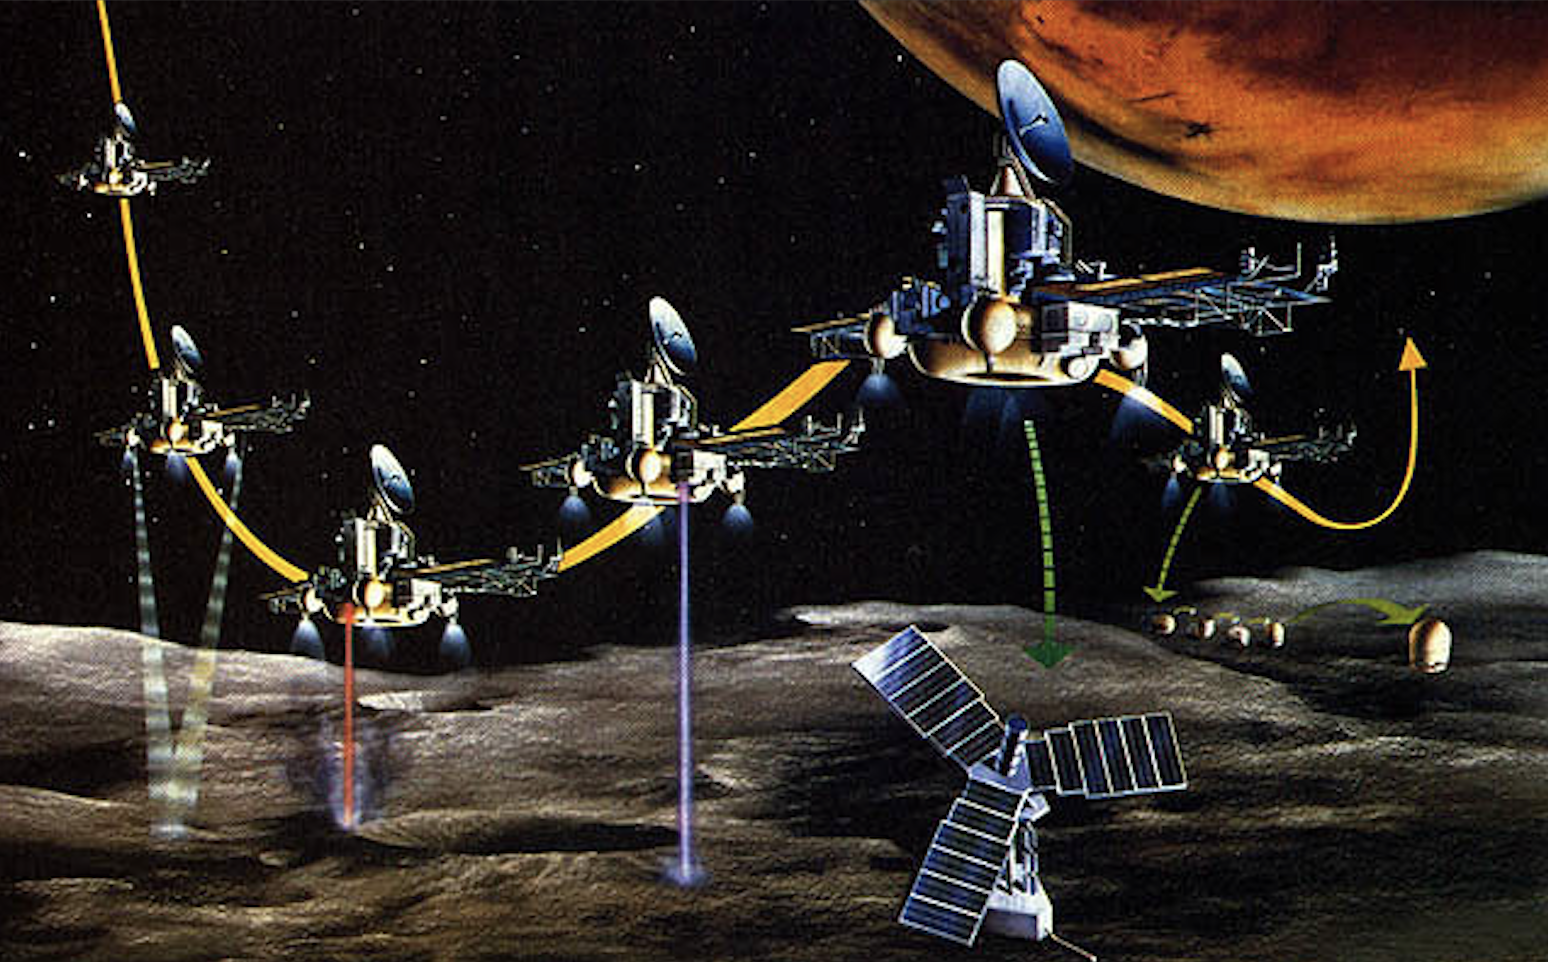
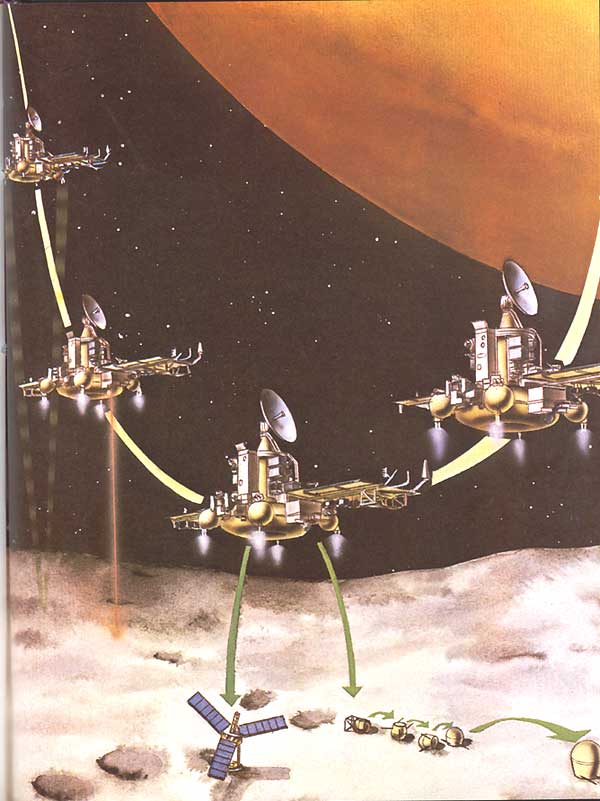
El perfil de la misión era tan ambicioso como la sonda. Tras la inserción en una órbita elíptica alrededor de Marte casi ecuatorial, la nave iría circularizando su trayectoria en sucesivas maniobras hasta situarse en una órbita ligeramente por encima de la de Fobos, que gira a unos 6.000 kilómetros de la superficie marciana (9.380 km del centro del planeta) con un periodo de 7 horas y 39 minutos. Entonces se desprendería la ADU. Desde esta órbita de observación, casi sincronizada con la del satélite, la sonda iría acercándose a Fobos varias veces a baja velocidad relativa para fotografiarlo, refinar los parámetros de su órbita y elegir los puntos de aterrizaje. Finalmente, una maniobra con el sistema de propulsión propio la colocaría en una trayectoria de sobrevuelo. A dos kilómetros de distancia se activaría un radar para guiar la nave, que pasaría durante unos veinte minutos a unos cincuenta metros de la superficie con una velocidad relativa de entre dos y cinco metros por segundo. En ese tiempo se dispararían el láser y el cañón de iones, y la nave atravesaría la nube de material evaporado para analizarlo. Al mismo tiempo se soltarían los aterrizadores. Teniendo en cuenta que Fobos es un cuerpo enormemente irregular, con variaciones topográficas de varios kilómetros, mantener una altura de cincuenta metros de forma autónoma era un reto de navegación formidable. Si todo salía bien, se estudiaba la posibilidad de repetir la operación con Deimos.
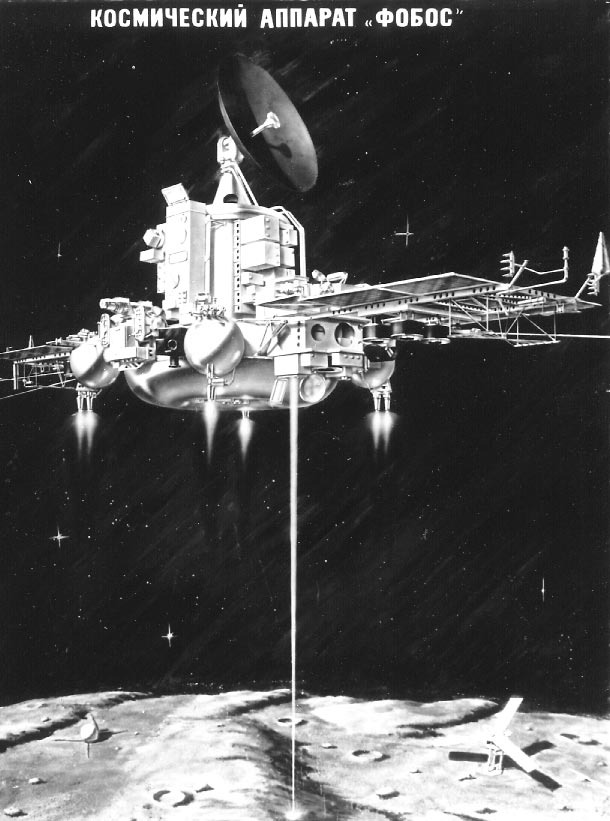
Aterrizar en Fobos no iba a ser fácil. La gravedad superficial de la luna es unas dos mil veces inferior a la terrestre (del orden de 0,005 m/s², aunque varía de un punto a otro por la forma irregular del satélite) y la velocidad de escape ronda los 40 km/h, es decir, una velocidad que puede alcanzar un corredor de élite. En estas condiciones, un aterrizaje se parece más a un atraque que a un descenso. El problema no es frenar, sino evitar rebotar: un objeto que choque contra la superficie a unos pocos metros por segundo puede salir despedido de vuelta al espacio si el regolito es elástico. Además, el Sol sale y se pone cada siete horas y media, y el planeta rojo ocupa una enorme porción del cielo en el hemisferio que mira hacia él, provocando eclipses frecuentes. Todo ello condicionó el diseño de los dos aterrizadores de las Fobos, que no podían ser más diferentes entre sí.
DAS, la estación de larga duración
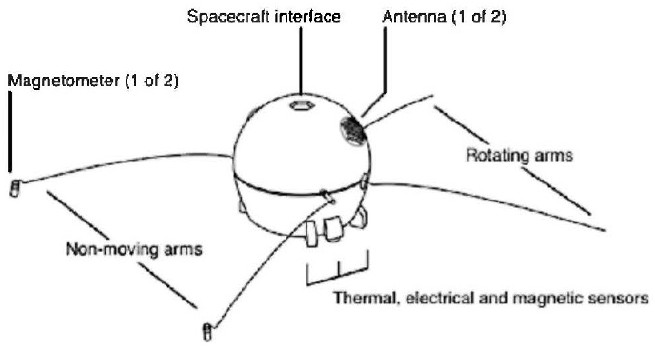
El primero era la DAS (Dolgozhivúschaya Avtonómnaya Stántsiya, «estación autónoma de larga duración»), construida por NPO Lavochkin bajo la dirección científica de Viacheslav Linkin, del IKI. Era un aterrizador fijo de 67 kg con una carga útil de unos 20 kg que viajaba plegado en la parte superior del módulo cilíndrico de cada sonda. En el momento del sobrevuelo, un par de brazos lo empujarían a 2,2 m/s. Una vez libre, la DAS usaría unos pequeños propulsores de gas frío para girar sobre sí misma a unos dos radianes por segundo (para estabilizarse) y para acelerar hacia la superficie. Estaba diseñada para soportar un impacto a una velocidad vertical de hasta 4 m/s y una velocidad horizontal máxima de 2 m/s. En cuanto unas varas de contacto situadas en su parte inferior detectasen el suelo, se encenderían unos pequeños motores de combustible sólido para mantener el aterrizador pegado a la superficie y, simultáneamente, se dispararía un arpón hacia el subsuelo a unos 100 m/s. El arpón estaba unido a la estación por un cable que se tensaría mediante cuatro pequeños motores, anclando la DAS a Fobos. Tras esperar diez minutos a que el polvo levantado se asentase, la estación extendería tres patas para elevar su plataforma de instrumentos ochenta centímetros sobre el suelo, sin dejar de mantener la tensión del cable del arpón, y desplegaría sus paneles solares y su antena. Dado que Fobos gira con respecto al Sol, unos sensores solares se encargarían de orientar los paneles a lo largo del día fobiano.
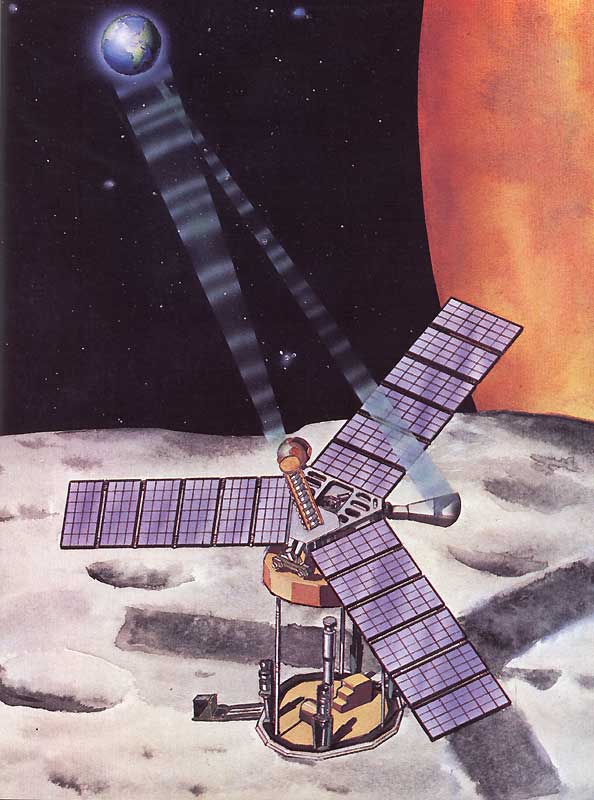
El arpón no era un simple ancla. Estaba equipado con un acelerómetro y un sensor de temperatura para funcionar como penetrómetro y medir las propiedades mecánicas del regolito durante su hincado. El resto de la instrumentación incluía una cámara CCD francesa, con la participación del veterano astrofísico Jacques Blamont del CNES, para obtener panorámicas del entorno y estudiar la microestructura de la superficie, un espectrómetro de partículas alfa, protones y rayos X del Instituto Max Planck de la RFA (ALPHA-X) para determinar la composición elemental del suelo, un sismómetro y un sensor solar francés para medir con precisión las libraciones de Fobos, unos datos que permitirían deducir la distribución de masa en su interior. Por último, la DAS actuaría como un faro de radio para un experimento de interferometría de muy larga base (VLBI) con participación soviética, francesa y estadounidense, con el fin de determinar la órbita de Fobos con una precisión sin precedentes y predecir cómo decae lentamente hacia Marte. El sismómetro de la primera DAS que llegase a Fobos tendría además la oportunidad de registrar la llegada de su compañera y era lo suficientemente sensible como para detectar los saltos del segundo aterrizador PrOP-F. La estación se comunicaría directamente con la Tierra en la banda de 1.672 MHz a una velocidad de entre 4 y 16 bits por segundo, de modo que transmitir una sola imagen requeriría tres o cuatro sesiones de comunicaciones. Su vida útil prevista era de al menos tres meses, aunque se esperaba que funcionase cerca de un año.
Ensayar un aterrizaje así en la Tierra no era trivial. En la segunda mitad de los 80, Lávochkin construyó un banco de ensayos específico, el SU-254.40.100, formado por una rampa inclinada que lanzaba la estación contra un contenedor relleno de arena de agloporita o de bloques de hormigón celular para simular el regolito. El banco compensaba por completo el peso de la DAS, le imprimía un giro de hasta 2 radianes por segundo y permitía variar la velocidad de contacto entre 2 y 4,5 m/s en vertical y entre 2 y 2,5 m/s en horizontal, con inclinaciones del eje de la estación de hasta 15º. Se hicieron diez pruebas que sirvieron para comprobar el funcionamiento de los motores de fijación, la penetración del arpón y el tensado del cable.
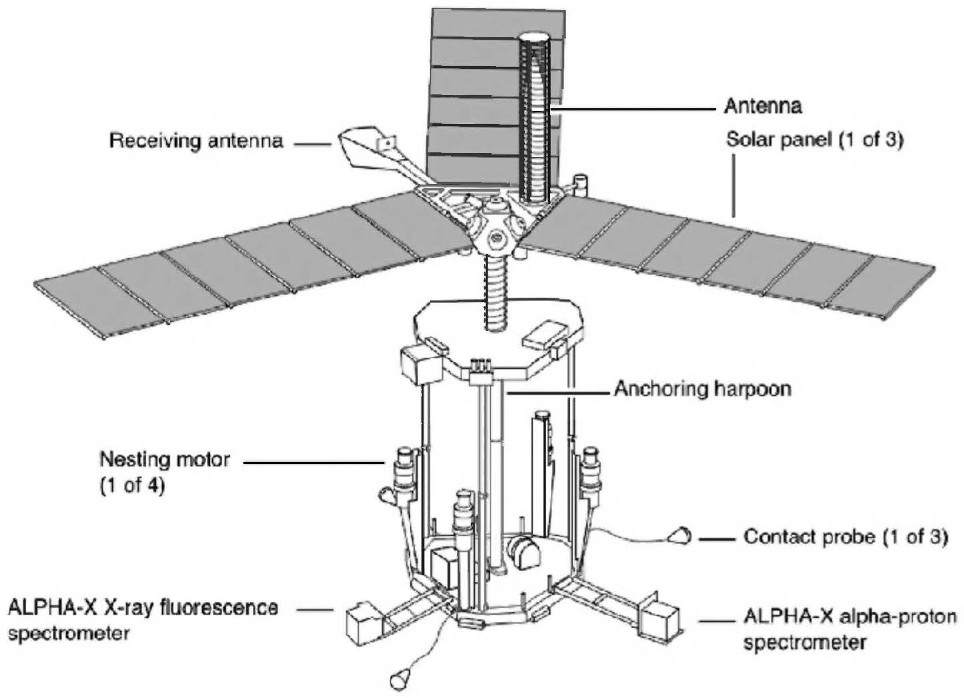
La DAS sufrió las prisas del proyecto. Se sabía que los paneles solares podían quedar en la sombra de la propia estructura en determinados momentos, pero no hubo tiempo para desarrollar una solución, ni siquiera para añadir una batería secundaria. Y, en un detalle que dice mucho del ambiente de la época, soviéticos y franceses desarrollaron dos algoritmos distintos de compresión de imágenes y, como el ordenador no tenía capacidad para ambos, cada DAS voló con un algoritmo diferente.
PrOP-F, la rana saltarina
El segundo aterrizador era mucho más singular. El PrOP-F (Pribor Otsenki Prokhodímosti – Fobos, «instrumento de evaluación de la transitabilidad – Fobos») fue desarrollado por el VNIITransmash de Leningrado, el instituto donde Alexandr Kemurdzhián había dirigido el desarrollo de los Lunojod. El propio Kemurdzhián fue el responsable científico del vehículo. Sus siglas hacían referencia al primer «vehículo» diseñado para otro planeta. Las Mars 2 y Mars 3 de 1971 habían llevado un pequeño PrOP-M, un robot de 4,5 kg que debía arrastrarse sobre dos esquís por la superficie marciana unido al aterrizador por un grueso cable. El de la Mars 2 se estrelló con su aterrizador y el de la Mars 3 no sabemos si llegó a desplegarse, porque su aterrizador dejó de transmitir a los pocos segundos de posarse. Para las Fobos se decidió adaptarlas mediante el salto.
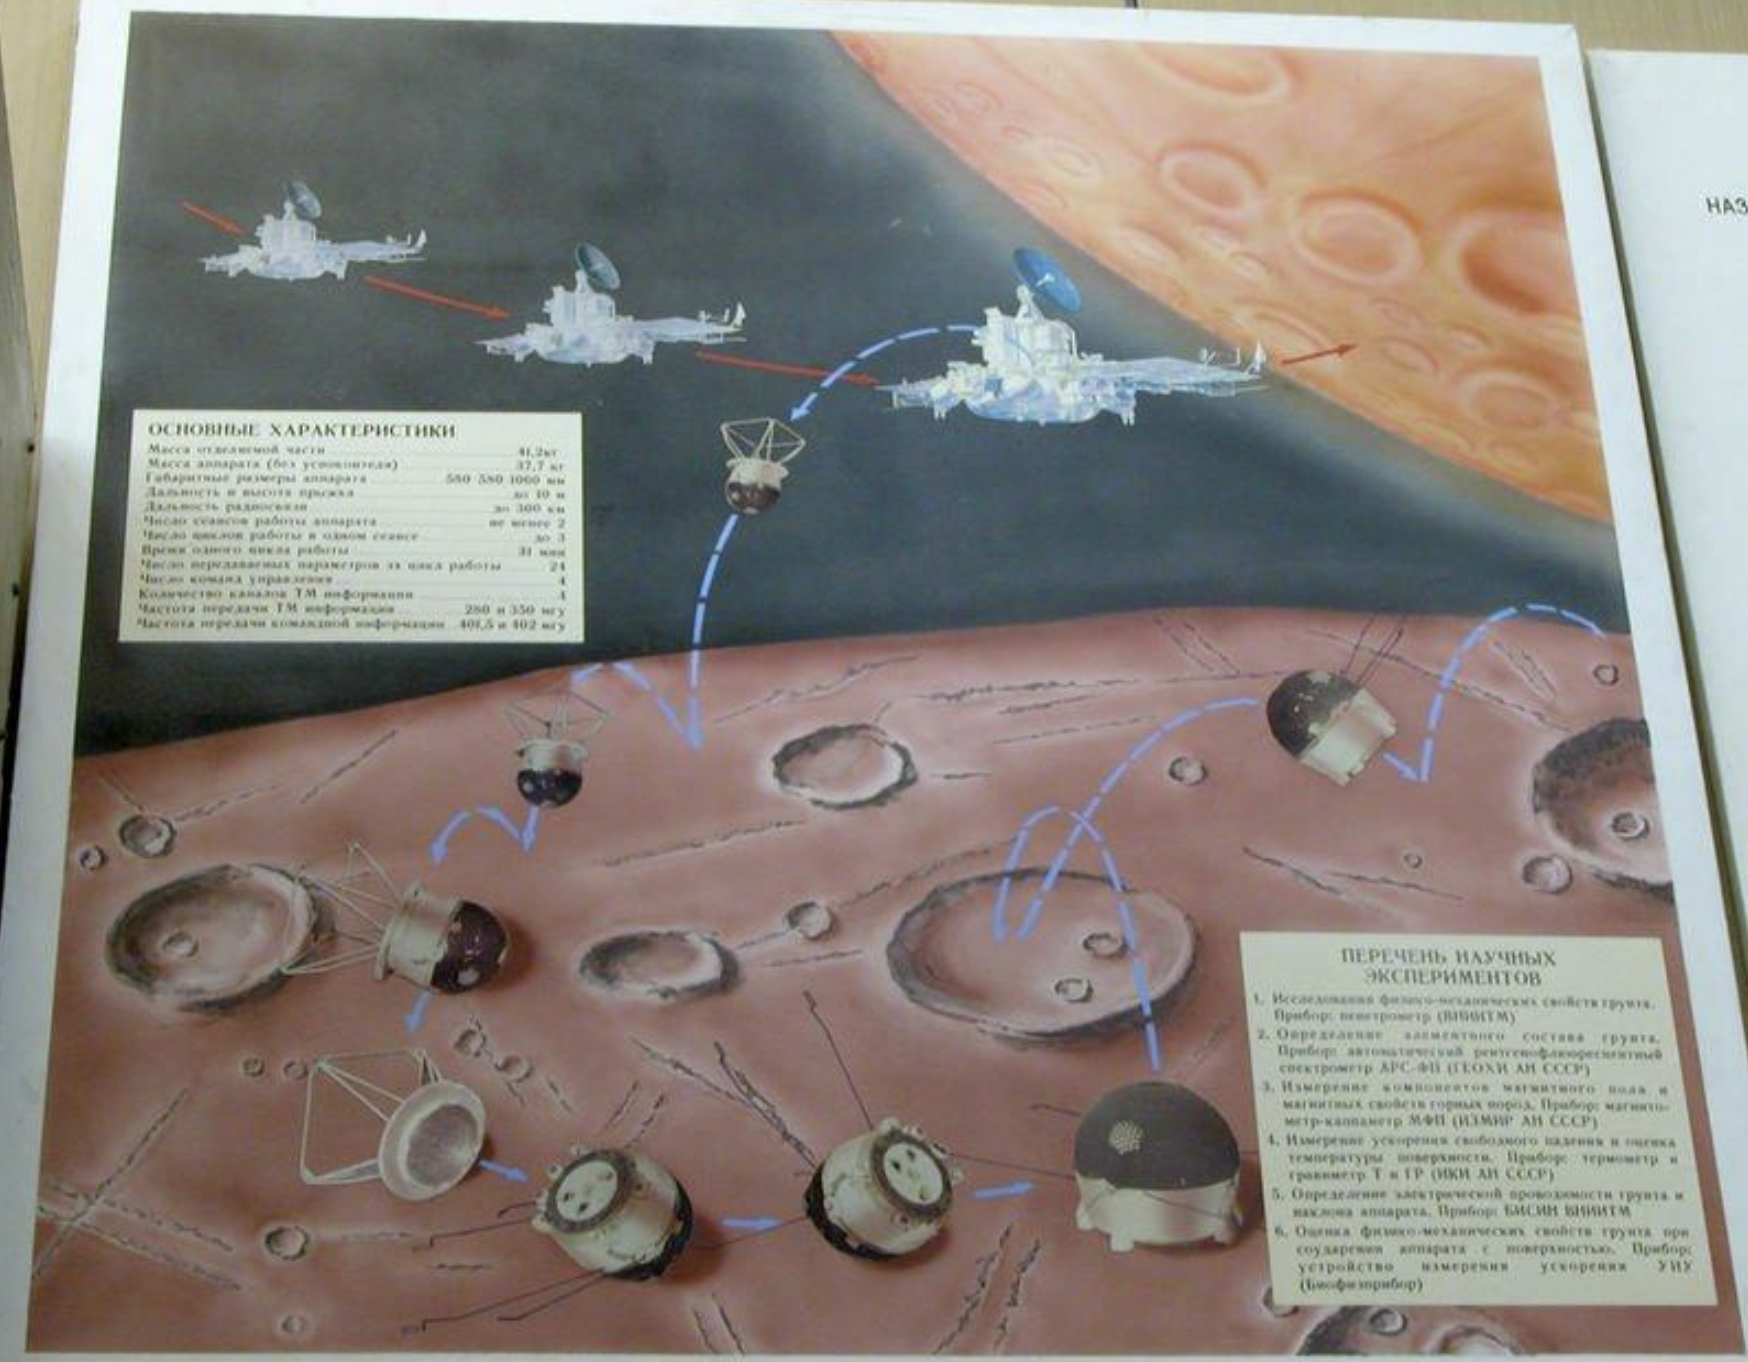
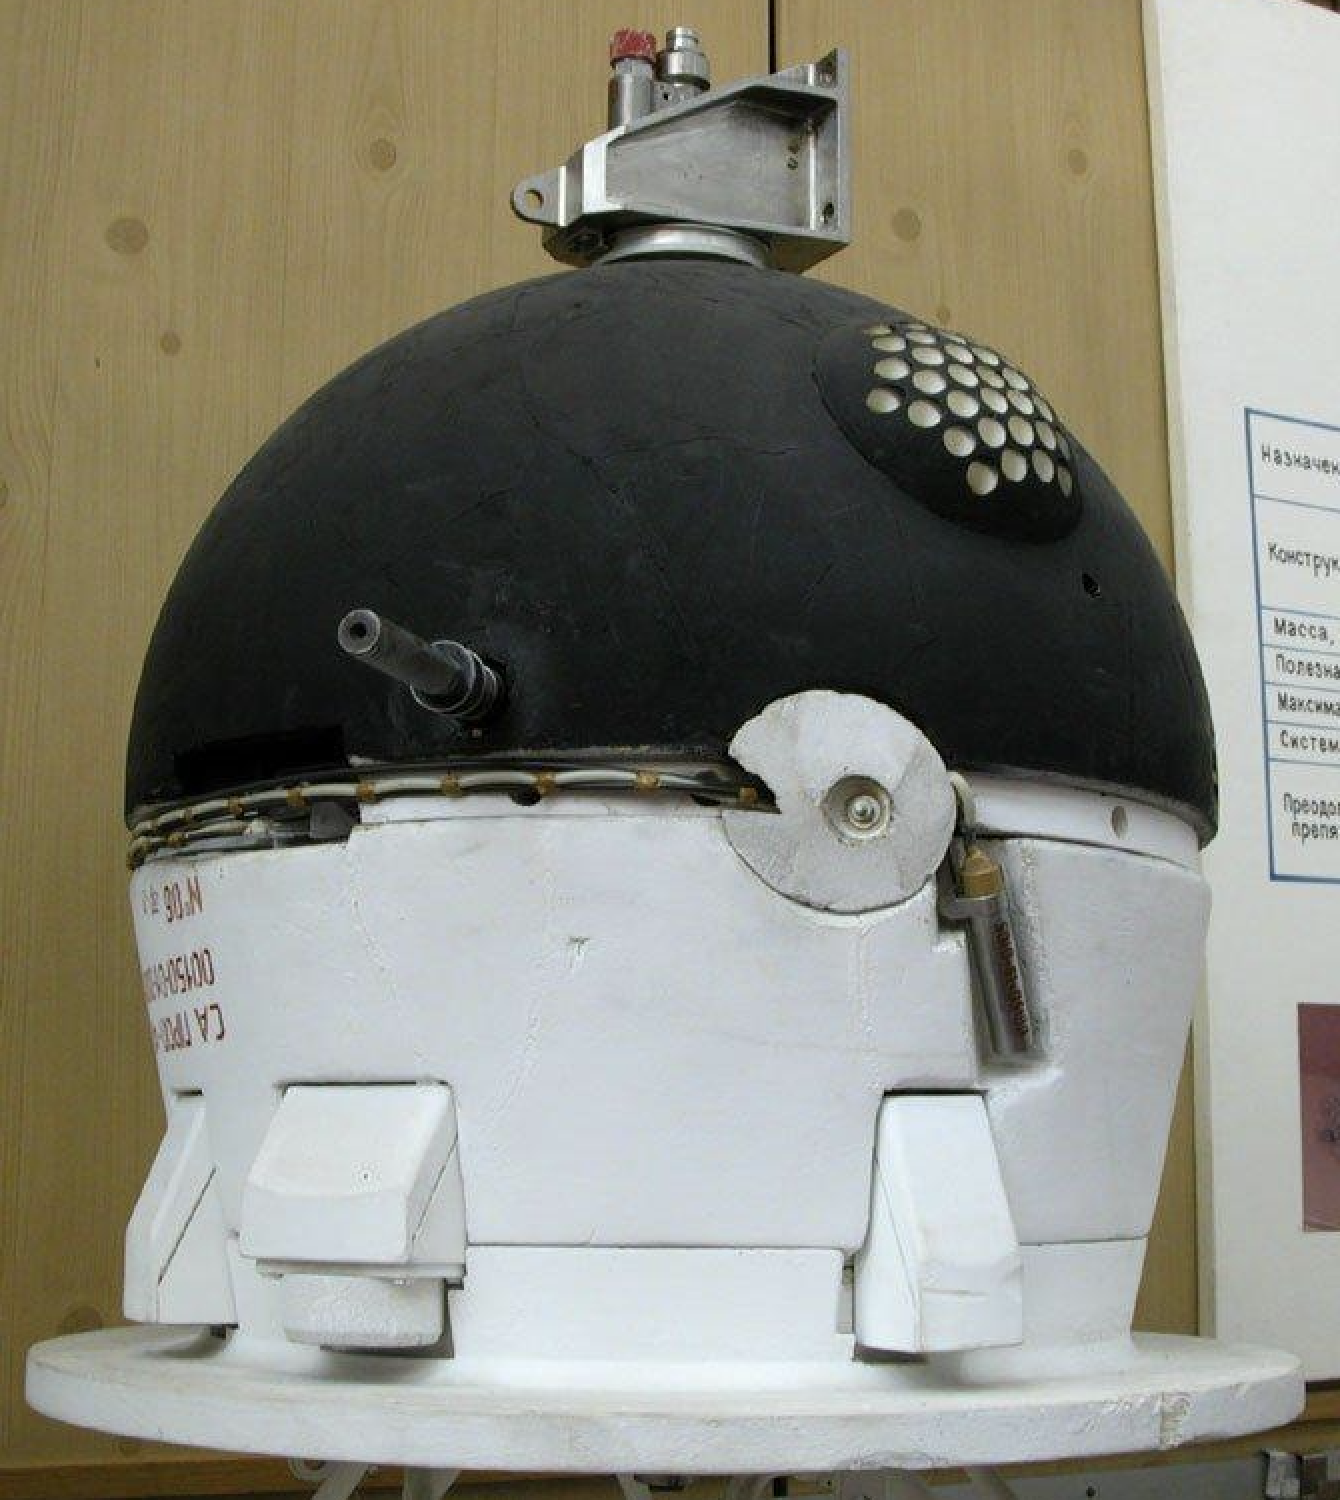
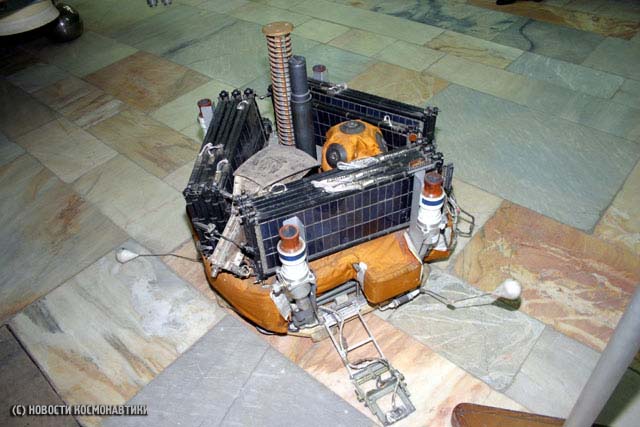
El PrOP-F, apodado «la rana», tenía una masa de entre 43 y 50 kg según las fuentes, con unos 7 kg de carga útil. Su forma era la de una esfera aplanada de unos cincuenta centímetros de diámetro: una semiesfera superior sobre una base semicilíndrica. Sería expulsado lateralmente desde la sonda en el momento de máxima aproximación y caería sobre la superficie. Estaba diseñado para resistir un contacto a una velocidad horizontal de 3 m/s y vertical de 0,45 m/s. Una estructura amortiguadora exterior absorbería el choque inicial y reduciría los rebotes, aunque aun así se calculaba que el vehículo podía tardar unos 45 minutos en quedarse quieto. Después, el amortiguador se desprendería. Entonces entrarían en acción cuatro largas palancas, o «bigotes», situadas en la base, dos de ellas giratorias, que harían rodar el vehículo hasta dejarlo con la parte plana hacia abajo. Tras unos veinte minutos de mediciones y transmisión de datos, las mismas palancas se flexionarían bruscamente para impulsar al PrOP-F hacia otro punto situado a unos veinte metros, con una altura máxima de salto también de unos veinte metros. Tras cada aterrizaje, las palancas volverían a enderezarlo. Estaban previstos unos diez saltos.
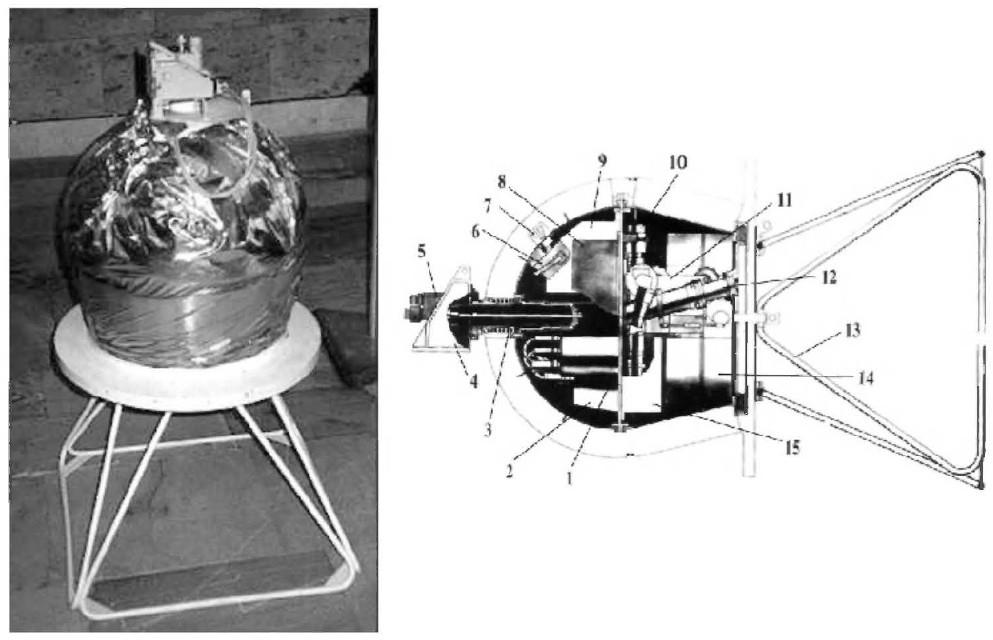

Para probar el mecanismo de saltos, el VNIITransmash construyó un banco de ensayos con contrapesos que simulaba la gravedad de Fobos. La instrumentación del PrOP-F incluía un espectrómetro de fluorescencia de rayos X a cargo del equipo de Yuri Surkov para la composición elemental, sondas para medir la susceptibilidad magnética y la resistencia eléctrica del suelo, un penetrómetro dinámico, sensores de temperatura, un radiómetro para el flujo térmico, un magnetómetro de Shmaia Dolguínov, un acelerómetro y un gravímetro de péndulo de Leonid Ksanfomaliti que mediría el campo gravitatorio durante el descenso. A diferencia de la DAS, la rana no hablaría con la Tierra directamente. Su transmisor de 0,3 W enviaría los datos a 224 bits por segundo a las sondas Fobos, que a su vez los retransmitiría a casa. Una batería de 20 amperios-hora le daría unas cuatro horas de vida (en la práctica se esperaban unos siete ciclos de medidas), tiempo durante el cual la nave se habría alejado unos 300 kilómetros de Fobos y saldría del alcance de su pequeño transmisor. Por limitaciones de masa, finalmente solo Fobos 2 llevaría un PrOP-F.

La pérdida de Fobos 1
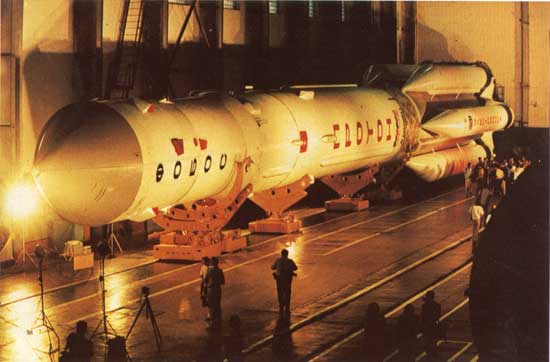
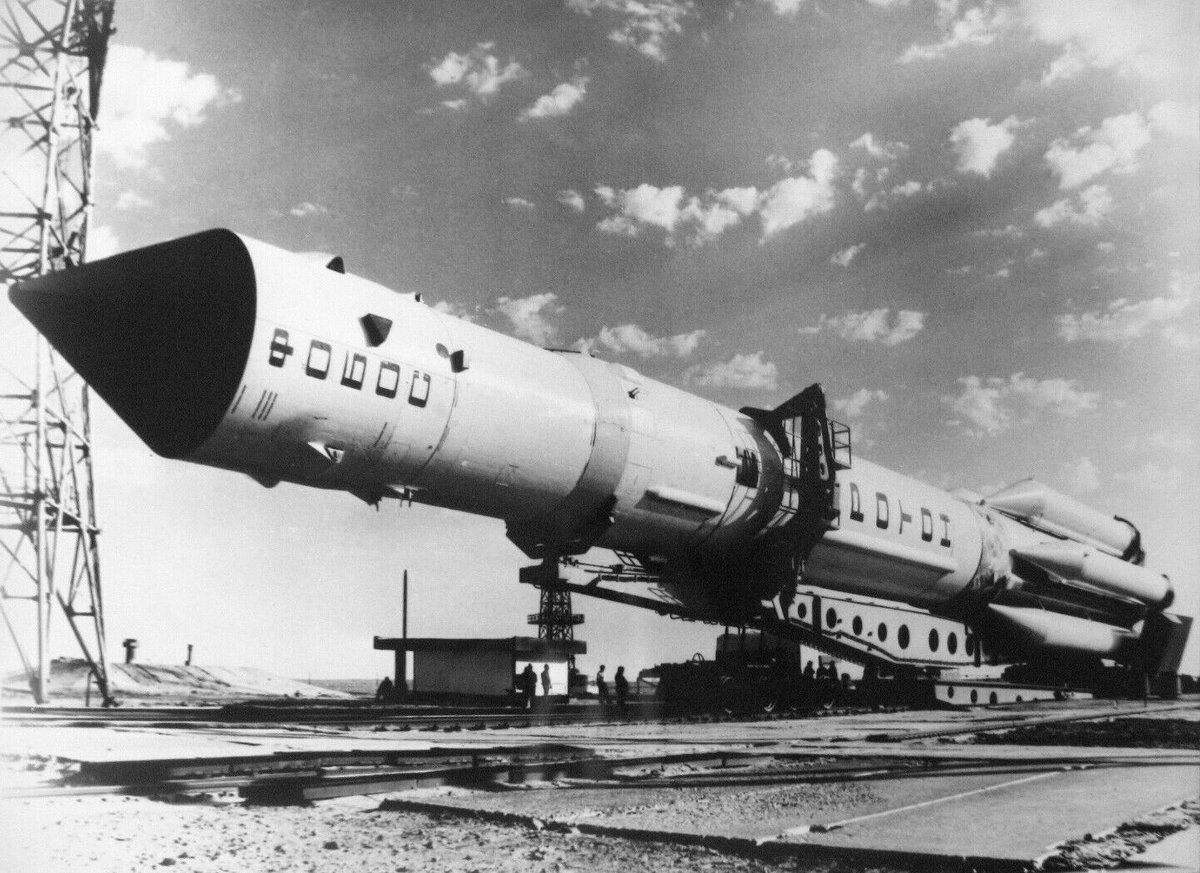
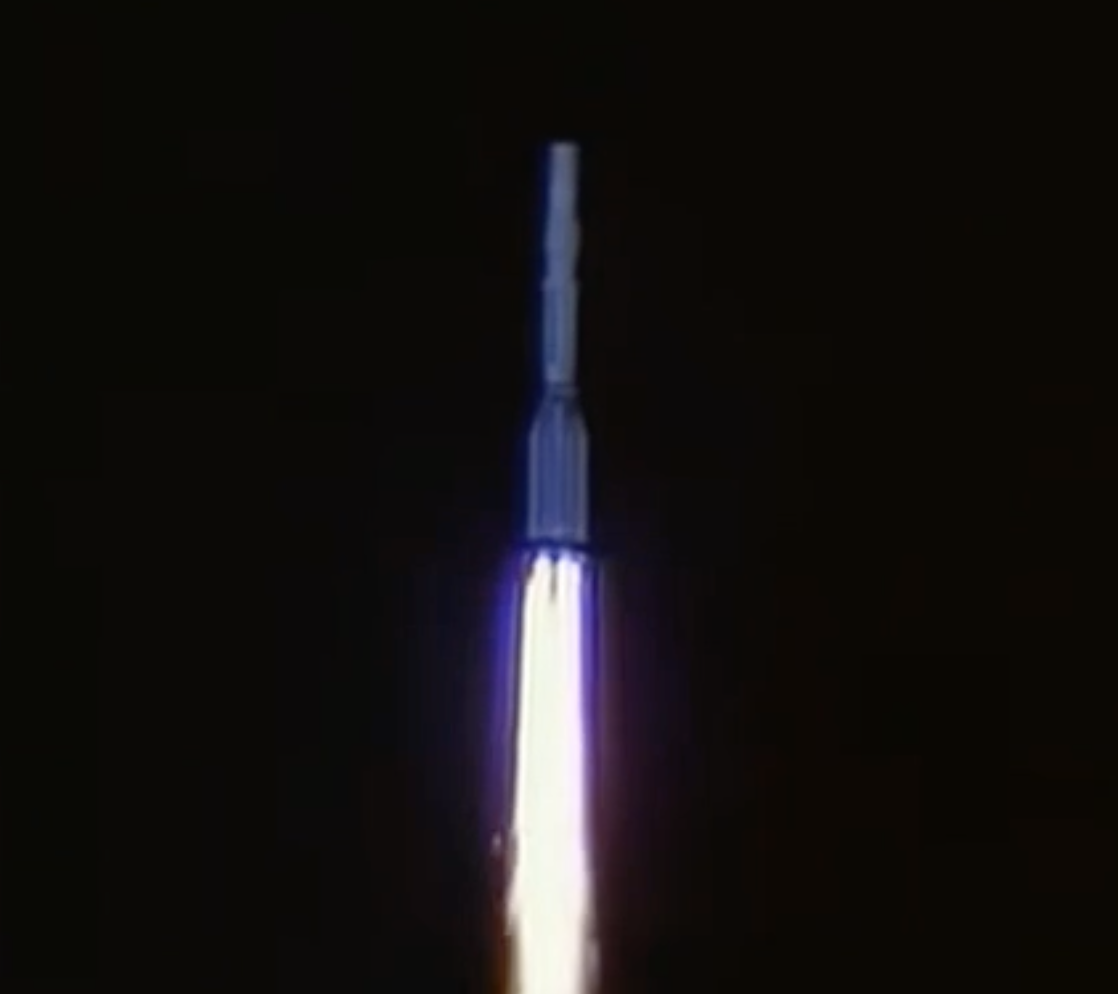
Fobos 1 (vehículo 1F nº 101) despegó el 7 de julio de 1988 a las 17:38:04 UTC desde la rampa izquierda (200L o 200/39) del área 200 del cosmódromo de Baikonur a bordo del Protón-K nº 356-02 con la etapa superior Bloque D-2 nº 2L. El lanzamiento fue toda una declaración de intenciones en plena glásnost: por primera vez asistieron a un lanzamiento interplanetario soviético la prensa y algunos científicos extranjeros que participaban en la misión, e incluso una delegación de militares estadounidenses. El cohete lucía publicidad de empresas siderúrgicas italianas y austriacas. El perfil de lanzamiento era el habitual de las misiones planetarias del Protón, con la salvedad de que la ADU actuaba en la práctica como una quinta etapa, encargada de completar la inyección en la trayectoria hacia Marte. El 16 de julio, la ADU realizó la primera corrección de trayectoria. El 12 de julio despegó su gemela la Fobos 2 (1F nº 102), a las 17:01:43 UTC, desde la rampa derecha (200P o 200/40) a bordo del Protón-K nº 356-01 con el Bloque D-2 nº 1L.
Durante el crucero, Fobos 1 se dedicó a estudiar el Sol y el medio interplanetario. Su telescopio TEREK envió unas 140 imágenes del Sol, incluyendo una fulguración el 28 de agosto y una eyección de plasma de medio radio solar de longitud, y sus detectores registraron cerca de doscientos estallidos de rayos gamma. Durante las primeras semanas, la sonda se controló desde el centro de Eupatoria, en Crimea, pero el 18 de agosto el control pasó al centro de Kaliningrado (hoy Koroliov), cerca de Moscú. En Lávochkin aquella orden inesperada de trasladar el control del centro de Eupatoria al de Moscú, que se justificó por las necesidades de los vuelos tripulados y que vino acompañada de un intercambio escalonado de los papeles de centro principal y de reserva, se consideró un disparate. El propio Sagdéyev señalaría en sus memorias que el traspaso tuvo que ver con lo que pasó después. El 29 de agosto se envió a Fobos 1 una secuencia de comandos de veinte o treinta páginas de extensión que la sonda debía ejecutar fuera del alcance de las antenas terrestres y que, entre otras cosas, debía activar el espectrómetro de rayos gamma.
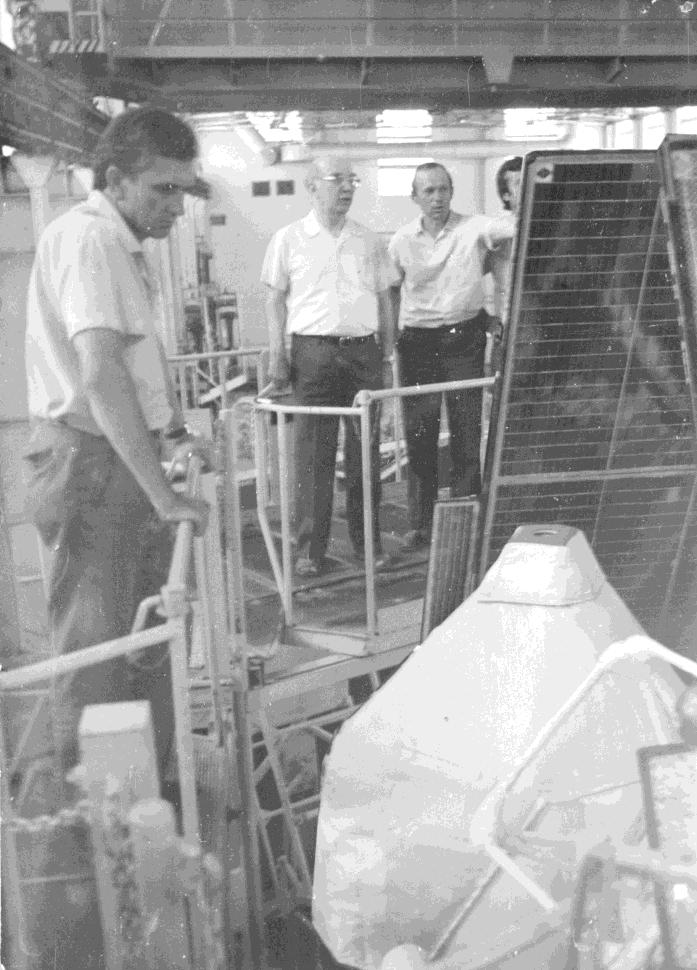
En uno de los comandos faltaba un único carácter (habitualmente se cita un guion). El resultado fue que el ordenador de a bordo interpretó la orden como una instrucción de prueba que desactivaba los propulsores de control de actitud y el sistema neumático. Esa instrucción de prueba debería haberse eliminado de las memorias PROM antes del lanzamiento, pero no se hizo por falta de tiempo. Para empeorar las cosas, la secuencia no fue verificada antes de enviarse. Según el procedimiento, Kaliningrado preparaba los comandos y Eupatoria los comprobaba antes de transmitirlos, pero el equipo de verificación de Eupatoria estaba averiado ese día y la orden partió sin revisar. El técnico de turno decidió saltarse la verificación y enviar la secuencia de todas formas, probablemente presionado por el calendario. Y, por supuesto, la sonda no se había programado para rechazar por sí misma comandos fatales. Sin control de actitud, Fobos 1 perdió la orientación hacia el Sol, sus baterías se agotaron y la nave quedó a la deriva. El 2 de septiembre no respondió a la sesión de comunicaciones programada. Tras un mes de intentos infructuosos para recuperar el contacto, la misión se dio oficialmente por perdida el 3 de noviembre. Antes de morir, Fobos 1 había enviado datos de sus instrumentos solares, de plasma y de radiación cósmica. Según Vladímir Perminov, no llegó a ejecutarse la orden para transferir los propelentes a los micromotores del sistema de orientación y, al mismo tiempo, un error lógico en el sistema de bloqueos de a bordo cortó el suministro mientras la nave estaba estabilizada en tres ejes. El responsable del centro de Eupatoria perdió su puesto.
Fobos 2 llega a Marte
Fobos 2 tampoco tuvo un crucero tranquilo. El 1 de noviembre de 1988 falló uno de sus dos transmisores de banda centimétrica, lo que obligó a usar el de reserva, menos potente, y redujo la velocidad de transmisión de datos. Además, uno de los tres procesadores del ordenador de control de actitud se averió, y un segundo empezó a dar problemas de forma ocasional. Recordemos que el sistema necesitaba que dos de los tres procesadores estuviesen funcionando. Si fallaban dos, el procesador sano quedaría en minoría y los dos estropeados podían imponer sus decisiones. Pese a todo, los controladores lograron operar la nave con normalidad. La sonda realizó correcciones de trayectoria el 21 de julio de 1988 y el 23 de enero de 1989. Ese mismo día, la sonda Fobos 1 inactiva pasó junto a Marte, pero obviamente no pudo entrar en órbita.
El 29 de enero de 1989 a las 12:55 UTC la ADU se encendió y Fobos 2 entró en órbita marciana. La órbita inicial, de unos 800 x 80.000 kilómetros, tenía una inclinación de entre 0,9º y 1,5º respecto al ecuador según las fuentes y un periodo de casi 78 horas. Durante los primeros días, la sonda aprovechó los bajos periapsis para estudiar Marte con el espectrómetro gamma, el ISM y el TERMOSKAN, además de medir el plasma alrededor del planeta. El 12 de febrero un nuevo encendido elevó el periapsis a 6.400 kilómetros y el 18 de febrero la última maniobra de la ADU dejó a la nave en una órbita casi circular unos cientos de kilómetros por encima de la de Fobos, con una inclinación de 0,5º y un periodo de 7,66 horas, apenas unos minutos más largo que el del satélite. La ADU fue desechada y a partir de ahí todas las maniobras correrían a cargo del sistema de propulsión del bloque orbital.
Comenzó entonces la danza de aproximación. El 21 y el 23 de febrero la sonda fotografió Fobos a distancias de entre 860 y 1.100 kilómetros, y el 28 de febrero a 320 kilómetros. Estas imágenes permitieron refinar la órbita del satélite hasta una precisión de cinco kilómetros. El 7 de marzo se alineó el plano de la órbita con el de Fobos y los días 15 y 21 de marzo dos nuevas maniobras dejaron a la nave en una órbita de 5.692 x 6.276 kilómetros de altura, casi sincronizada con la luna, de la que se mantenía a una distancia que oscilaba periódicamente entre 200 y 600 kilómetros. El 25 de marzo se produjo una nueva aproximación, esta vez a 191 kilómetros, con todos los instrumentos de teledetección pasiva funcionando para caracterizar las posibles zonas de aterrizaje de la DAS y el PrOP-F. El encuentro final, con la suelta de los aterrizadores, quedó programado para principios de abril (las fuentes dan fechas entre el 4 y el 9 de abril). Para entonces se había completado con éxito la fase de «mecánica celeste» de la misión, que permitió precisar las efemérides de Fobos y afinar el valor de su masa.
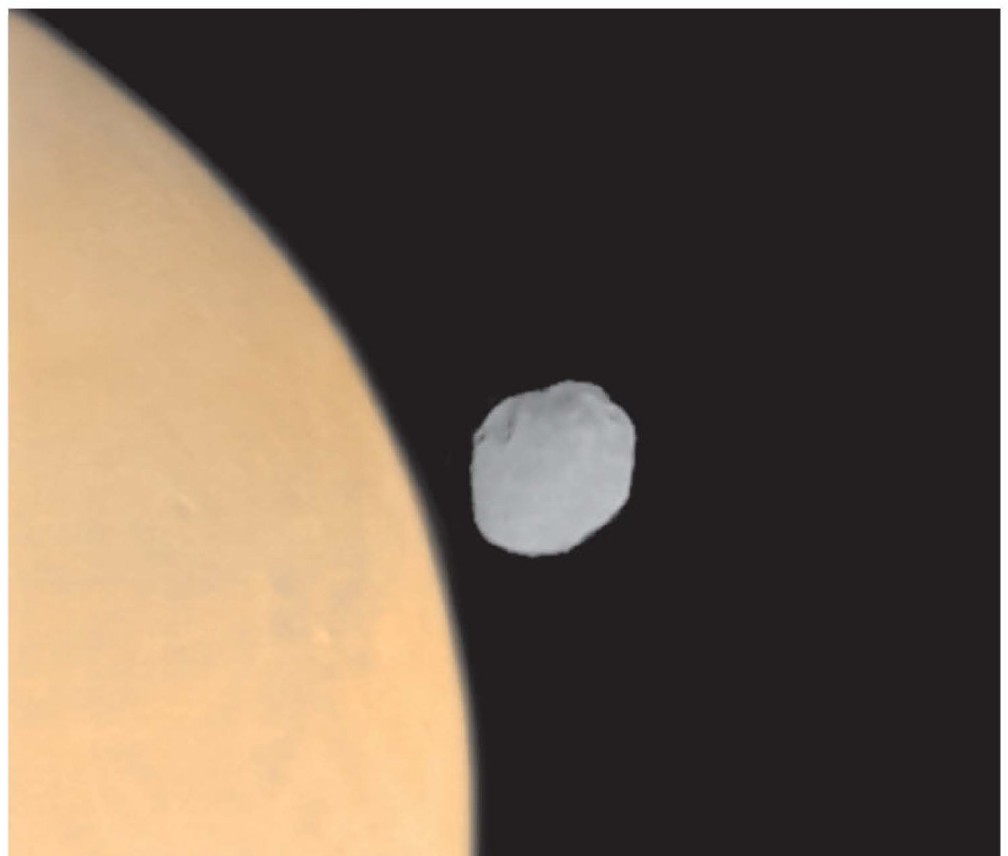
Mientras tanto, el estado de la nave seguía degradándose. El transmisor de reserva y otro de los procesadores de control de actitud empezaron a dar problemas. El 26 de marzo se tomaron nuevas imágenes y datos térmicos de Fobos. El 27 de marzo la sonda envió imágenes de navegación durante sesiones de comunicaciones a las 8:25 y 12:59 UTC. Cada sesión exigía girar la nave hacia Fobos para tomar las imágenes y luego volver a apuntar la antena principal hacia la Tierra. En la sesión de las 15:58 UTC ya no hubo respuesta. El débil fragmento de señal recibido entre las 17:51 y las 18:03 UTC no contenía telemetría, pero su análisis indicaba que la sonda había perdido el control de actitud y estaba dando vueltas. Sin los paneles orientados al Sol, las baterías se agotarían en unas cinco horas. Los intentos de recuperar el contacto se prolongaron hasta mediados de abril, cuando Fobos 2 se dio oficialmente por perdida.
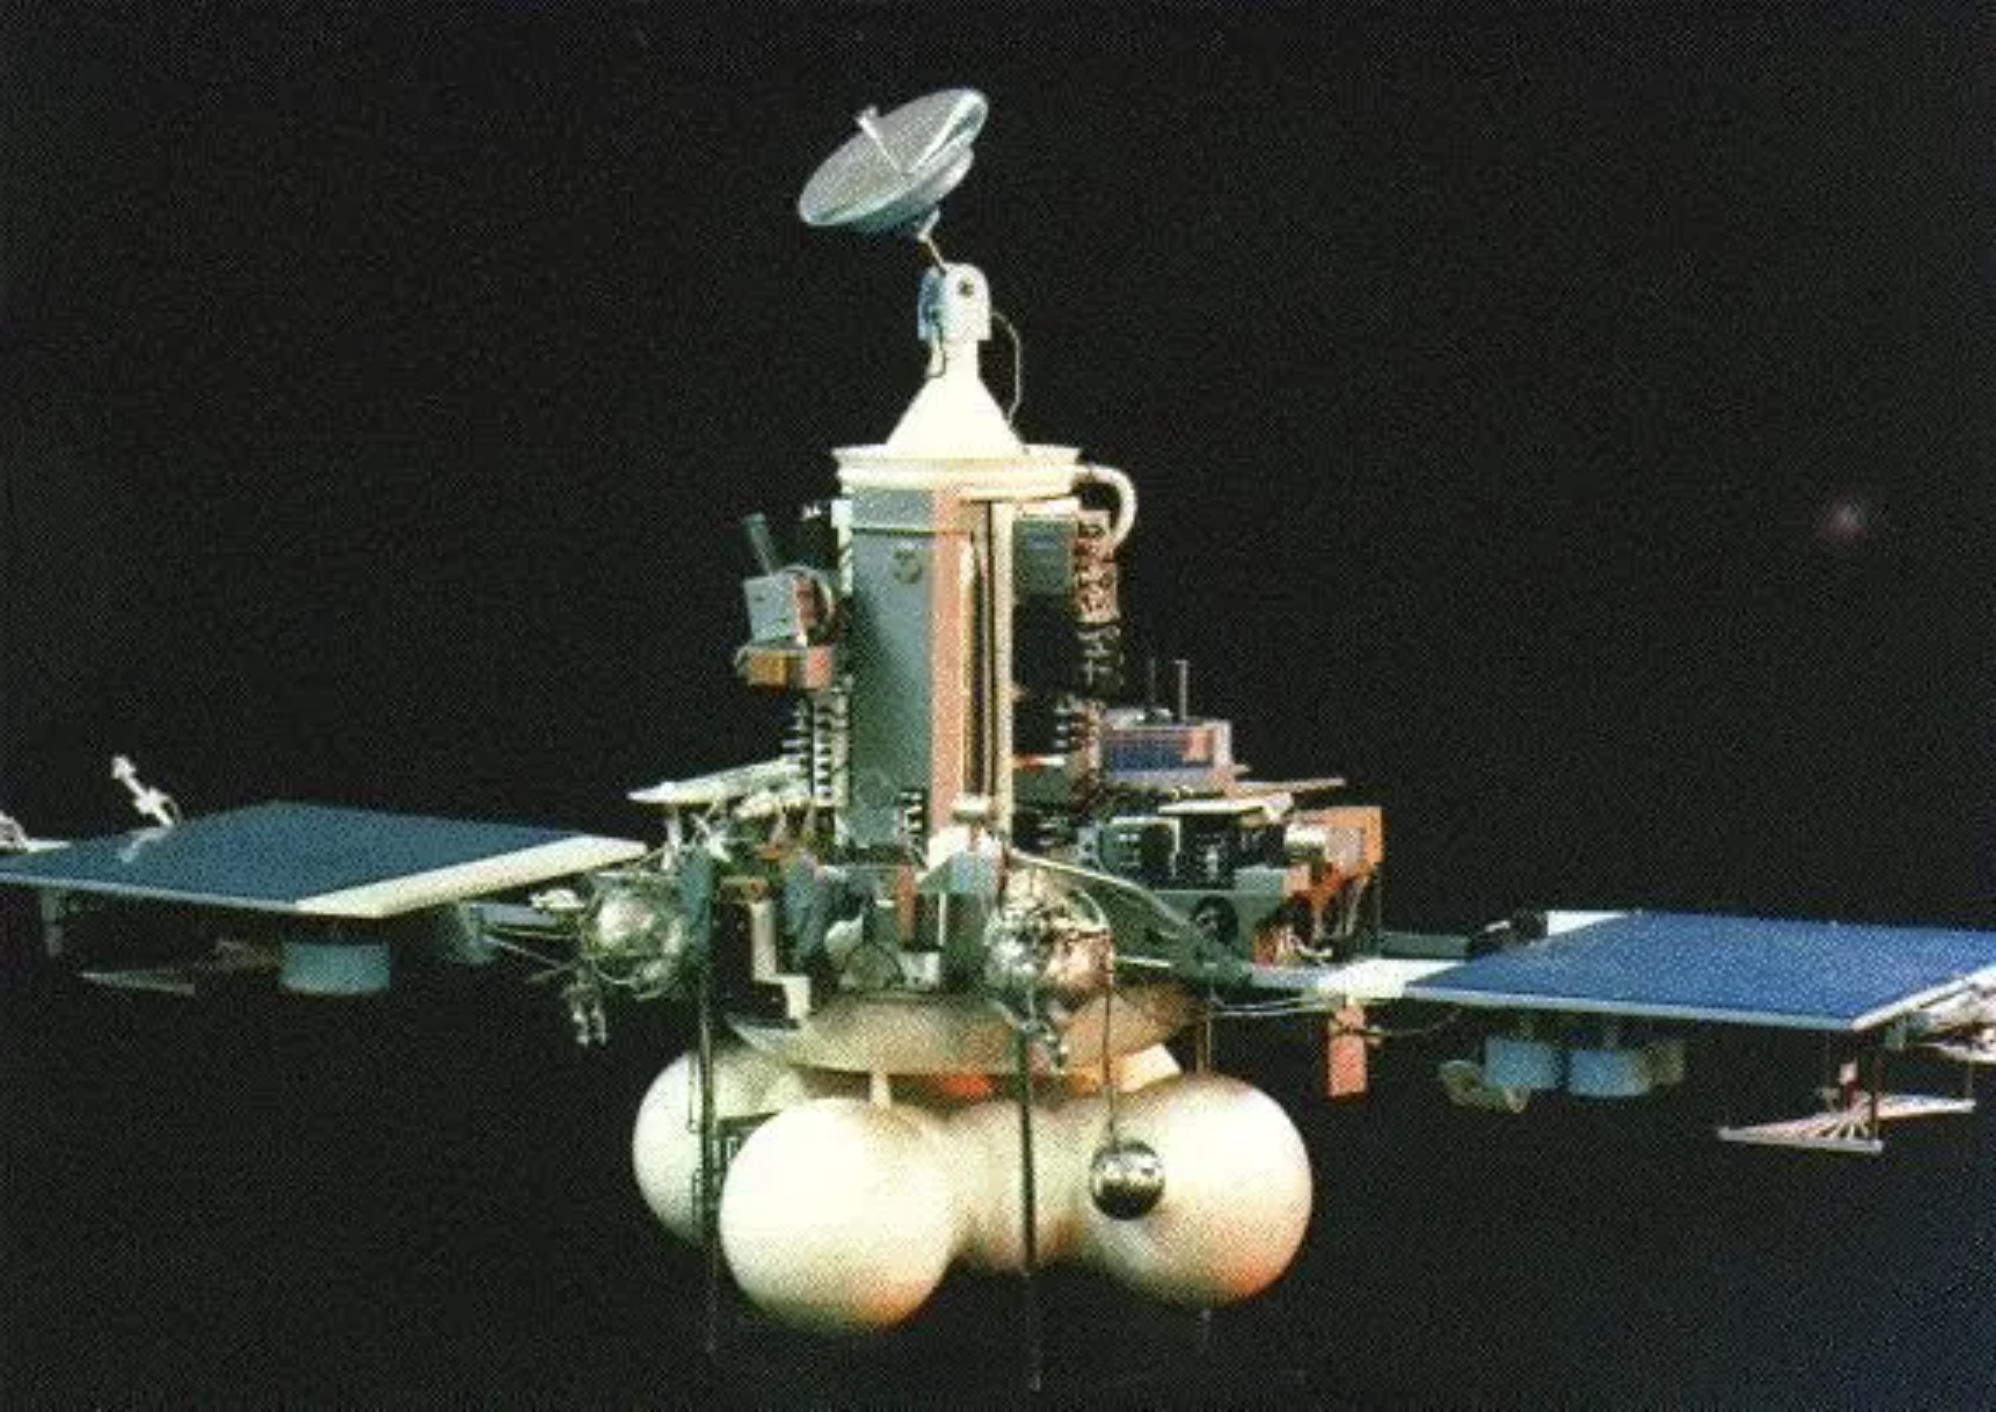
La comisión de investigación, creada el 31 de marzo, concluyó que la causa más probable era el fallo del segundo procesador del sistema de control de actitud. Pero el problema de fondo era más grave: la sonda carecía de un modo seguro capaz de reorientarla automáticamente hacia el Sol en caso de emergencia. Perminov declaró que el software de a bordo no incluía el programa de «mínimo energético», que en caso de caída de tensión desconectaba todos los sistemas salvo los imprescindibles para sobrevivir. Todas las sondas interplanetarias de la OKB-1 de Koroliov y de Lavochkin lo habían llevado y las Fobos fueron las primeras en prescindir de él. Además, la lógica de votación del ordenador no se podía reprogramar en vuelo, el procesador sano no podía imponerse a los dos averiados y, para colmo, las órdenes enviadas desde tierra no se verificaban de forma sistemática. En otras palabras, el software y los sistemas de la nueva UMVL no estaban maduros cuando las sondas despegaron.
Algunos apuntaron también a un cambio organizativo: el Ministerio de Construcción de Maquinaria General había eliminado el equipo científico de supervisión del proyecto y había dejado la dirección exclusivamente en manos de Lávochkin, apartando al IKI de las decisiones de alto nivel. En mayo de 1989, los científicos internacionales fueron convocados a Moscú para un análisis del fracaso en el que el subdirector de Lávochkin ofreció una serie de explicaciones que no convencieron a nadie. Las preguntas del público, airadas y directas, fueron algo a lo que los responsables soviéticos no estaban acostumbrados. En Lávochkin, en cambio, la versión fue otra. La empresa se quejó de los continuos retrasos en las pruebas en tierra por la entrega tardía de los instrumentos científicos, con unas ventanas de lanzamiento que no se podían mover, del traslado forzoso del centro de control y de que el IKI cargase toda la responsabilidad sobre los hombros de Kovtunenko. Según la empresa, todo ello, sumado a las durísimas críticas públicas de Sagdéyev en plena perestroika, minó la salud de Kovtunenko, que murió en 1995.
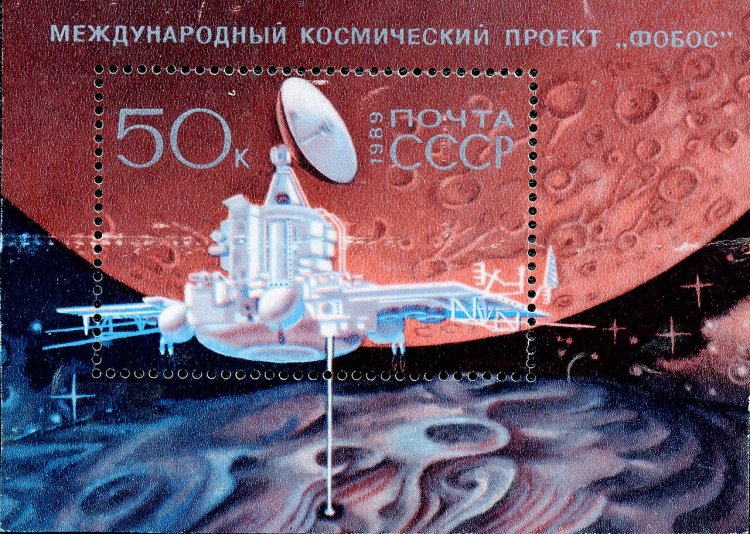
Los logros de Fobos 2
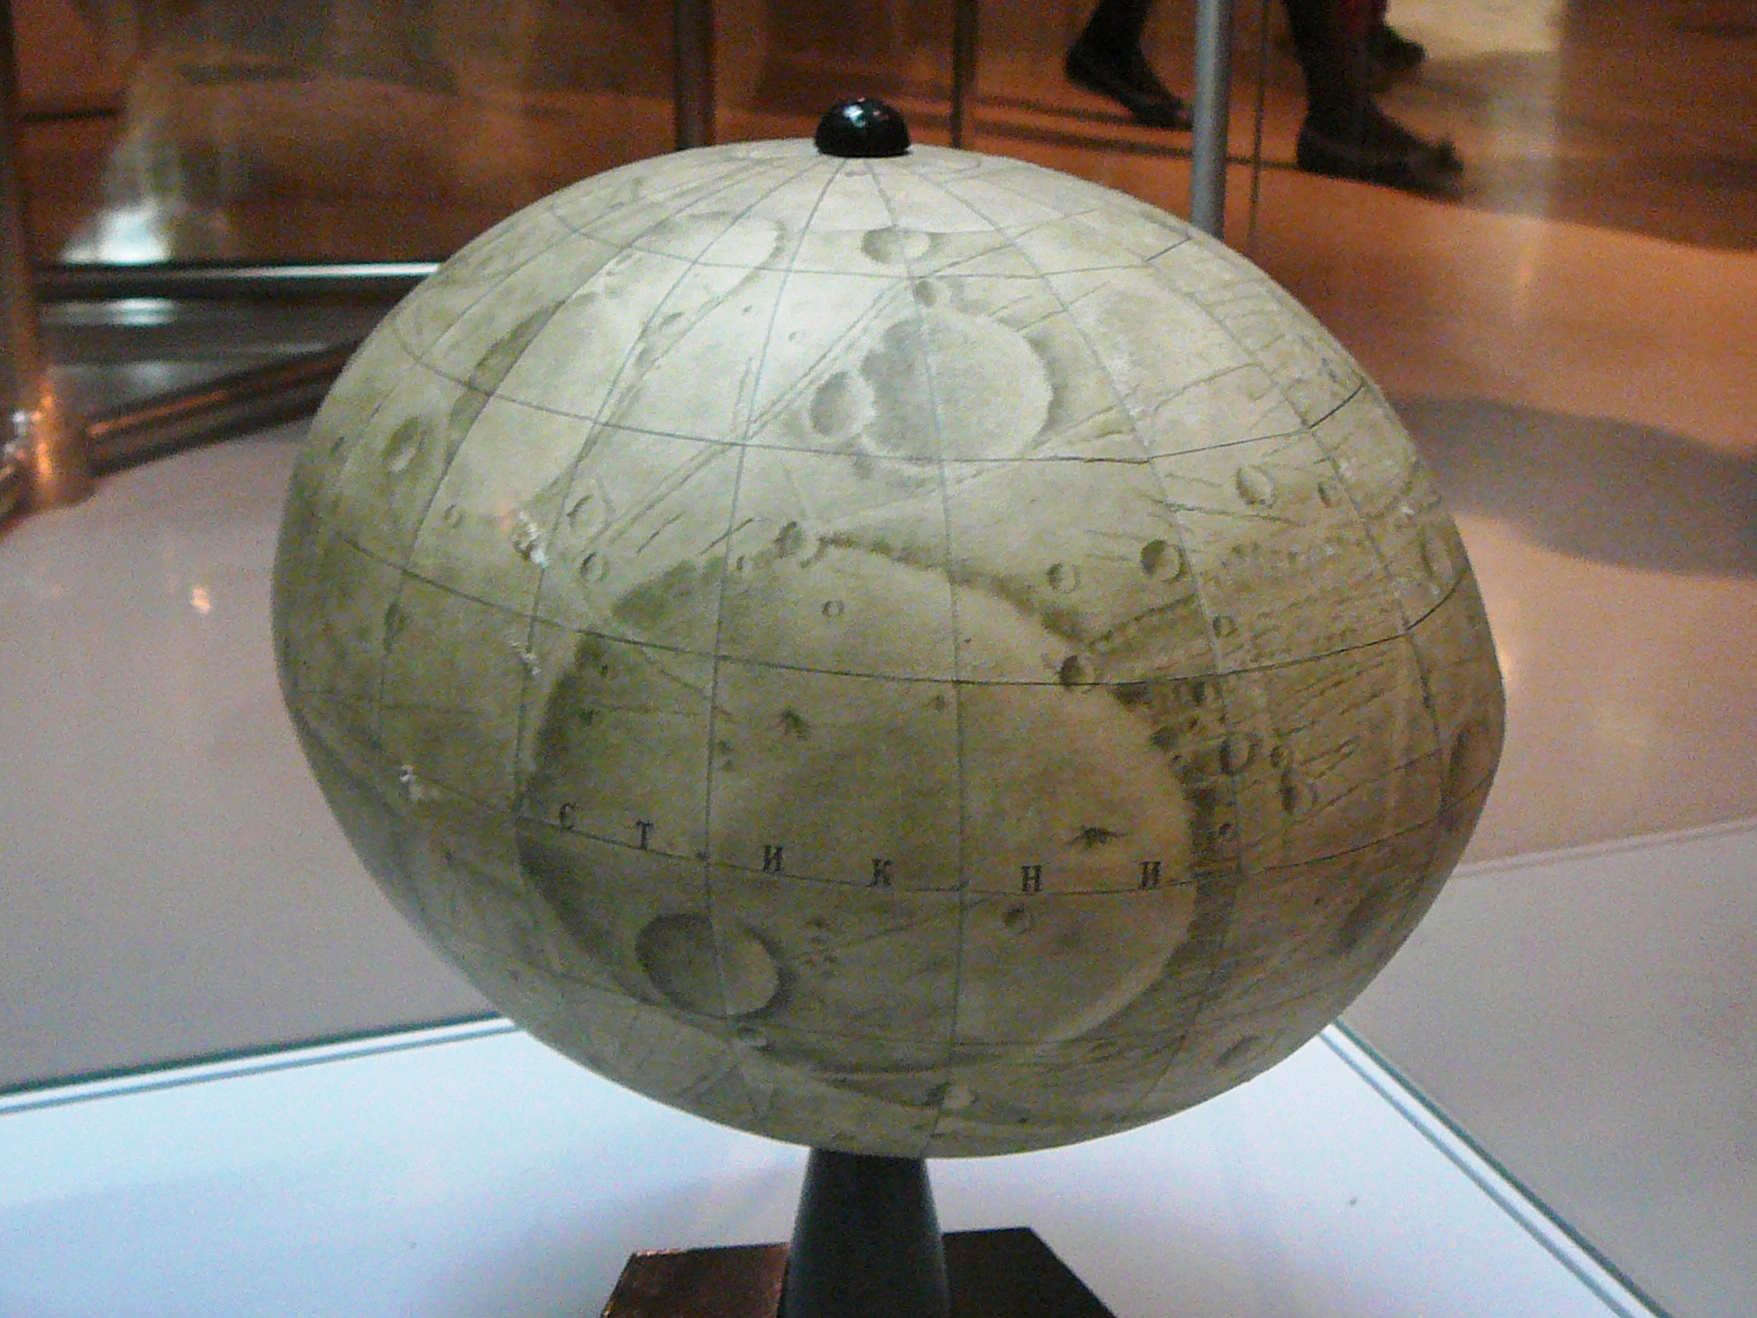
Pese a su final prematuro, Fobos 2 envió durante sus dos meses en órbita marciana más datos sobre Marte que todas las sondas marcianas soviéticas anteriores juntas. De Fobos se obtuvieron 37 imágenes de alta calidad con una resolución máxima de unos 40 metros, que cubrían alrededor del 80 % de la superficie y complementaban las de la Mariner 9 y las Viking. En ellas se identificaron seis cráteres y once depresiones no vistos hasta entonces, y sirvieron para elaborar un nuevo globo de Fobos a escala 1:100.000. El ISM obtuvo espectros de la superficie entre 0,8 y 3,2 micras con una resolución de un kilómetro que apuntaban a una composición similar a la de las condritas carbonáceas, con marcadas heterogeneidades. El TERMOSKAN midió la inercia térmica del regolito y una temperatura de unos 27 ºC en la cara iluminada. Las perturbaciones de la órbita de la sonda causadas por el satélite permitieron estimar su masa y, combinada con el volumen, una densidad de entre 1,85 y 2,05 g/cm³, un valor demasiado bajo incluso para un meteorito primitivo rico en volátiles, lo que sugería un interior muy poroso.
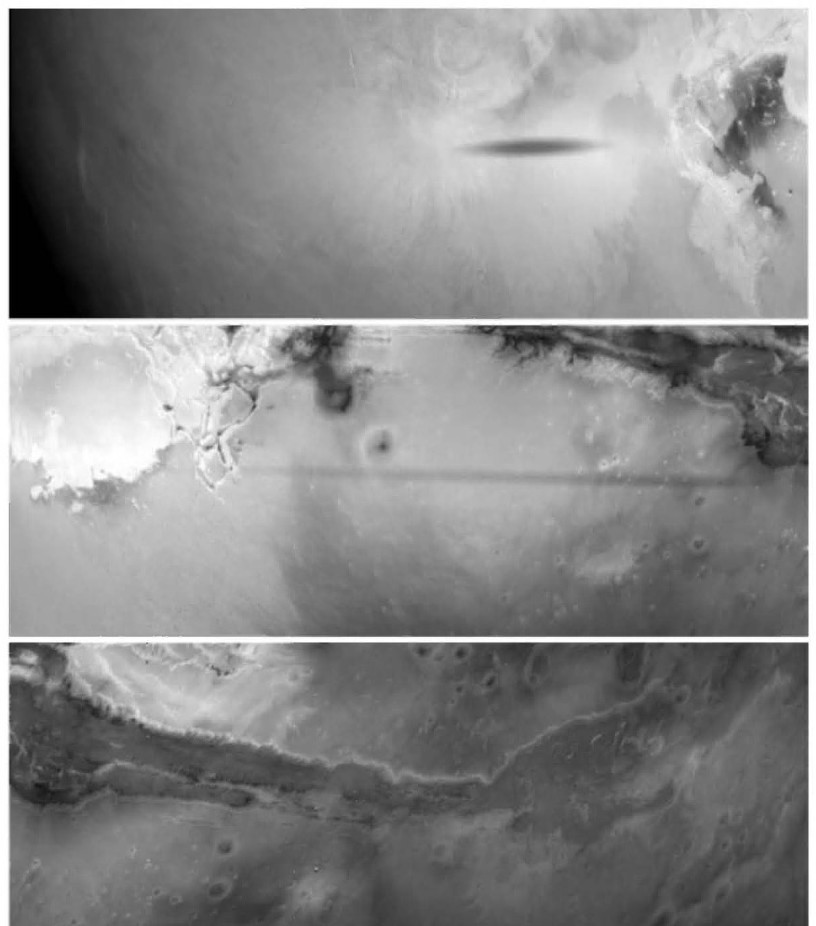
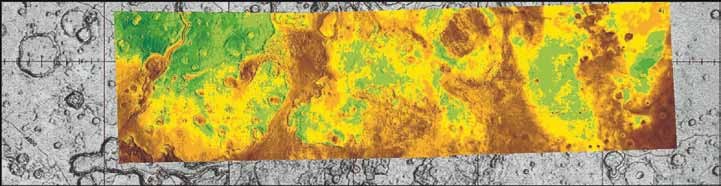
En Marte, el TERMOSKAN obtuvo imágenes térmicas de gran parte de la región ecuatorial con una resolución de unos dos kilómetros, incluyendo una famosa panorámica desde el Olympus Mons hasta los Valles Marineris en la que aparece la sombra alargada de Fobos proyectada sobre la superficie mientras se desplazaba durante la exposición. La sombra permitió, de paso, estudiar la inercia térmica del suelo marciano. Años después, la prensa sensacionalista convertiría esa sombra en la «estela de un misil» y la pérdida de la sonda en un ataque extraterrestre, una leyenda que todavía circula. El ISM generó los primeros mapas mineralógicos detallados de grandes regiones del planeta en el infrarrojo cercano, con la banda de 3,1 micras de los minerales hidratados como protagonista. El espectrómetro AUGUSTE midió por primera vez perfiles verticales de vapor de agua entre 20 y 60 kilómetros de altura, y el ASPERA detectó un escape de iones de la alta atmósfera de entre 2 y 5 kg por segundo, una cifra significativa para un planeta con tan poca atmósfera y que anticipaba las conclusiones de la MAVEN casi tres décadas después. No se detectó un campo magnético intrínseco global. Además, entre las dos sondas registraron más de un centenar de estallidos de rayos X y gamma, entre ellos el del 24 de octubre de 1988, el más intenso detectado hasta la fecha. Y antes de enmudecer, Fobos 2 tuvo tiempo de tomar una imagen de Júpiter, la primera del planeta gigante obtenida desde la órbita marciana.
El final de una era
Las Fobos fueron las primeras sondas planetarias soviéticas perdidas tras una racha ininterrumpida de éxitos que había empezado con las Venera 9 y 10 en 1975 y culminado con las Vega en 1986. El golpe fue enorme. Las dos misiones debían inaugurar una nueva etapa centrada en Marte y la plataforma UMVL debía ser la base de todo el programa planetario soviético de los años 90. En su lugar, el fracaso abrió una crisis de confianza que coincidió con el hundimiento de la propia URSS. Se discutió lanzar la sonda de reserva, Fobos 3, para repetir la misión, pero la idea se descartó en favor de la Mars 94. Esta siguiente UMVL, rebautizada Mars 96, se fue retrasando por falta de dinero y, cuando por fin despegó el 16 de noviembre de 1996, un fallo en la secuencia de encendidos del Bloque D-2 y del propio sistema de propulsión de la sonda la hizo reentrar en la atmósfera terrestre. La siguiente UMVL, que debía llevar un Marsojod, fue directamente cancelada tras el fallo de la Mars 96. Rusia no volvería a intentar una misión planetaria hasta Fobos-Grunt, que en noviembre de 2011 quedó atrapada en órbita terrestre y reentró sobre el Pacífico en enero de 2012. Lo que sí sobrevivió fue la ADU: transformada en la etapa Fregat, vuela desde el año 2000 y ha participado en decenas de lanzamientos de cohetes Soyuz.
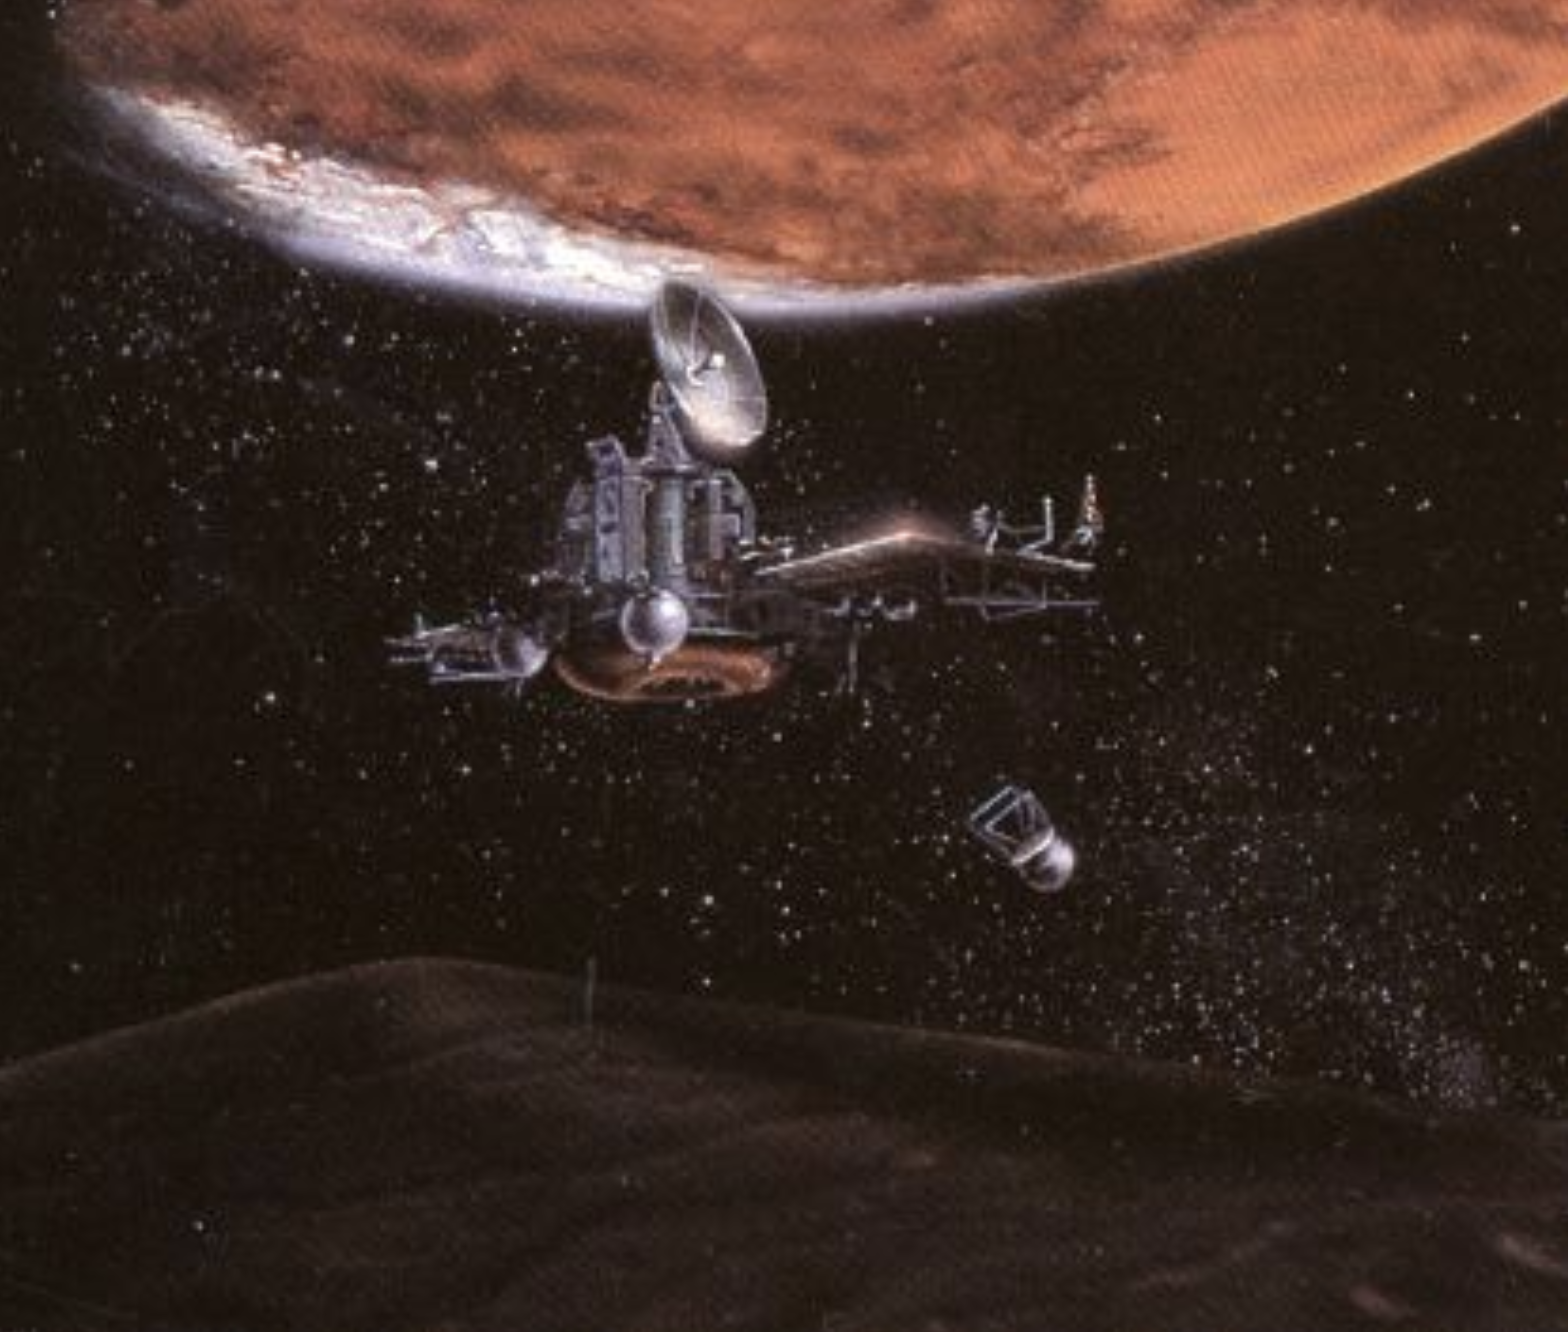
Ni la DAS ni el PrOP-F llegaron jamás a Fobos. El concepto de aterrizador saltarín tuvo, eso sí, descendencia en otros proyectos. Japón posó sobre el asteroide Ryugu en 2018 los pequeños MINERVA-II1A y 1B de la Hayabusa 2, que se desplazaban dando saltos, y el aterrizador europeo MASCOT, que se movía basculando sobre sí mismo. Ahora es el turno de la sonda japonesa MMX y el pequeño rover germano-francés, Idefix, diseñado para rodar por la superficie del satélite. Por su parte, el concepto del arpón de la DAS reapareció en el aterrizador Philae de la Rosetta (aunque estos arpones no se dispararon en el cometa 67P en noviembre de 2014 y, como temían los ingenieros de las Fobos, la sonda acabó rebotando sobre un cuerpo de gravedad ínfima). Treinta y siete años después, ningún artefacto humano se ha posado todavía sobre Fobos. Es hora de que esto cambie.
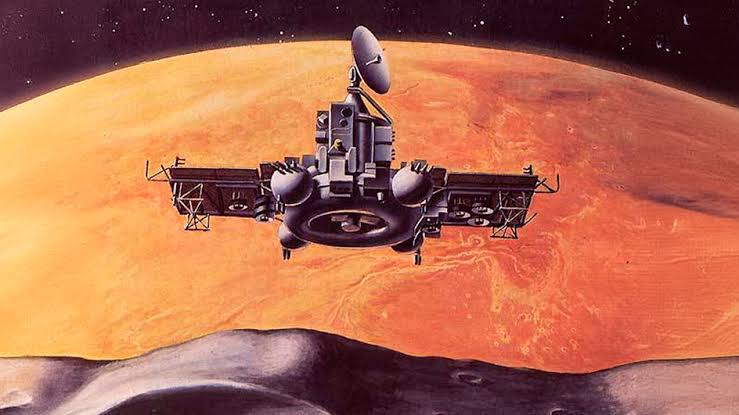
Referencias:
- W. T. Huntress y M. Ya. Marov, Soviet Robots in the Solar System: Mission Technologies and Discoveries, Springer Praxis, 2011 (capítulo 19).
- B. Harvey, Russian Space Probes: Scientific Discoveries and Future Missions, Springer Praxis, 2011 (capítulo 5).
- A. J. Ball, J. R. C. Garry, R. D. Lorenz y V. V. Kerzhanovich, Planetary Landers and Entry Probes, Cambridge University Press, 2007 (capítulo 20).
- A. A. Siddiqi, Deep Space Chronicle, NASA SP-2002-4524, 2002.
- V. G. Perminov, The Difficult Road to Mars, NASA Monographs in Aerospace History 15, 1999.
- D. M. Harland y R. D. Lorenz, Space Systems Failures, Springer Praxis, 2005.
- Vestnik NPO im. S. A. Lavochkina, nº 4/2011, nº 1/2013 y nº 1/2014.
Roscosmos (Federación Rusa) salvo su participación en la misión Exomars en el 2016 (a propósito eso me recuerda el fracaso de la Schiaparelli EDM)1: la única y ultima gran misión a Marte, y mas precisamente a Fobos, fue la Fobos-Grunt lanzada en el 2011 que termino en fracaso, y los chinos quedaron aburridos por la perdida del Yinghuo-1.
Ahora la sonda japonesa Martian Moons eXploration (MMX) de la JAXA intentara llegar a Fobos cumpliendo mas o menos los mismos objetivos.. donde otros fracasaron el mayor de los éxitos para ellos, despega el 19 de octubre de 2026 (mañana) en un cohete H3-24L.
https://en.wikipedia.org/wiki/Martian_Moons_eXploration
«También será la primera que deposite un rover en una luna de otro planeta del Sistema Solar»… La que llego a Titan no cuenta?