
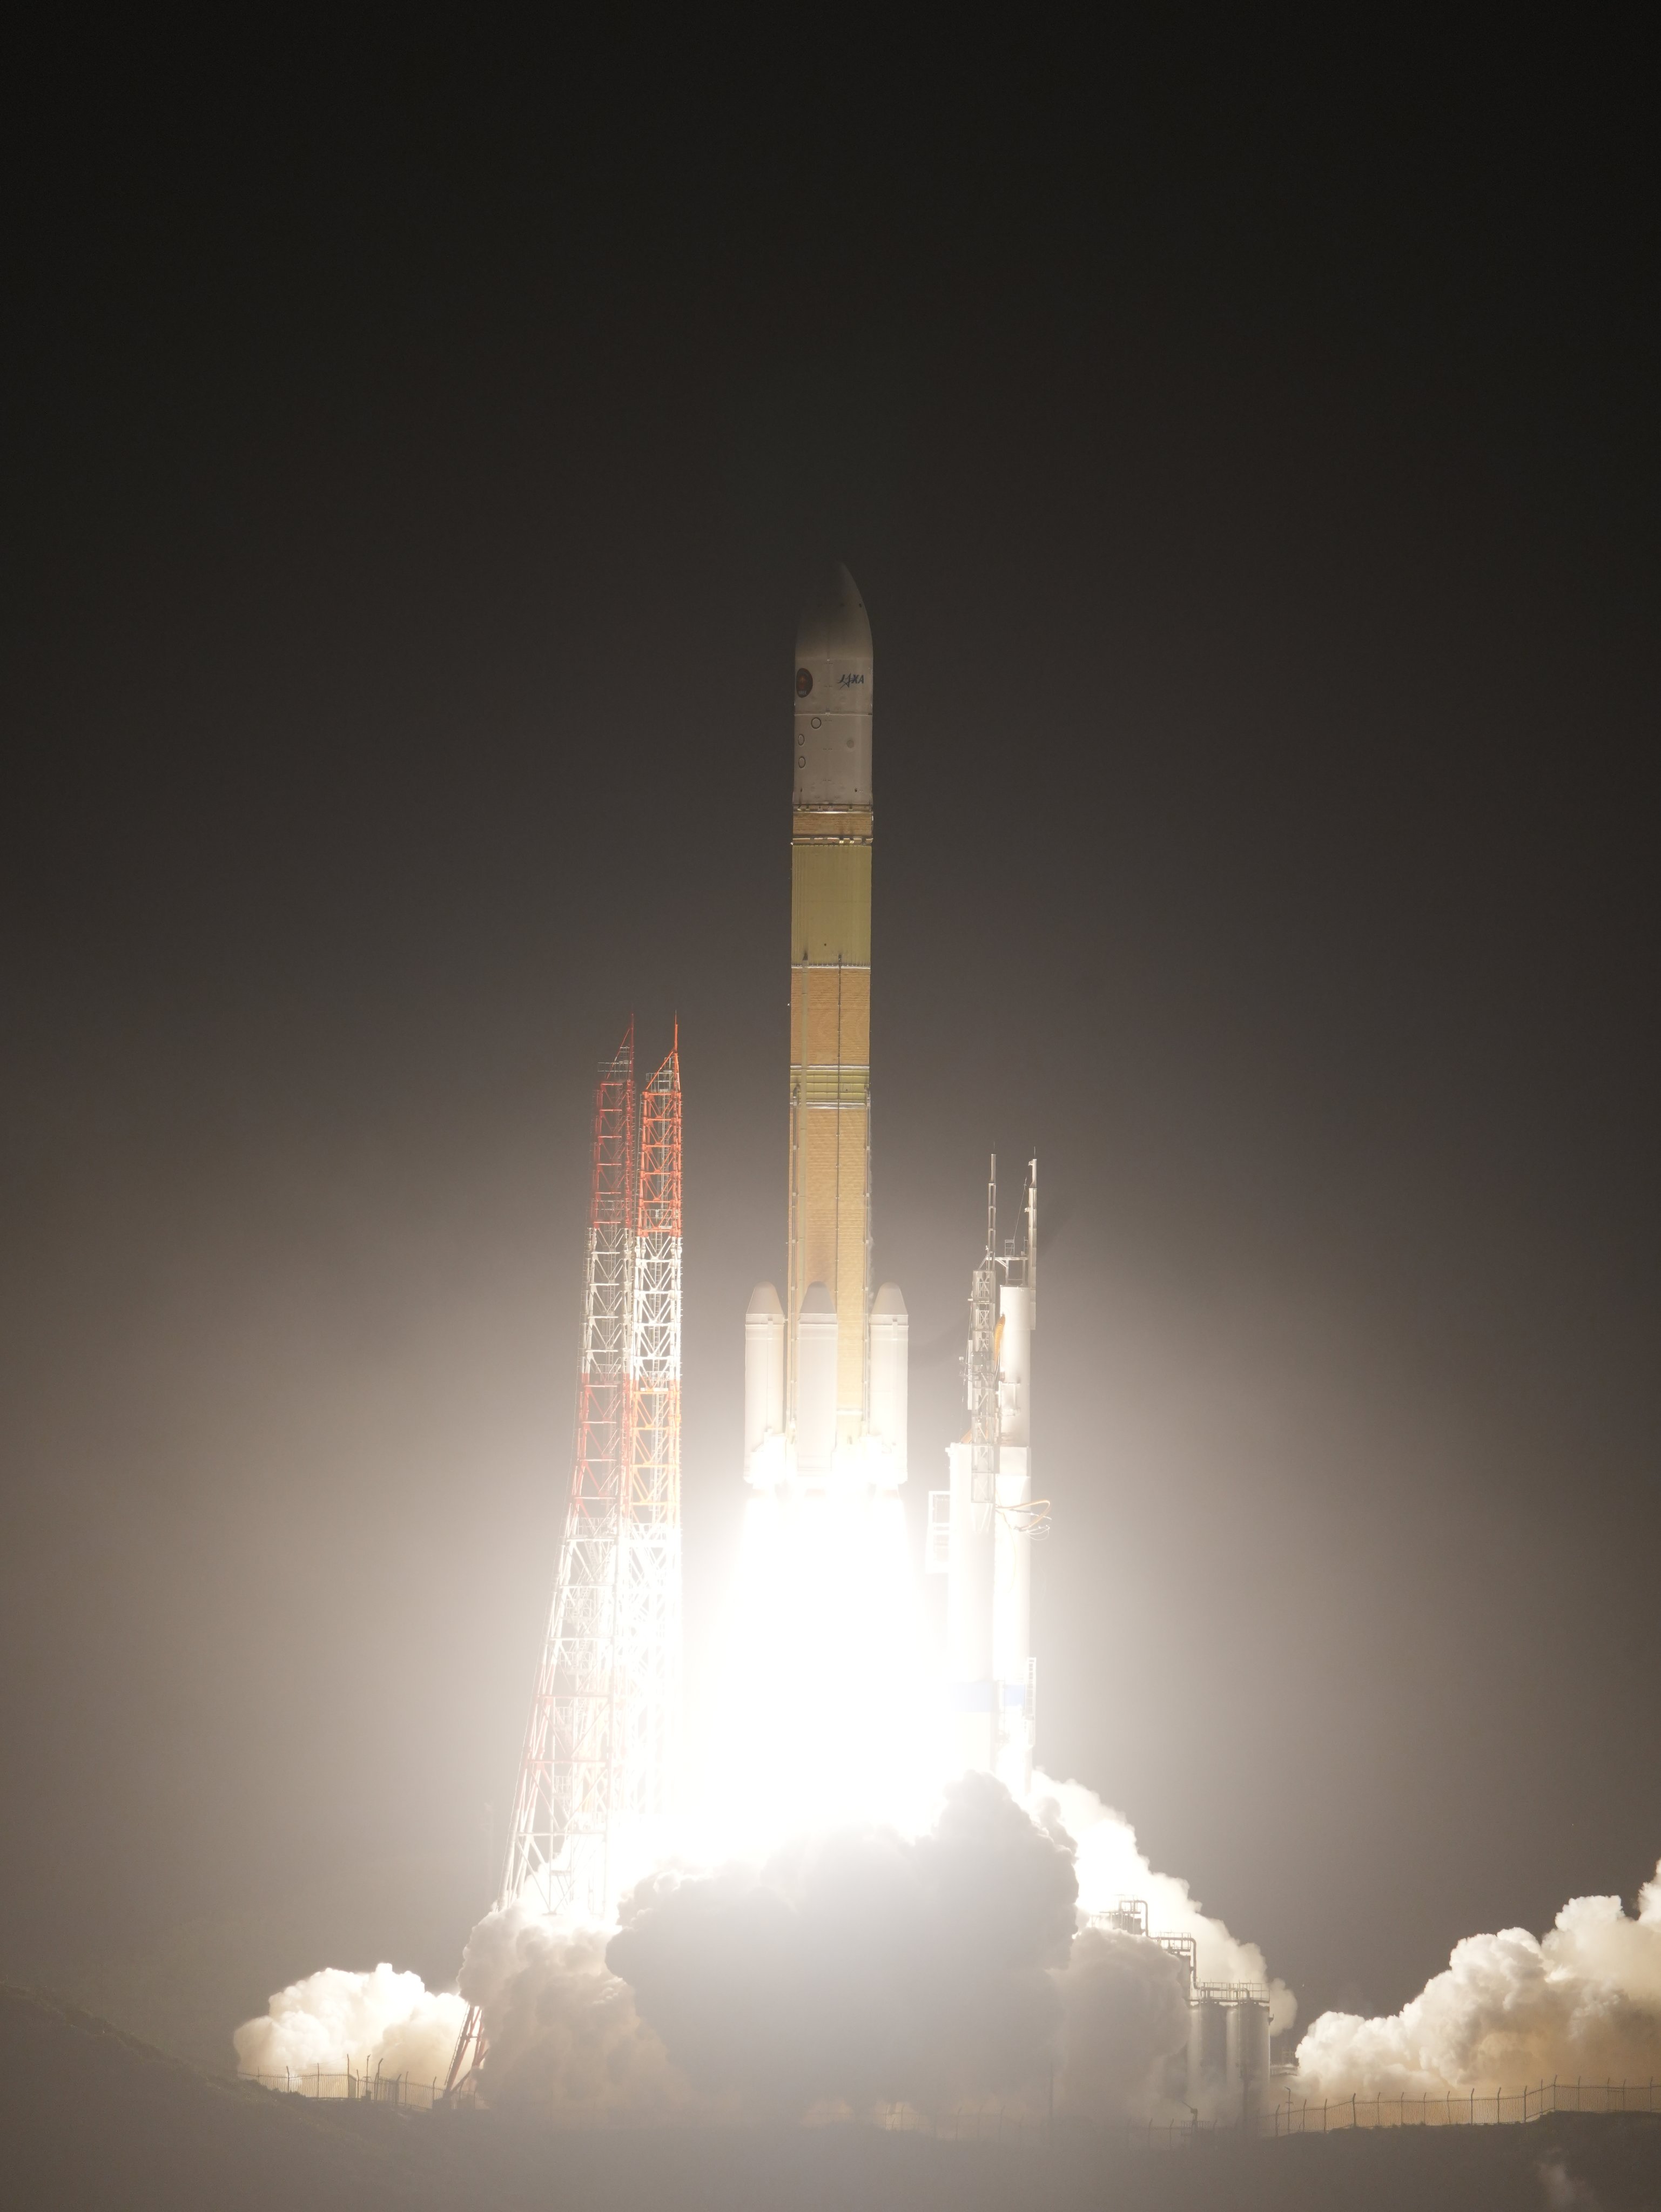
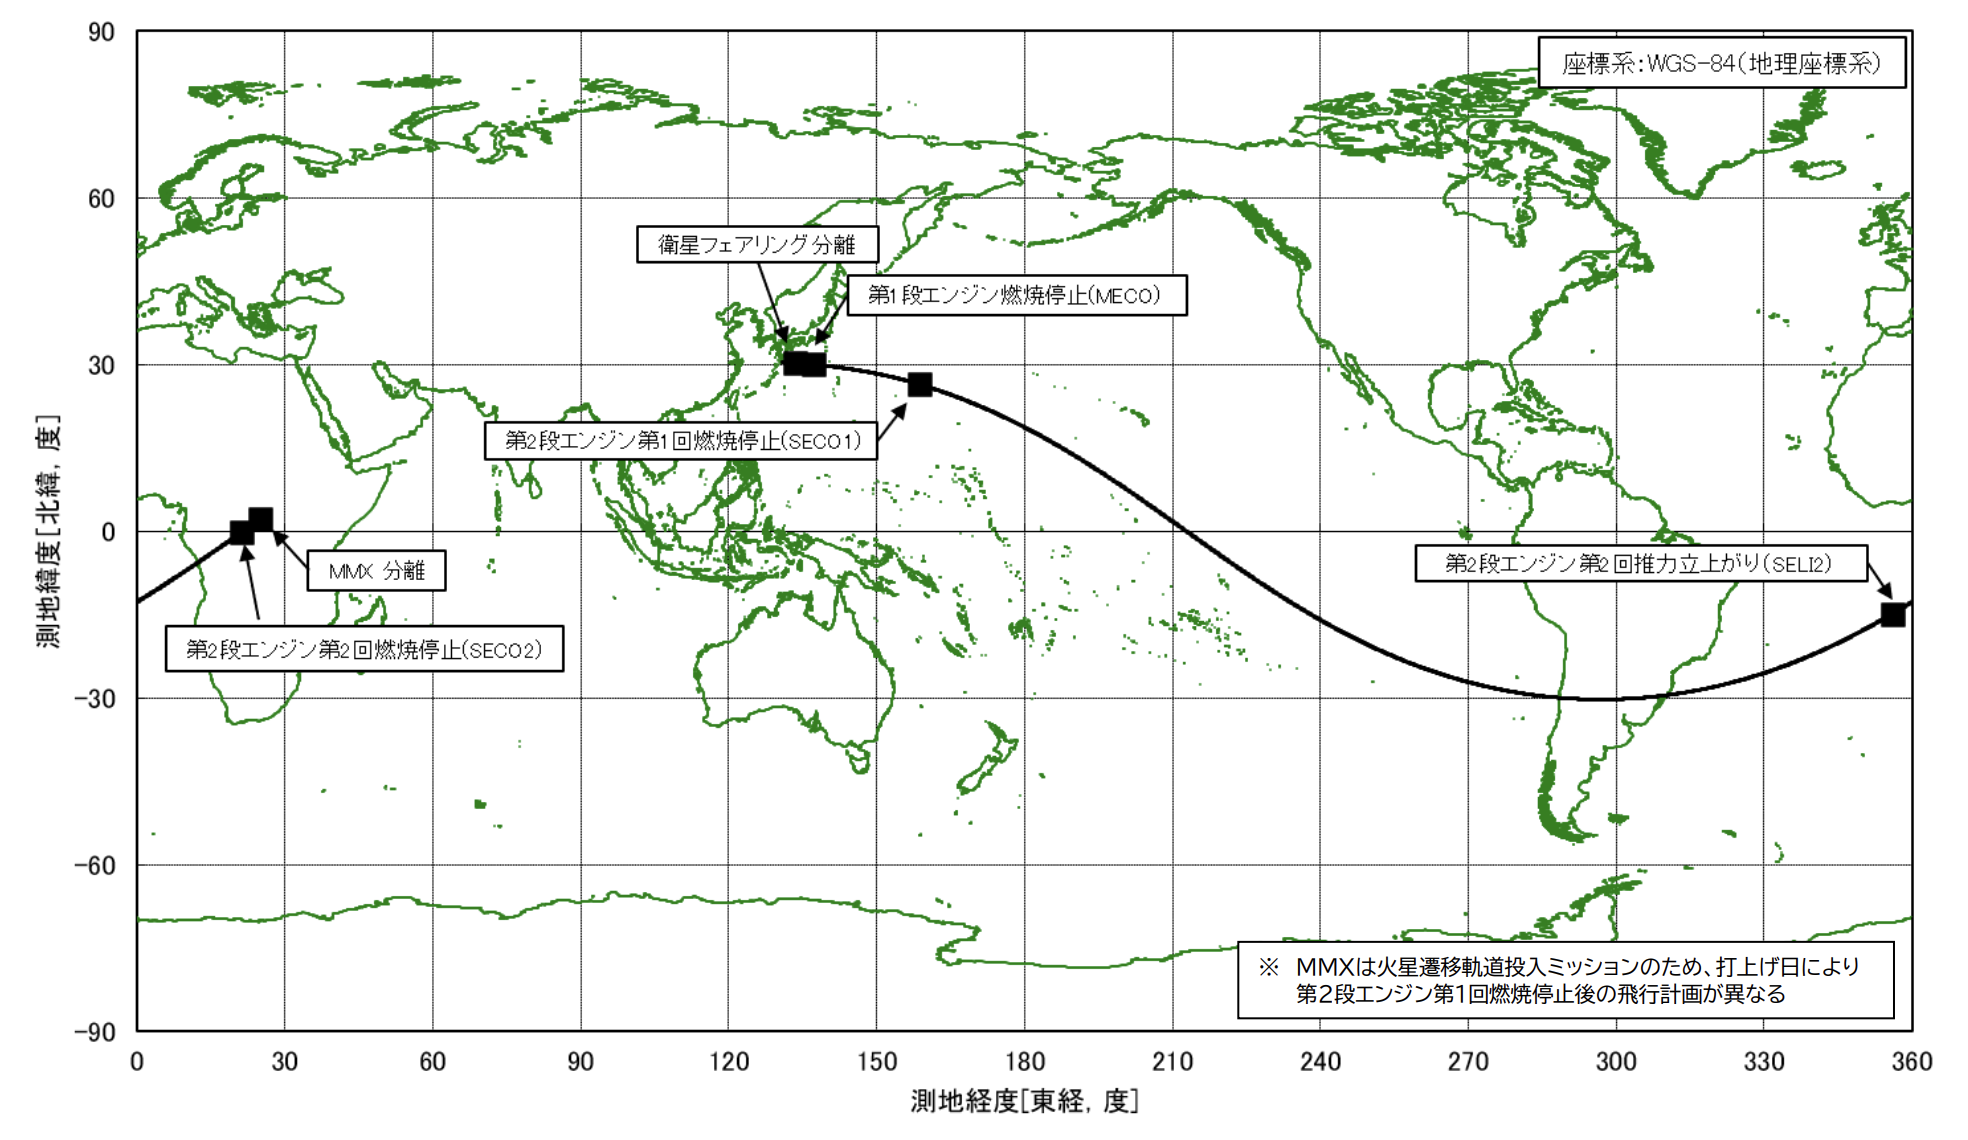
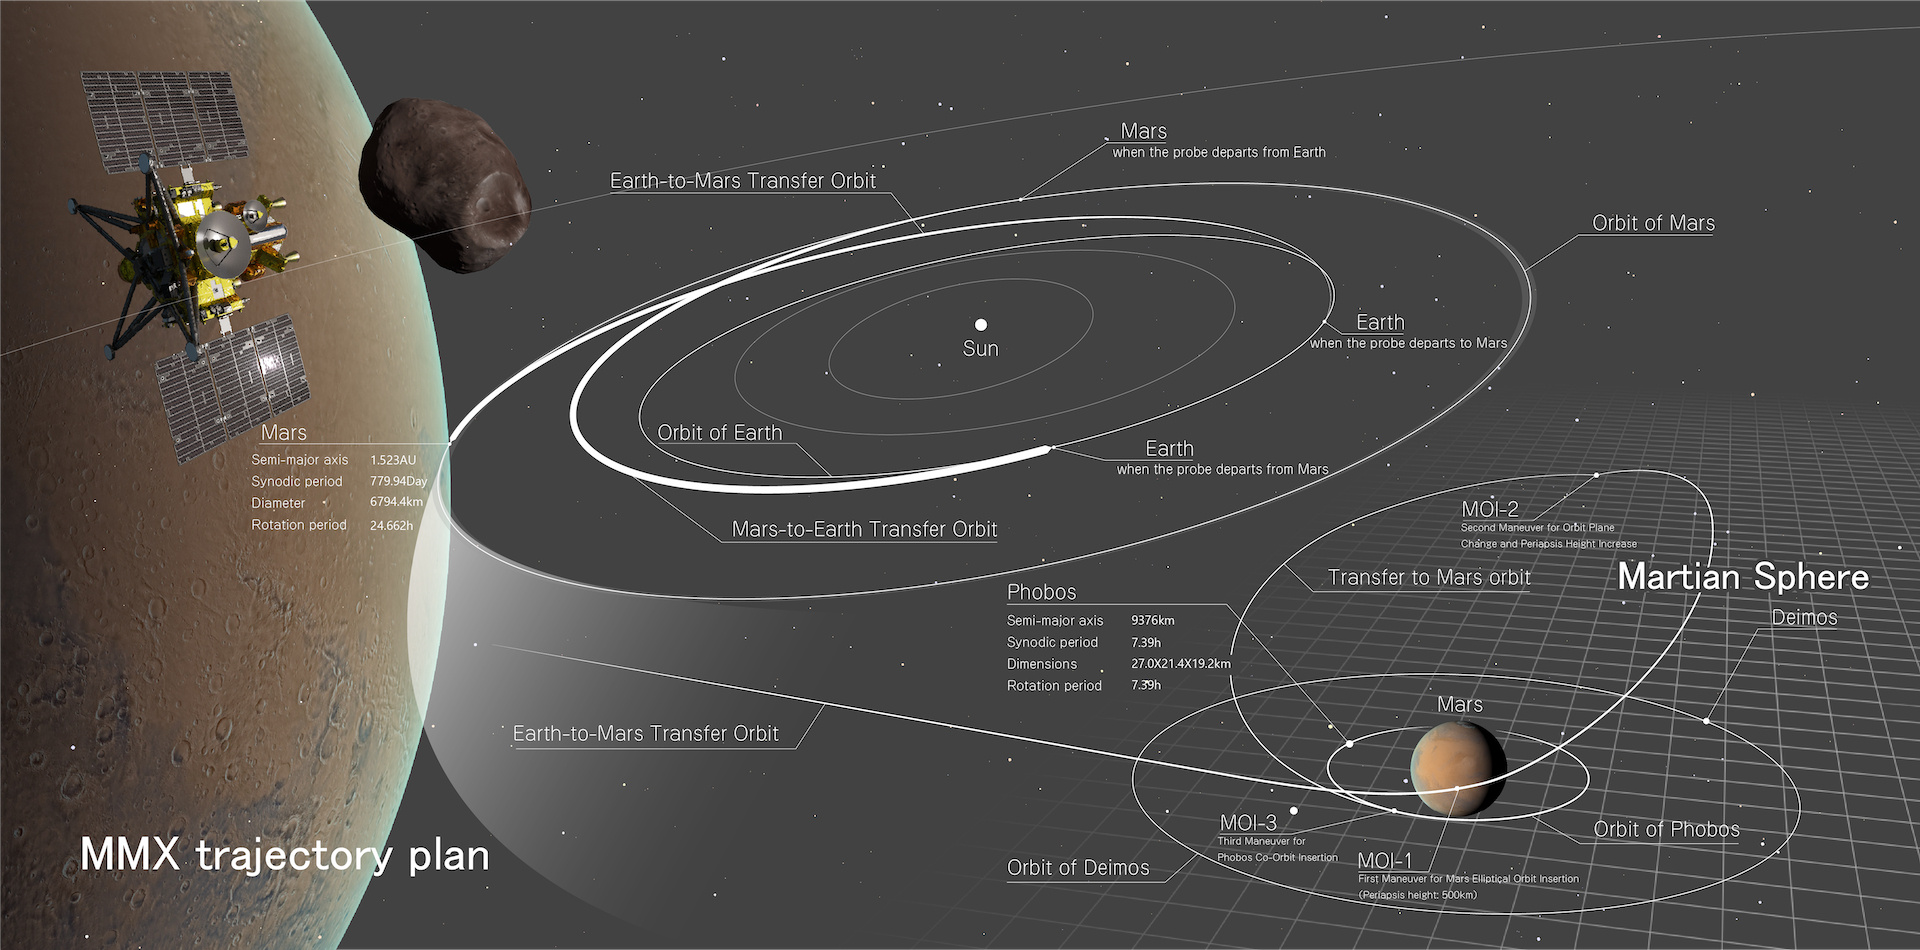
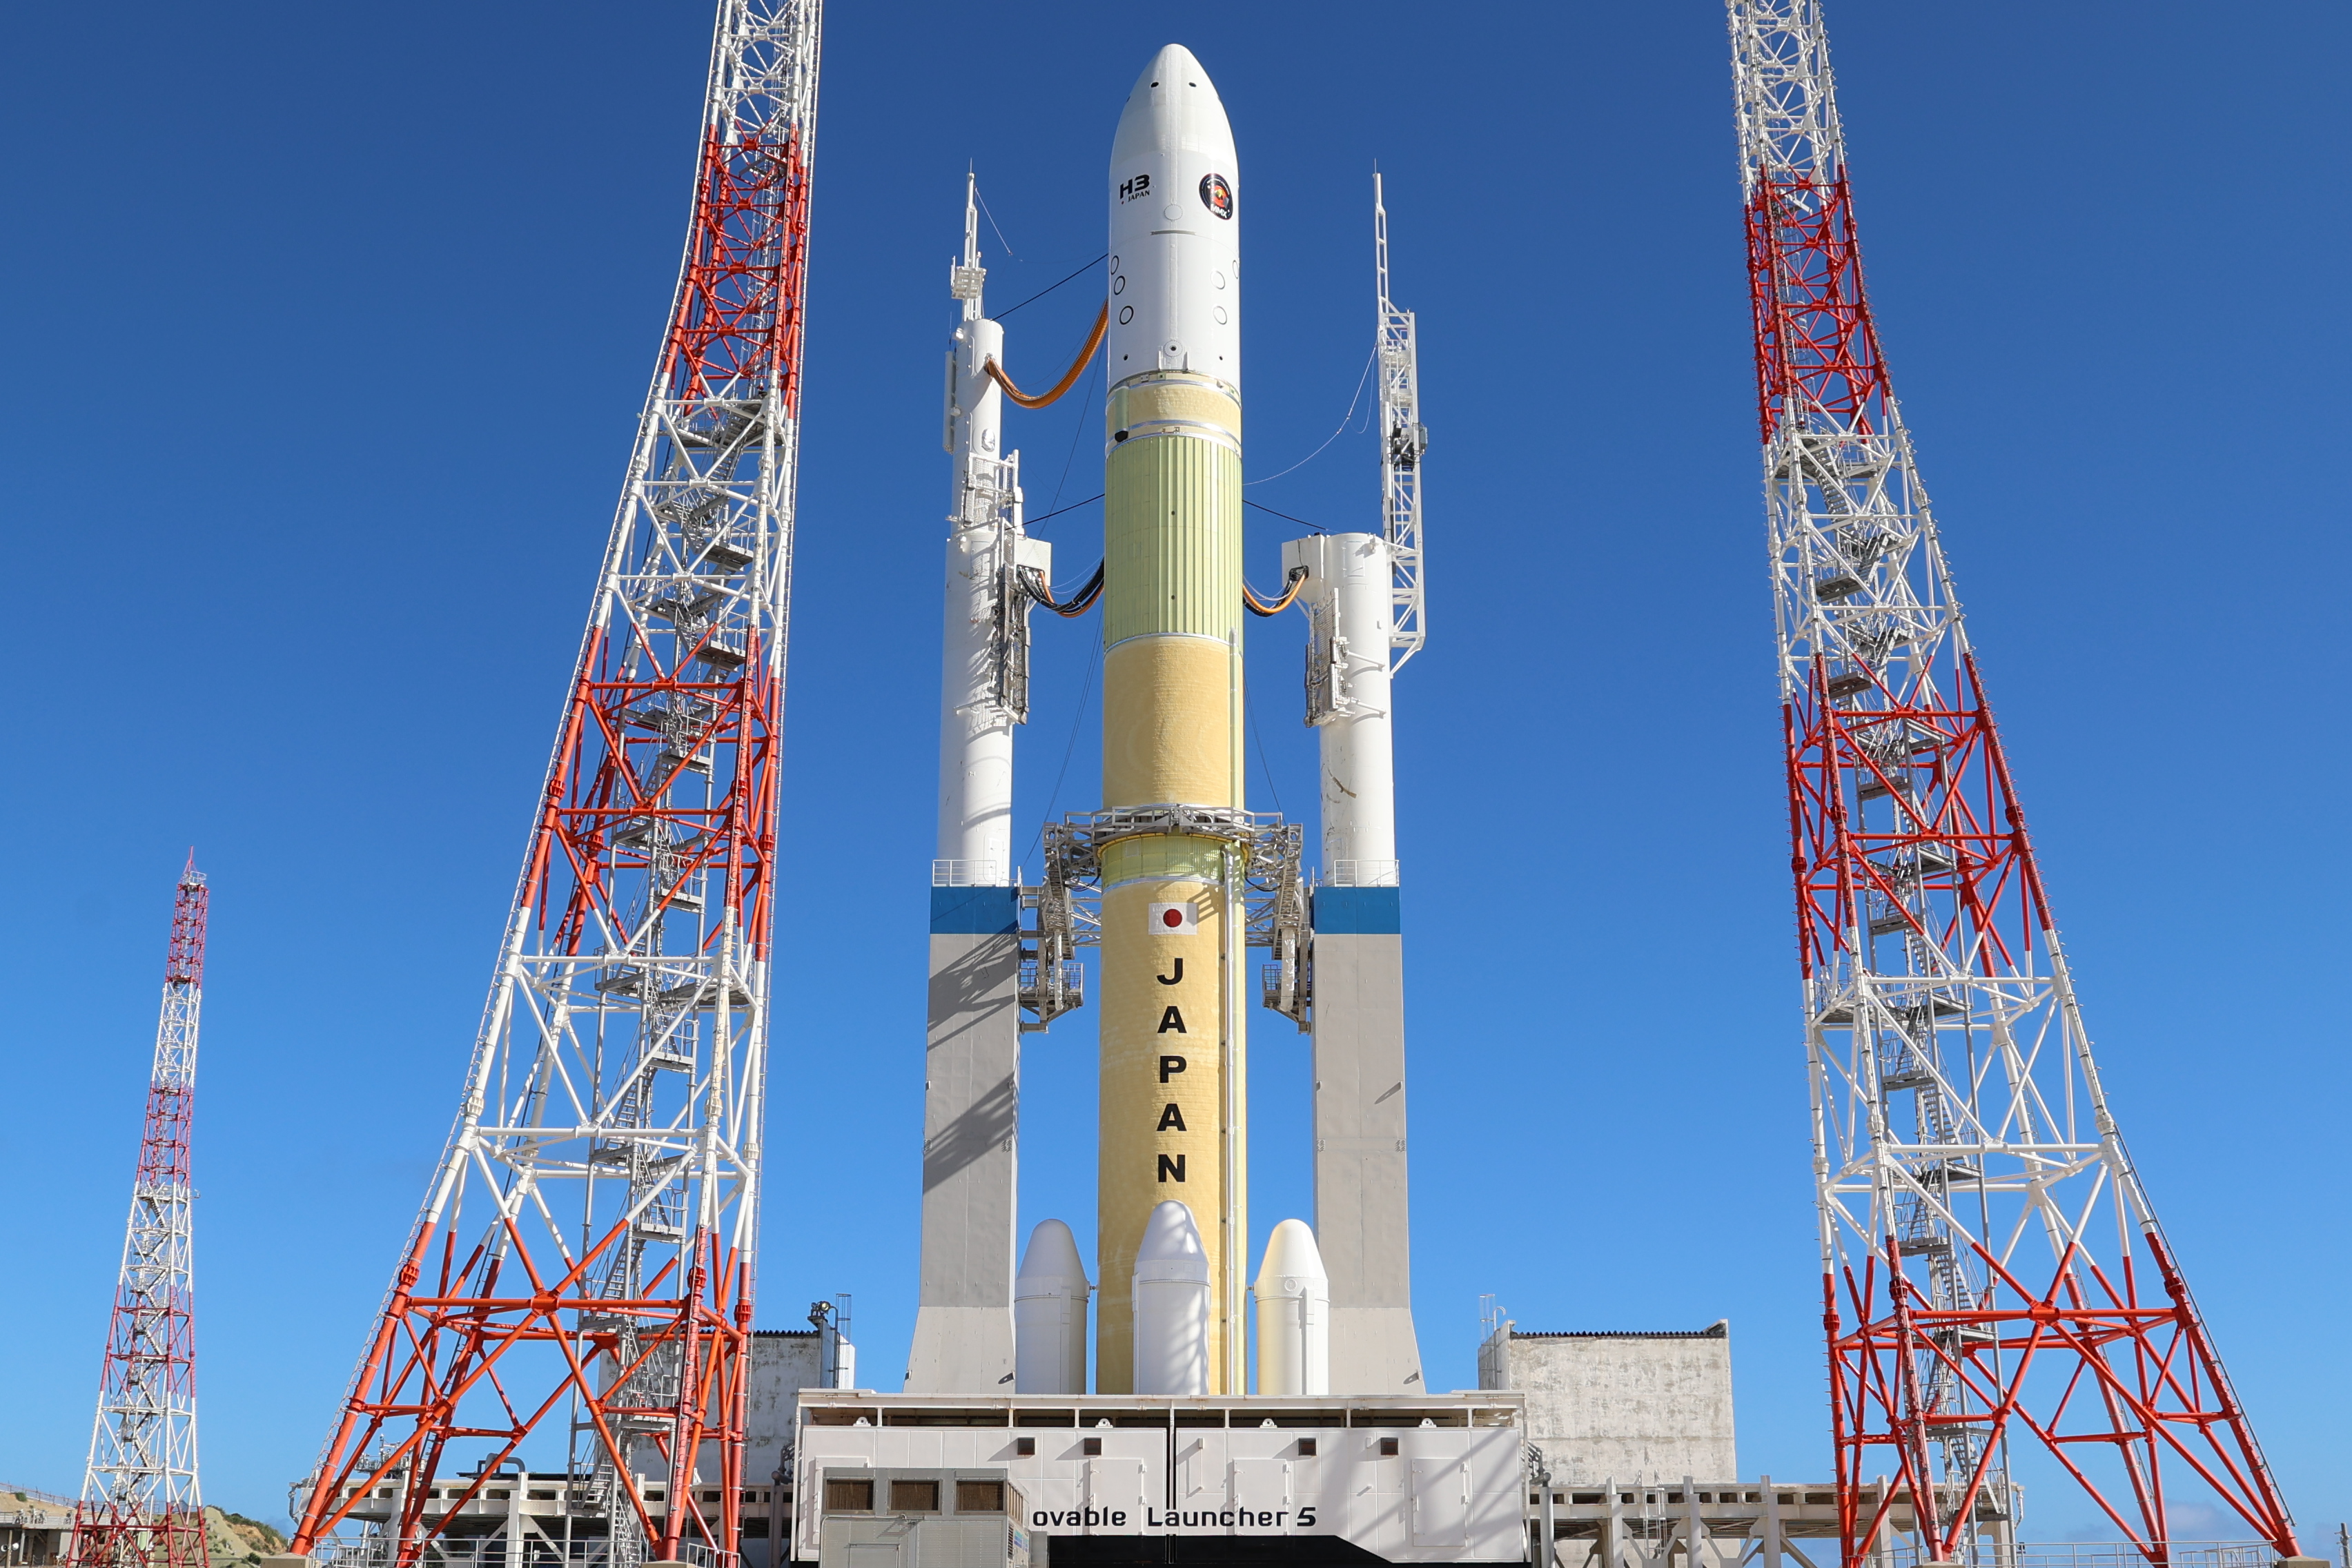
Una de las misiones científicas más esperadas de los últimos años ya ha despegado y, con un poco de suerte, en 2031 podremos tener muestras de Fobos, la mayor luna de Marte, en la Tierra. A las 19:41 UTC del 19 de octubre de 2026 despegaba el cohete H3 en su misión F10 desde la rampa Y-2 del complejo Yoshinobu del Centro Espacial de Tanegashima (Japón). La carga era la sonda MMX (Martian Moons eXploration), que se embarca en un viaje de ida y vuelta de cinco años para estudiar las lunas de Marte, Fobos y Deimos. MMX se posará en Fobos para recoger muestras (unos 10 gramos) y depositar en su superficie el rover europeo IDEFIX, el primer vehículo que recorrerá la superficie de un satélite de otro planeta.
MMX es la segunda sonda que Japón lanza a Marte tras la malograda Nozomi (Planet-B), lanzada en 1998 y que no logró situarse en órbita del planeta rojo. MMX es la tercera misión de retorno de muestras japonesa tras las sondas Hayabusa (2003) y Hayabusa 2 (2014). También es la segunda sonda que se lanza con el objetivo de traer muestras de Fobos después de la sonda rusa Fobos-Grunt, lanzada en 2011 y que quedó varada en órbita terrestre. Recordemos que en los años 80 las sondas soviéticas Fobos debían haber depositado varias subsondas en la superficie de la luna homónima, pero fracasaron en el intento.
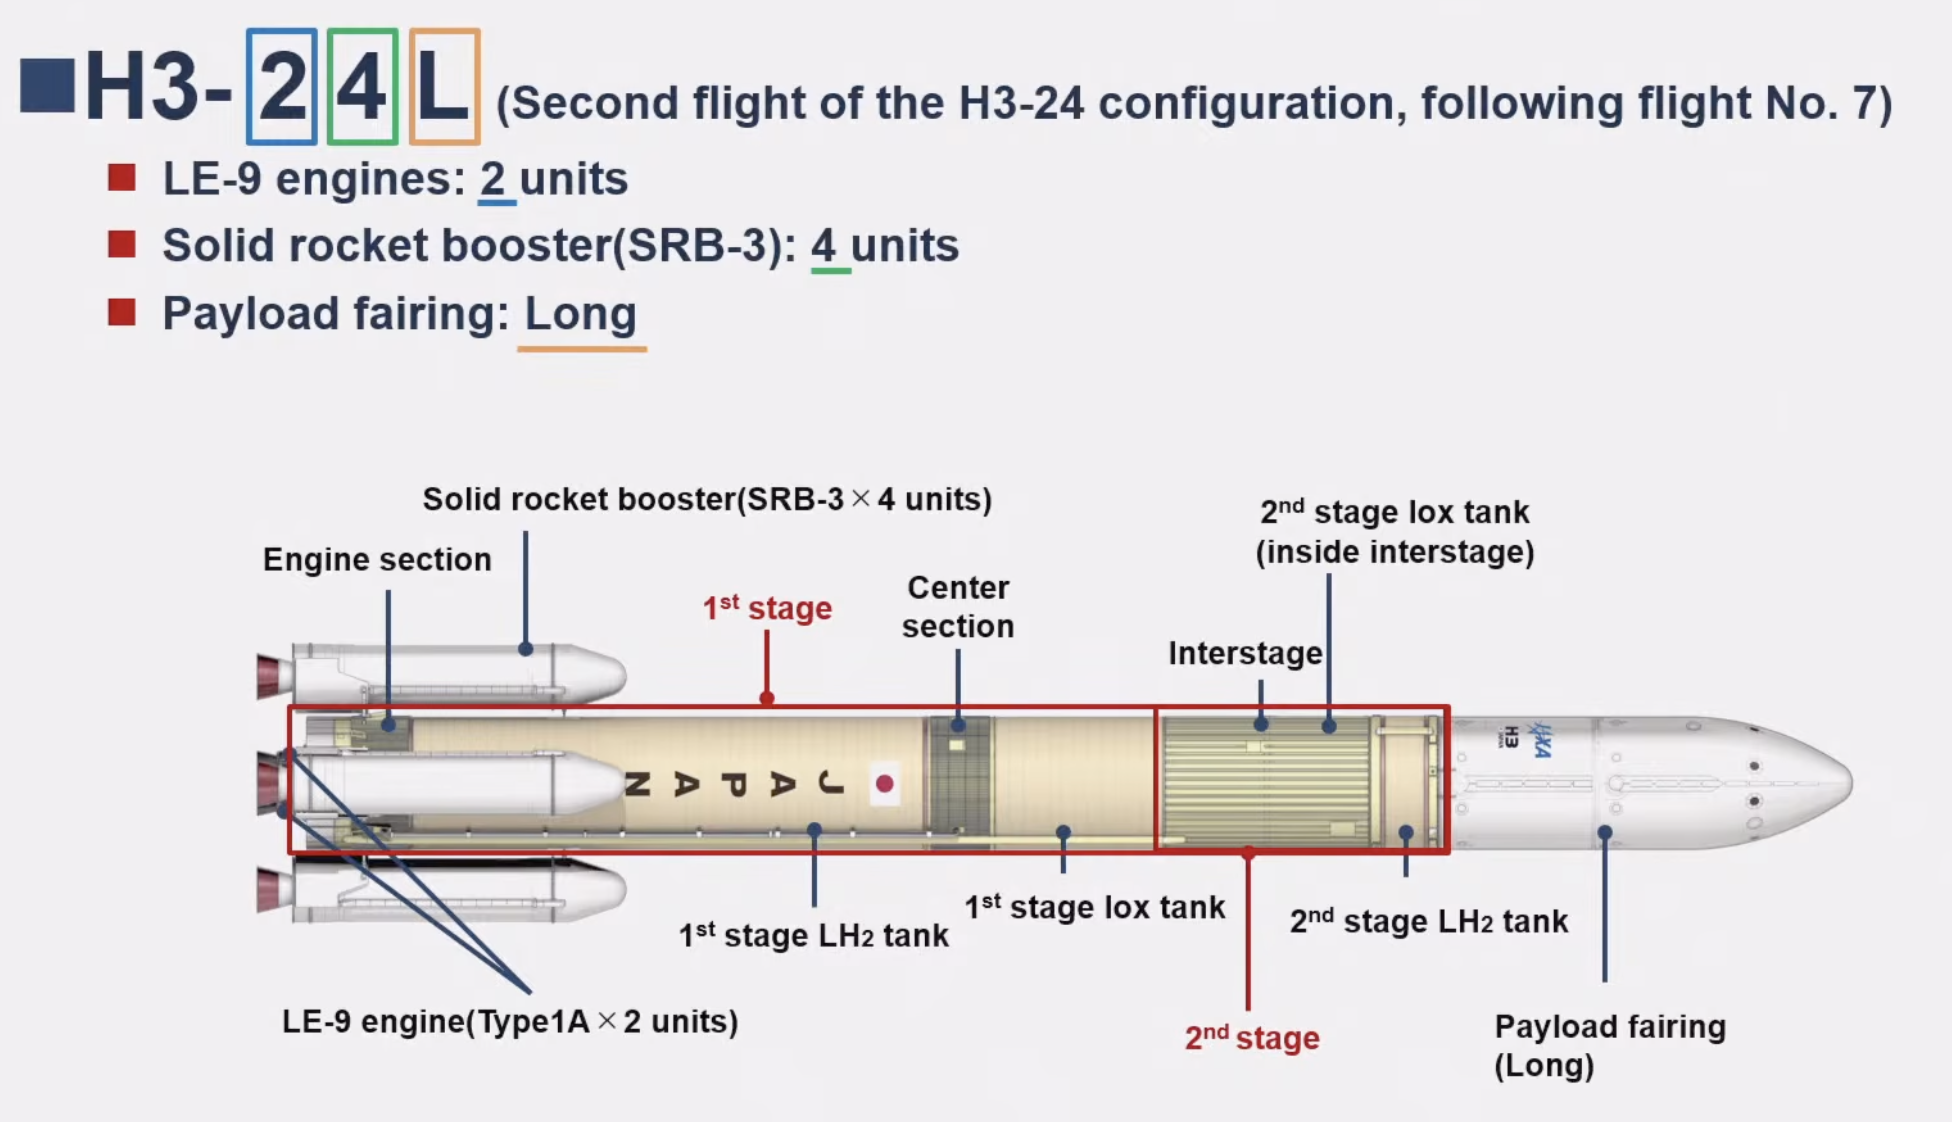
Este ha sido el décimo vuelo del cohete H3 y el primero en la configuración H3-24L, es decir, con dos motores criogénicos LE-9 en la primera etapa, cuatro aceleradores de combustible sólido SRB-3 y una cofia grande, ‘L’, de 16,4 metros de longitud y 5,2 metros de diámetro. Es la segunda ocasión que el H3 despega con cuatro aceleradores tras la misión F7 de octubre de 2025, que usó la configuración 24W, con una cofia de 5,4 metros de diámetro. En este vuelo el seguimiento de la telemetría del vehículo ha sido posible gracias a la red de satélites TDRS de la NASA.
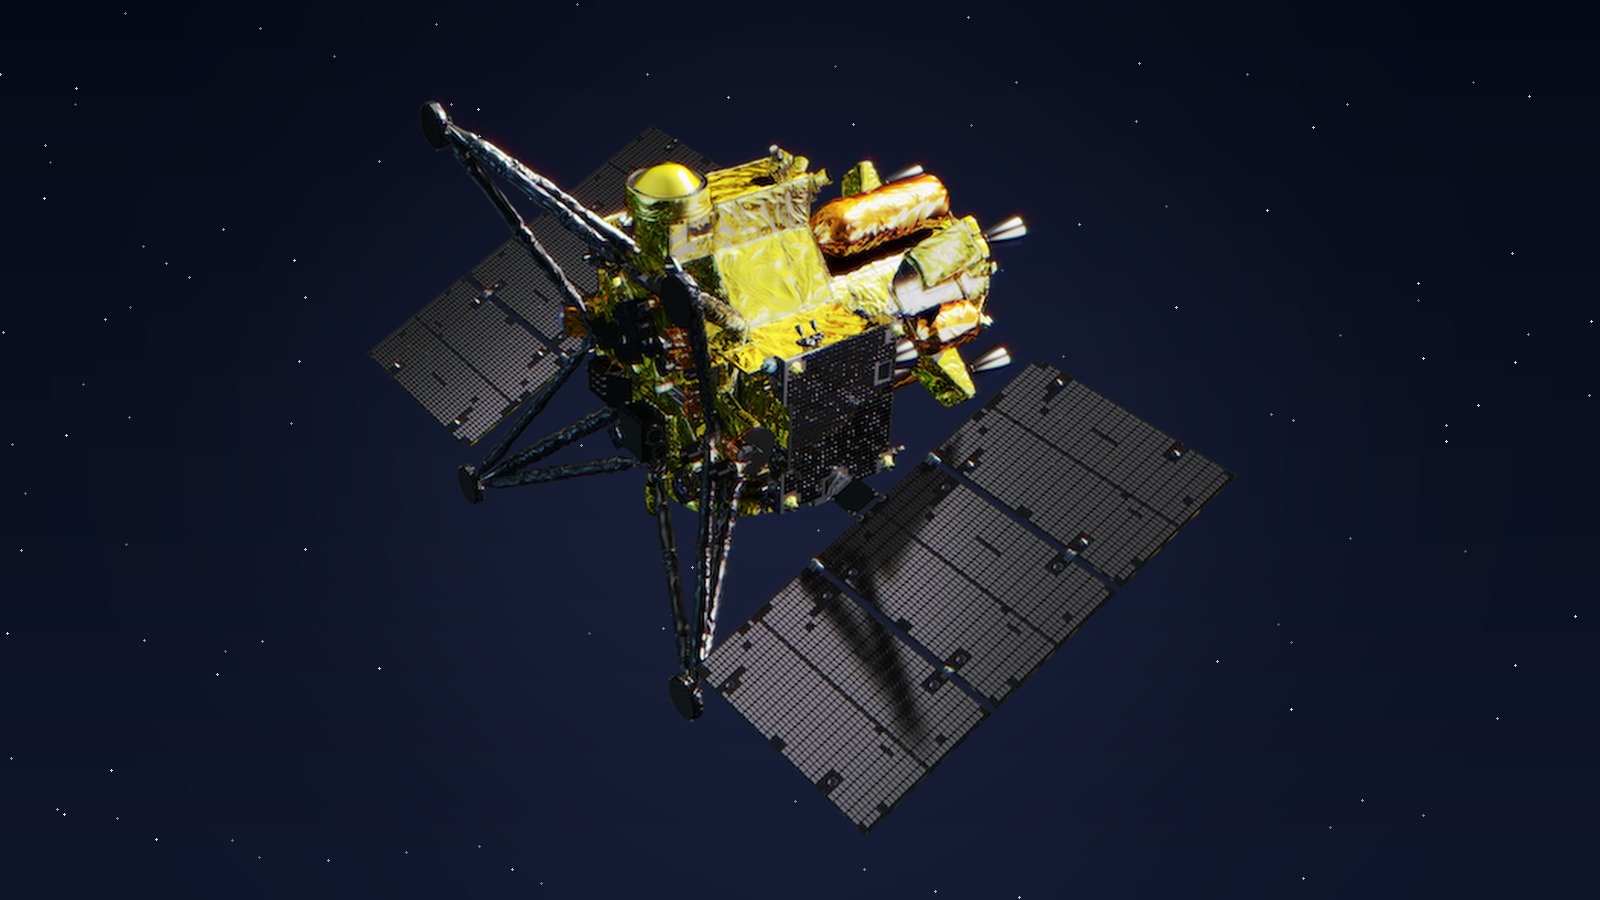
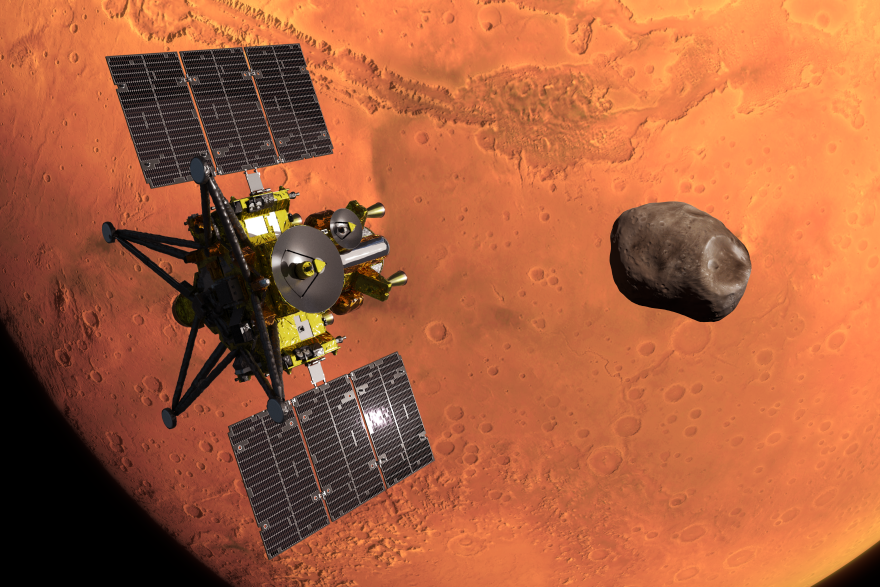
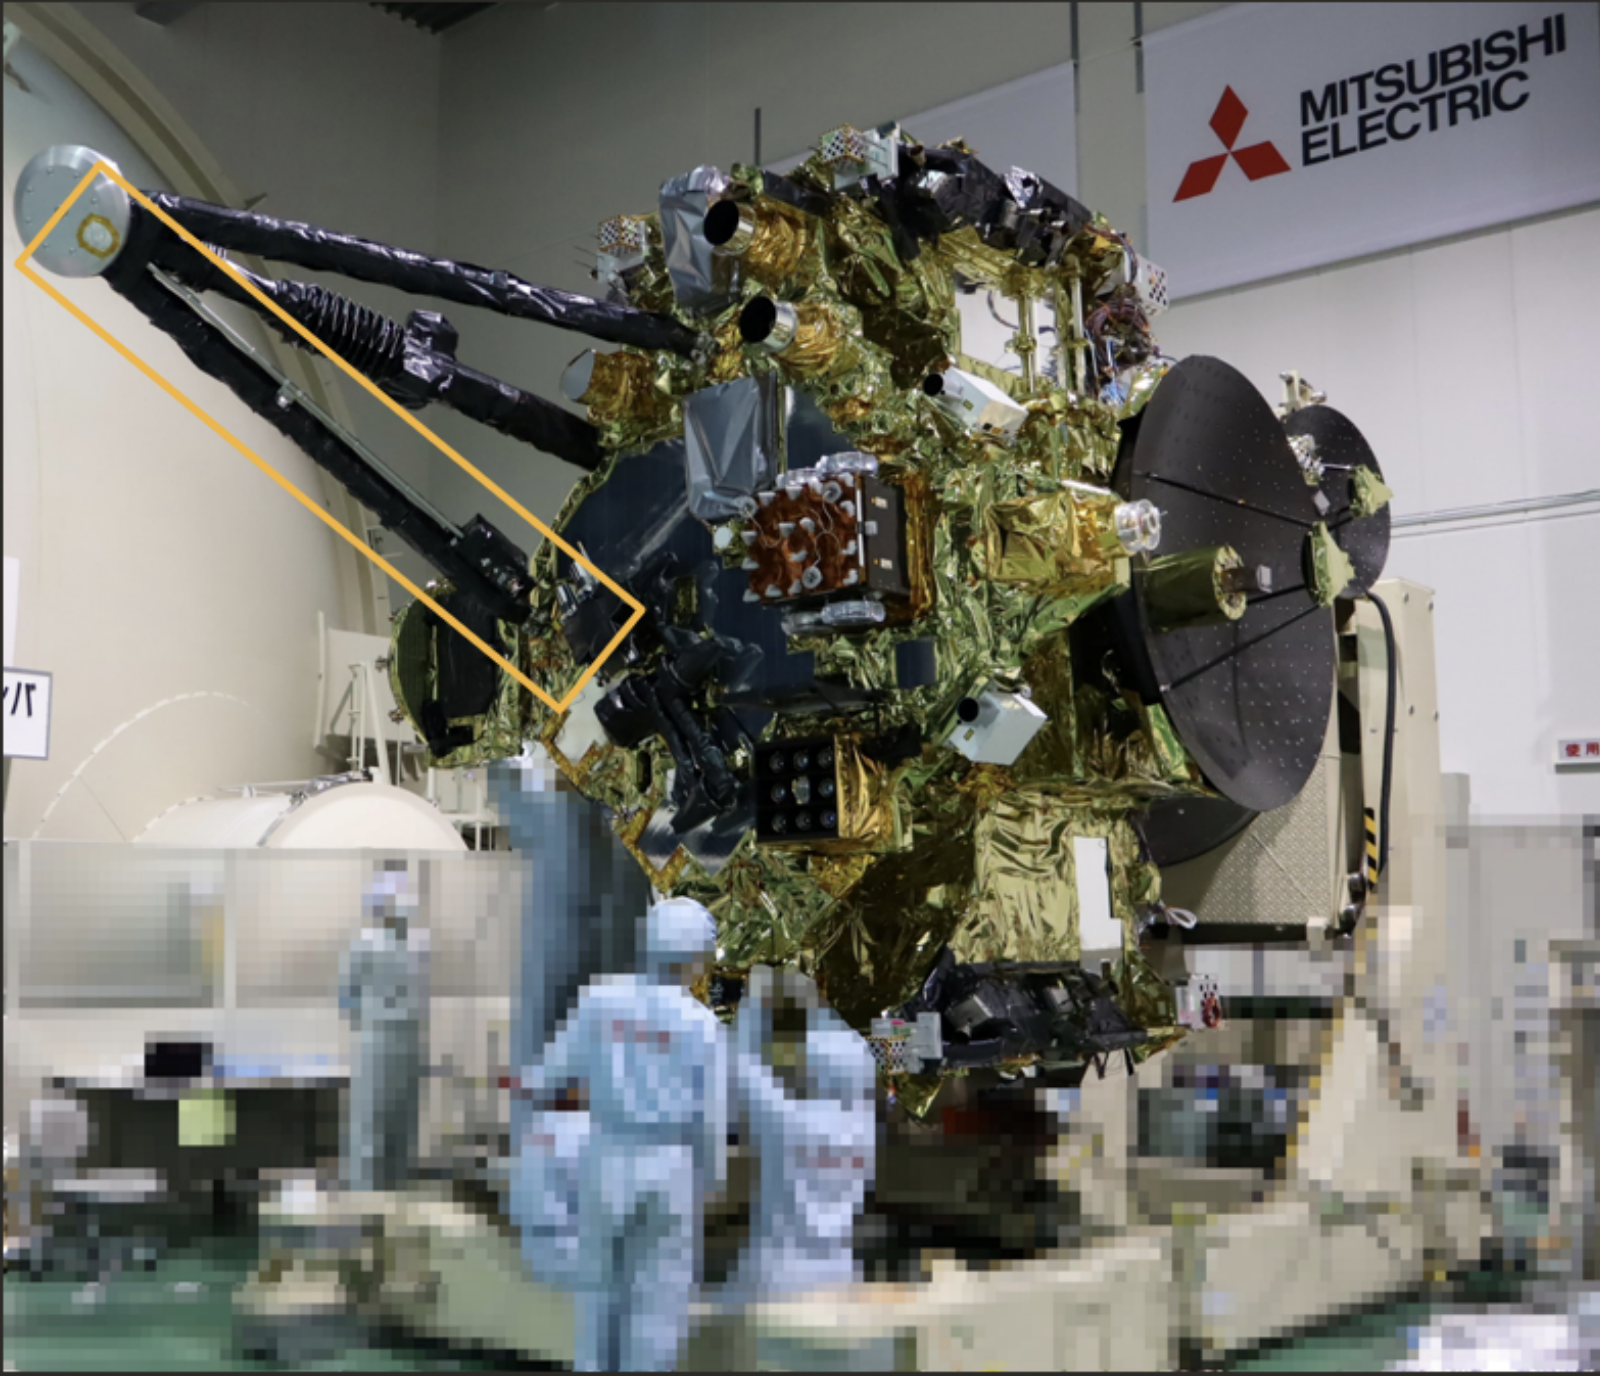
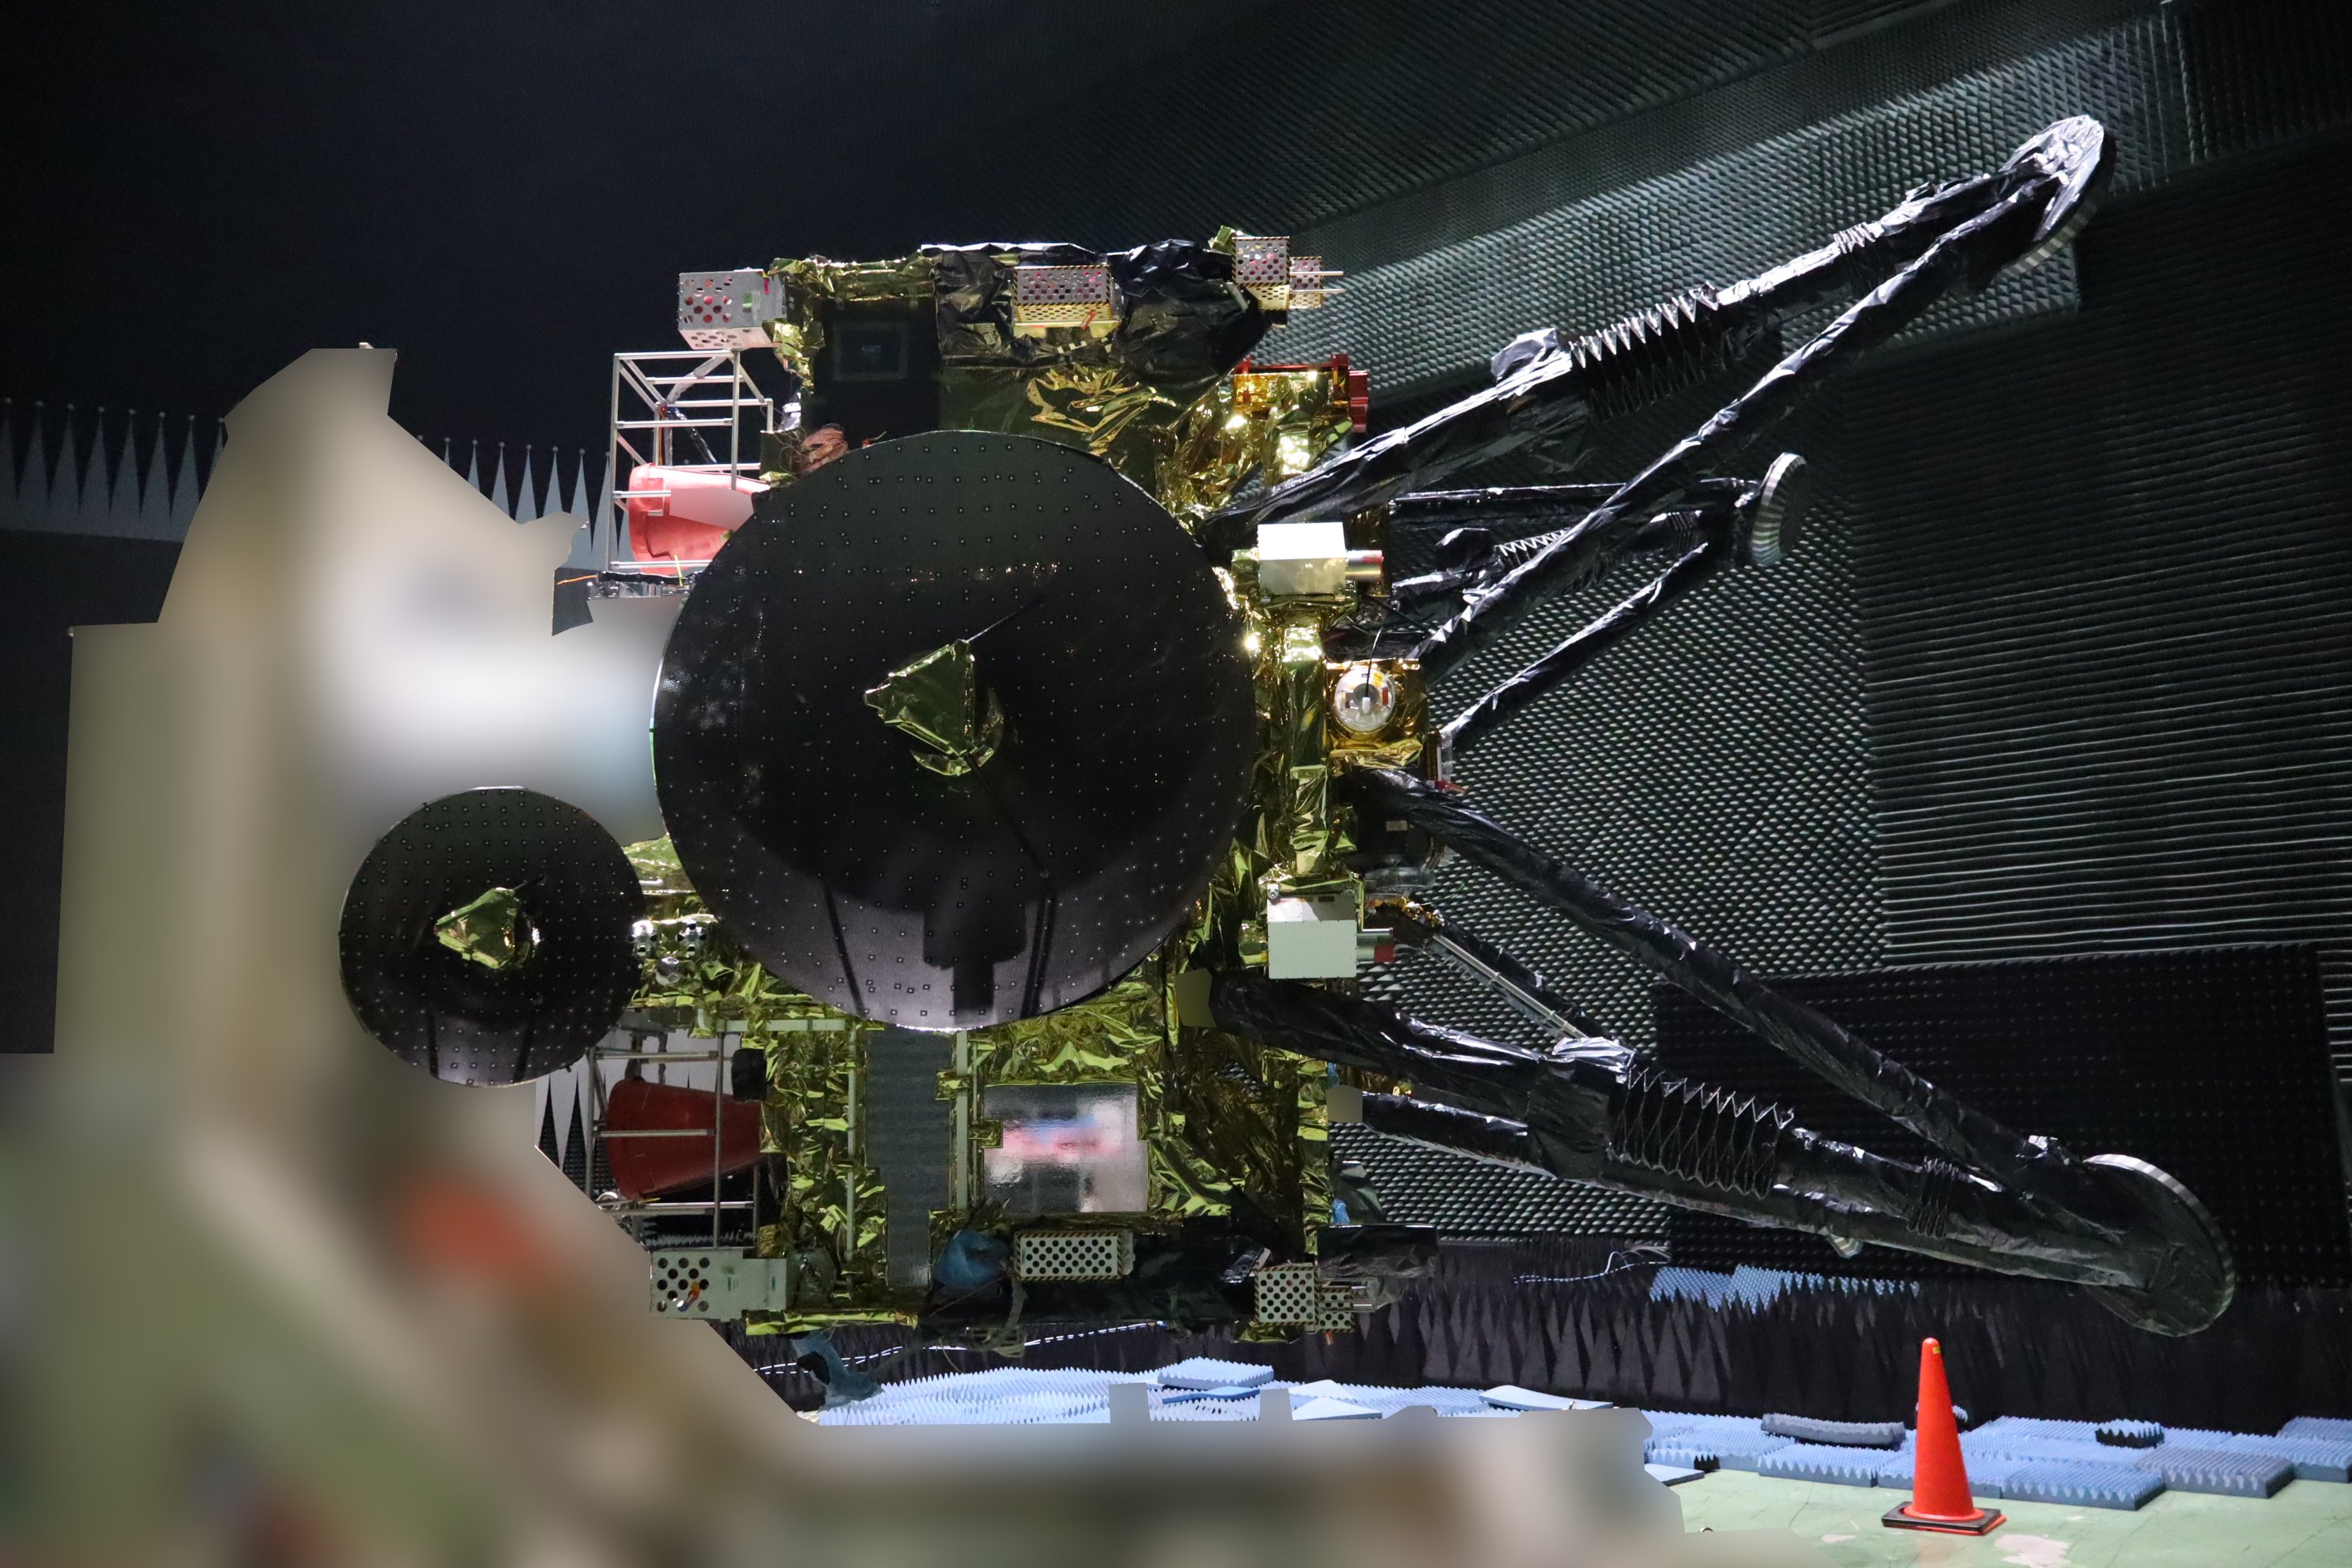
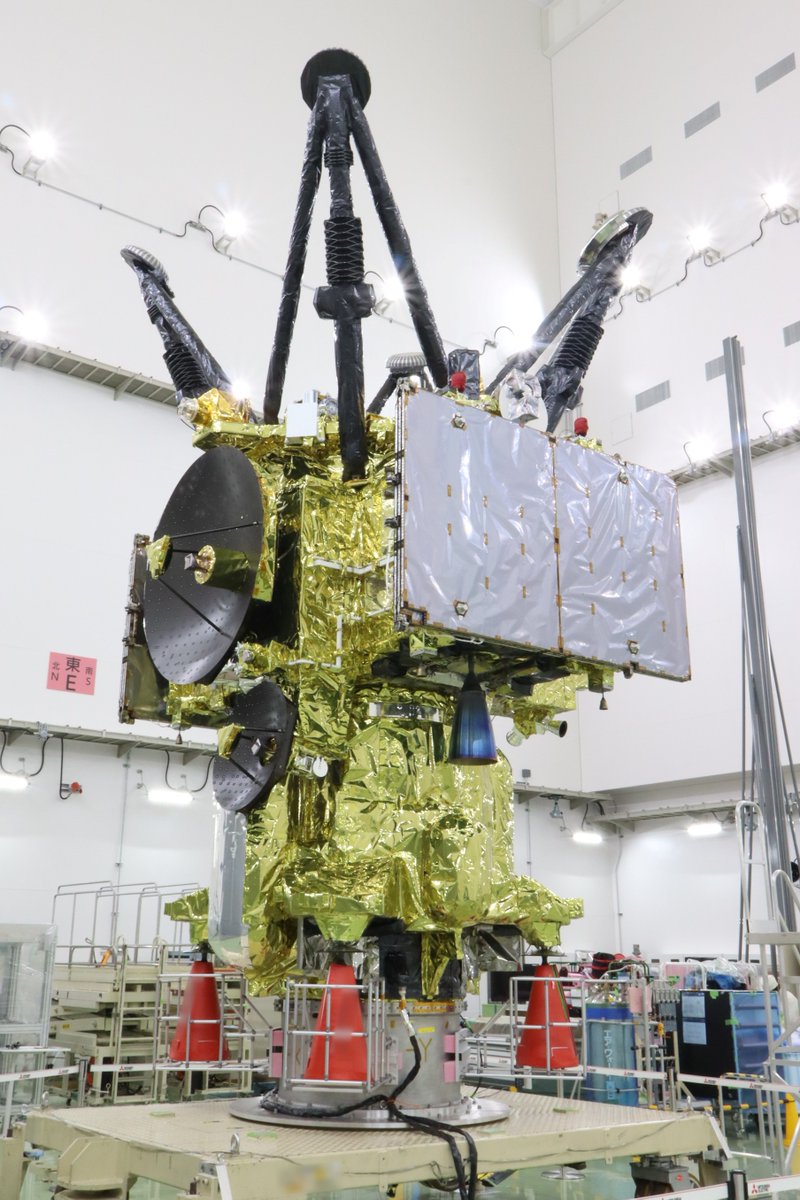
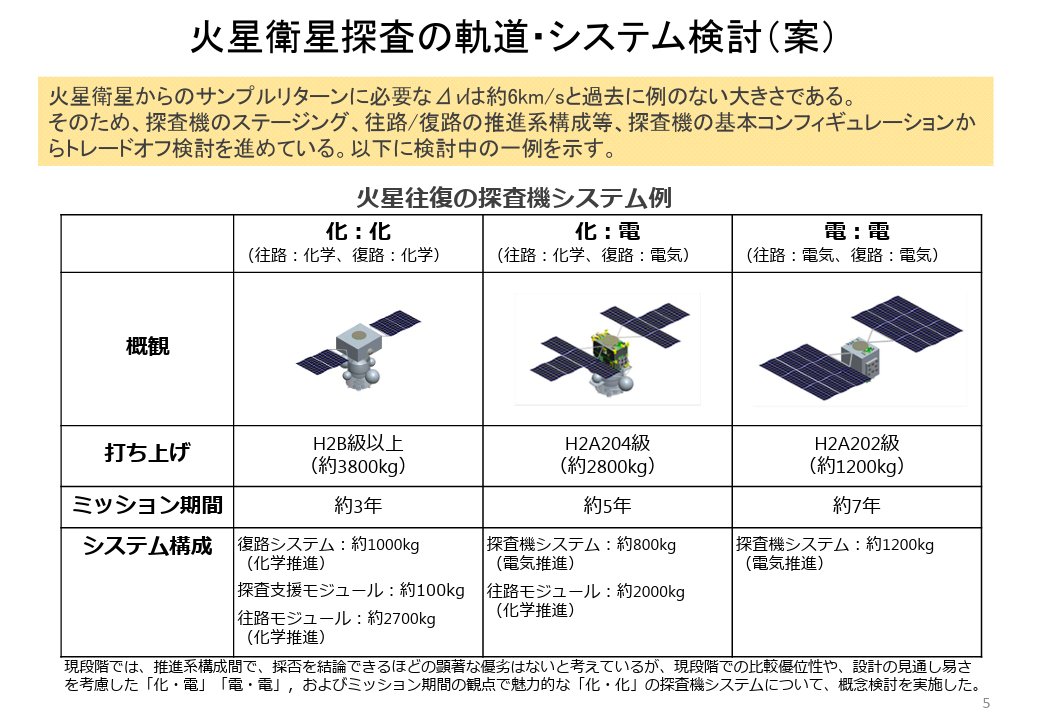
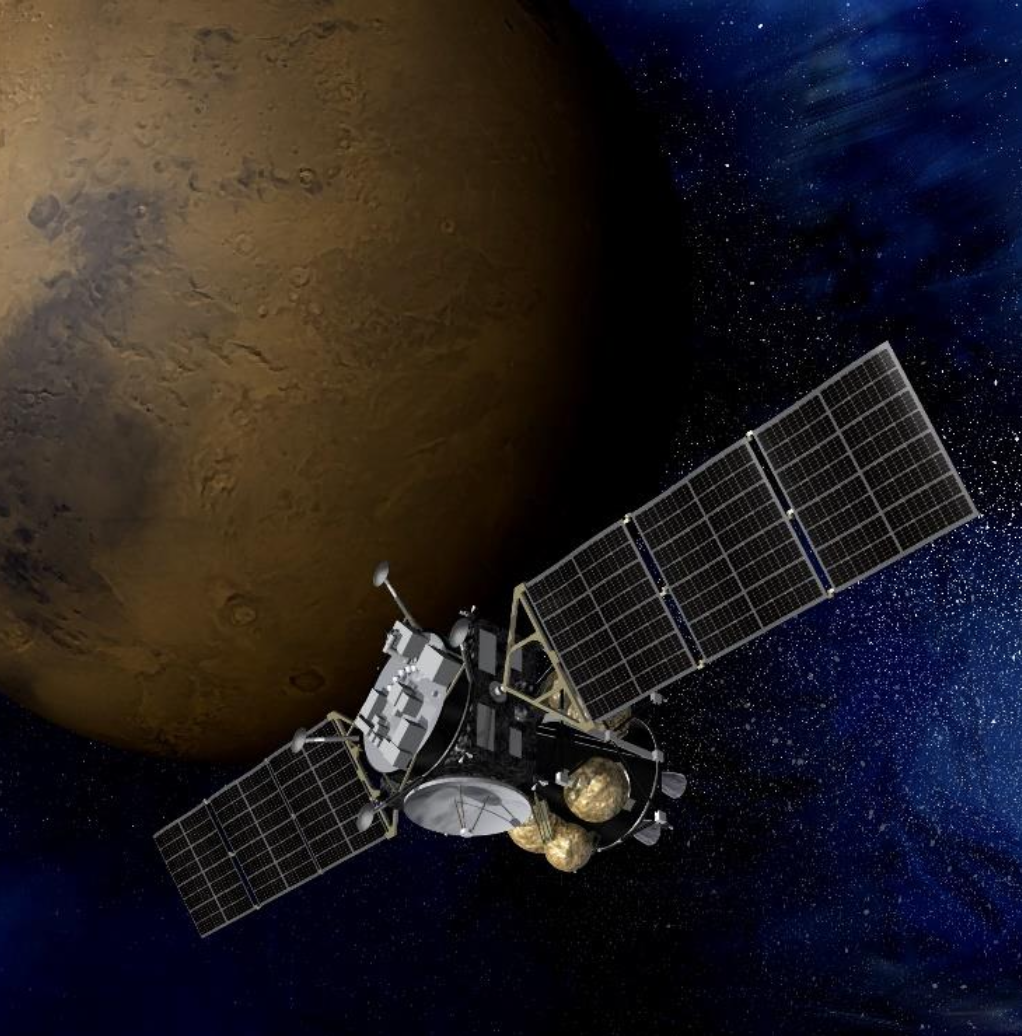
MMX (Martian Moons eXploration) o, en japonés, 火星衛星探査計画 (Kasei Eisei Tansa Keikaku), es una sonda de 4480 kg construida por MELCO (Mitsubishi Electric Corporation) para la agencia espacial japonesa JAXA. MMX tiene una longitud de 4,8 metros y una envergadura con los paneles solares desplegados de 9 metros. Está dividida en tres módulos: el módulo de propulsión o PM (Propulsion Module), con 1840 kg de propelentes, encargado de las maniobras de ajuste de trayectoria e inserción en la órbita de Marte, para lo cual usará cuatro motores principales OME de 500 newton de empuje cada uno; el módulo de exploración o EM (Exploration Module), con el tren de aterrizaje de cuatro patas para posarse en Fobos, la mayoría de instrumentos científicos y el sistema de recogida de muestras, así como los propulsores asociados a las maniobras de aproximación y aterrizaje, además de ser donde se encuentra el rover europeo IDEFIX; y, por último, el módulo de regreso o RM (Return Module), con 1190 kg de propelentes, que, en realidad, es la sonda propiamente dicha, con los principales sistemas, aviónica y paneles solares, que incorpora además los propulsores de regreso a Tierra y la cápsula de retorno donde irán las muestras de Fobos. El RM dispone de dos motores OME, mientras que los motores RCS del RM tienen 20 newton de empuje. Los paneles solares generan una potencia eléctrica de 2 kilovatios.
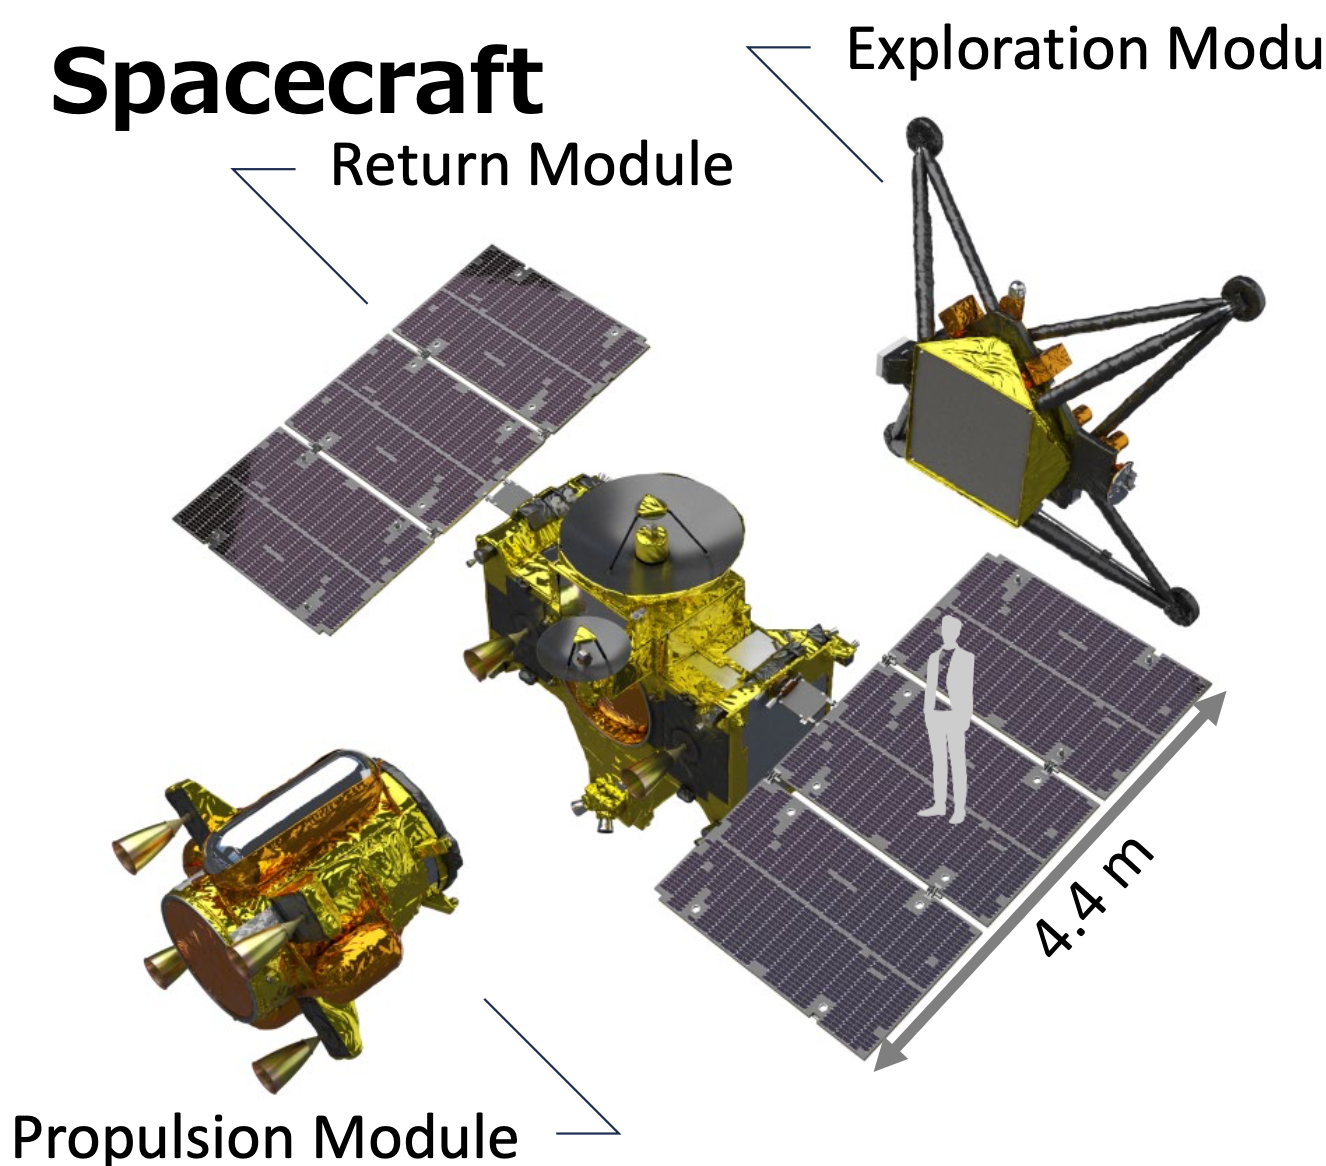
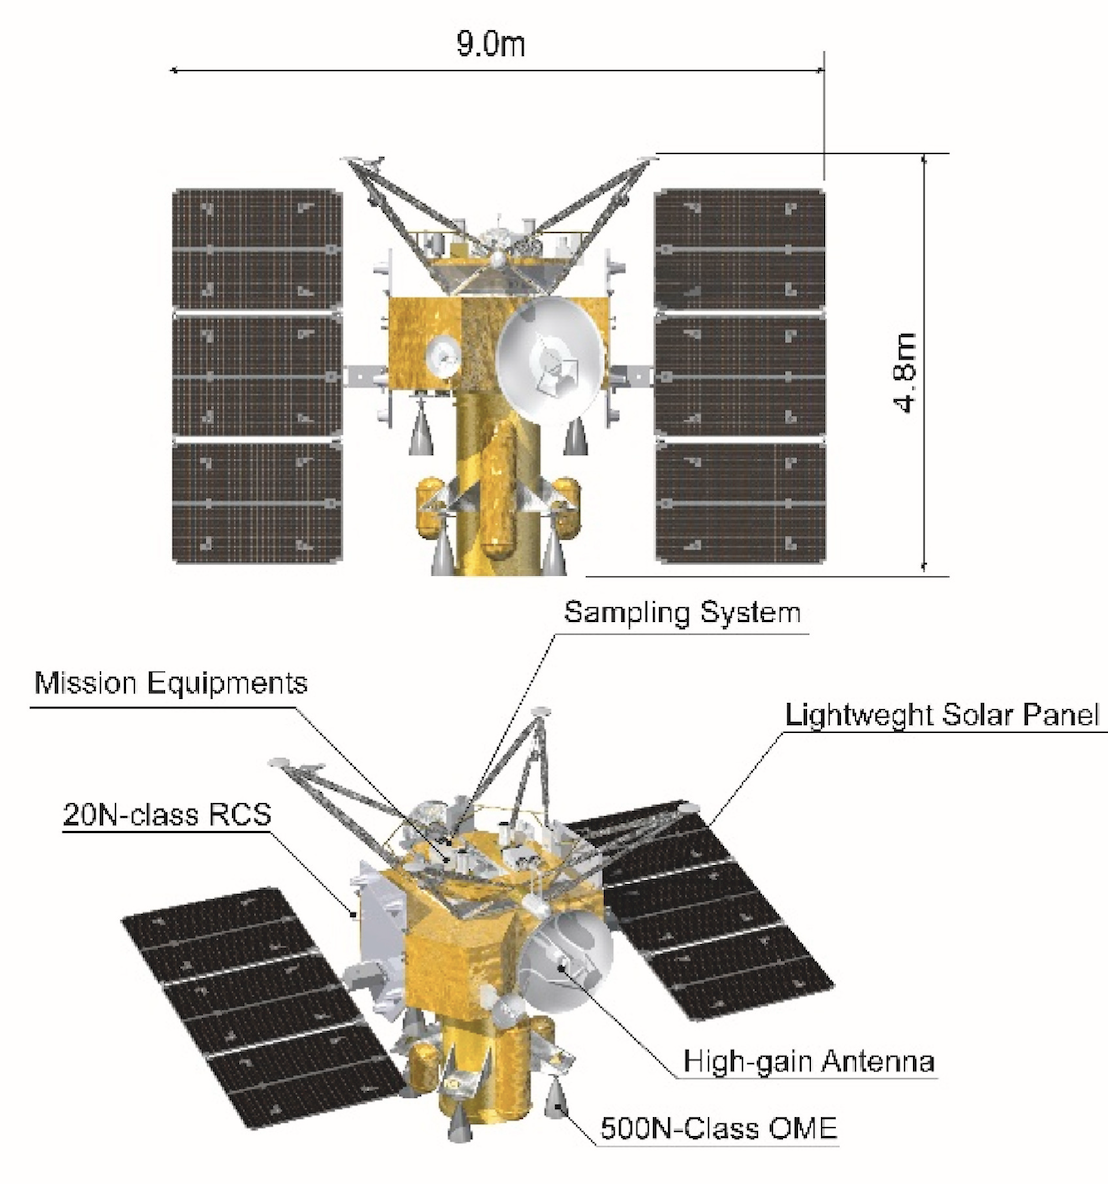
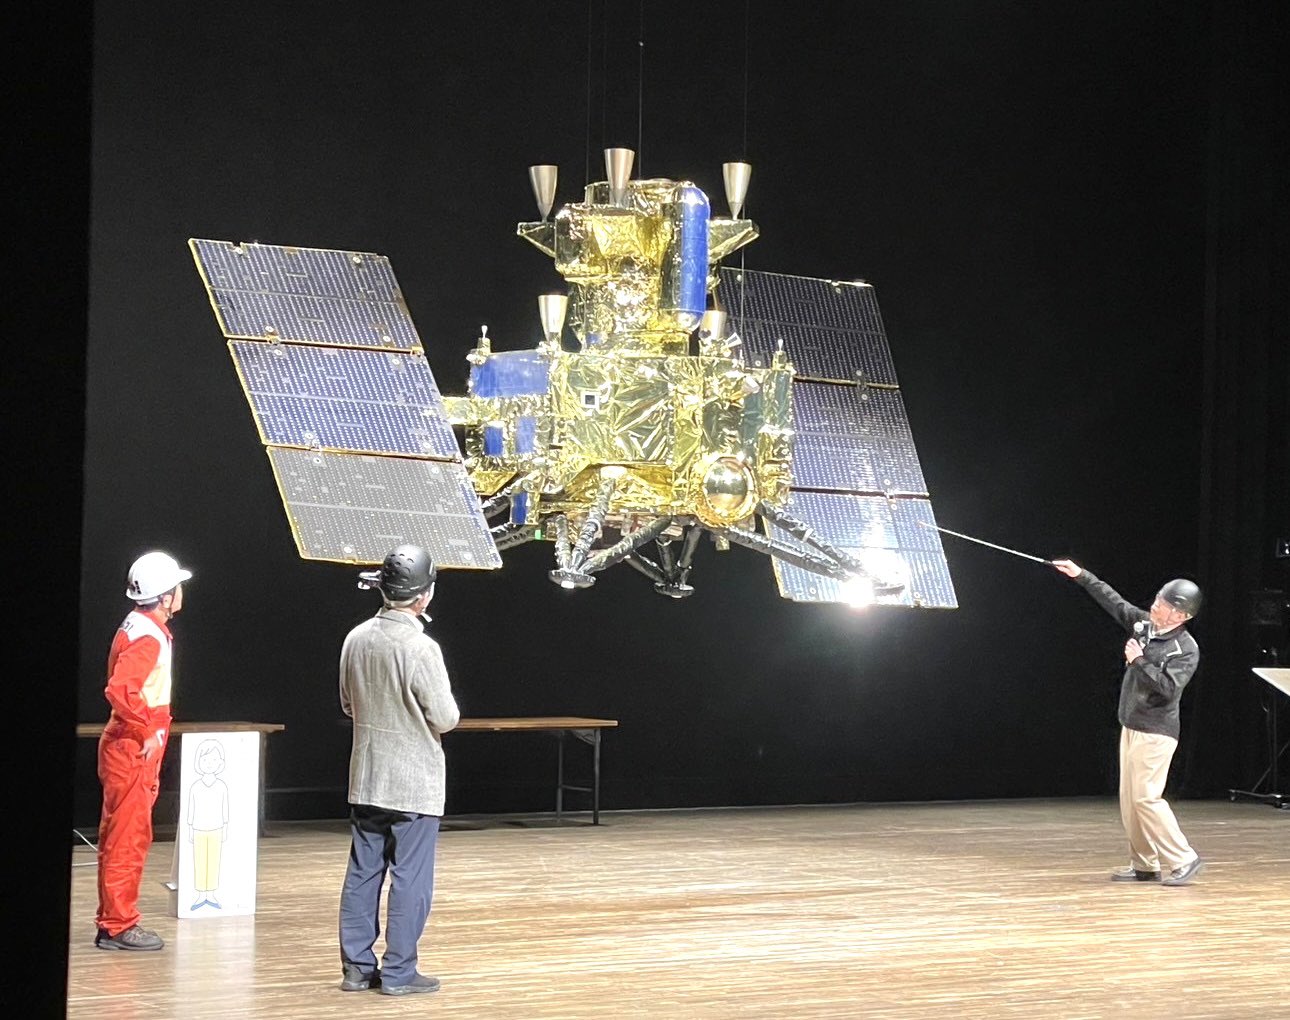
El módulo PM será desechado en órbita marciana una vez concluida la inserción orbital y las maniobras principales, mientras que el módulo EM será abandonado después del aterrizaje en Fobos y antes del encendido de partida del RM para regresar a la Tierra.
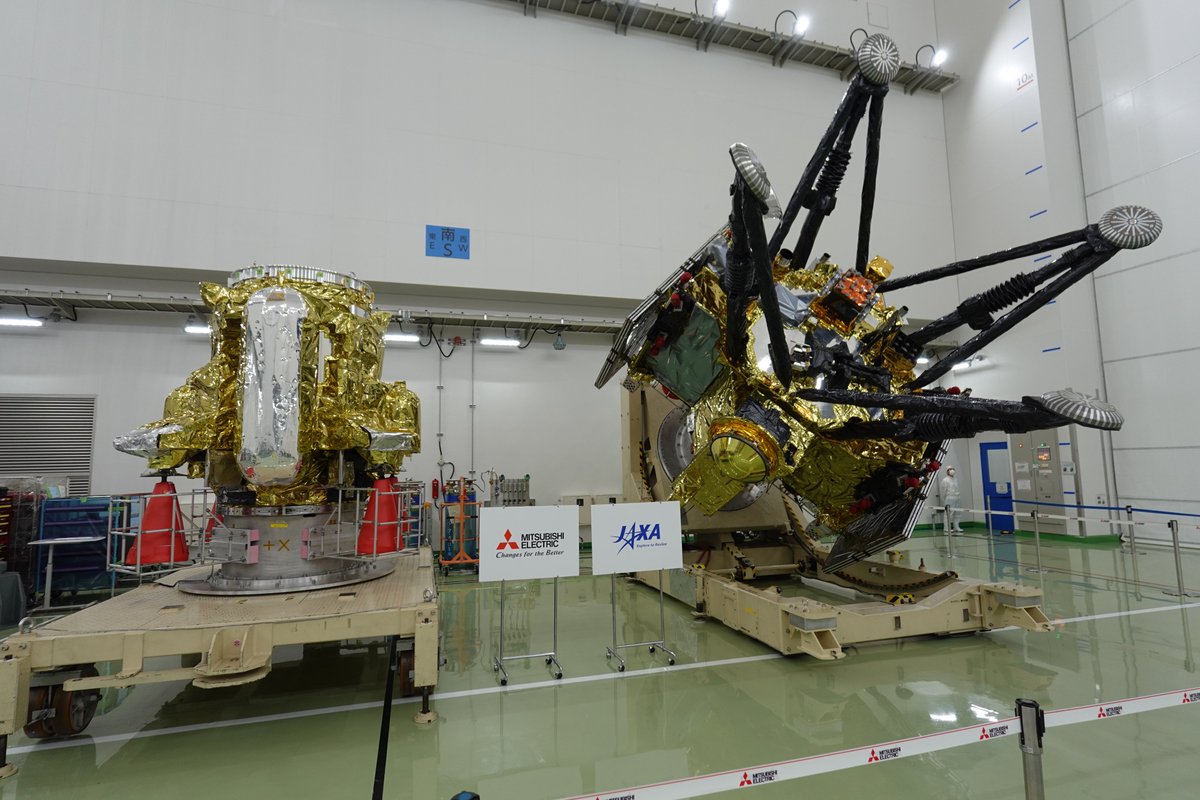
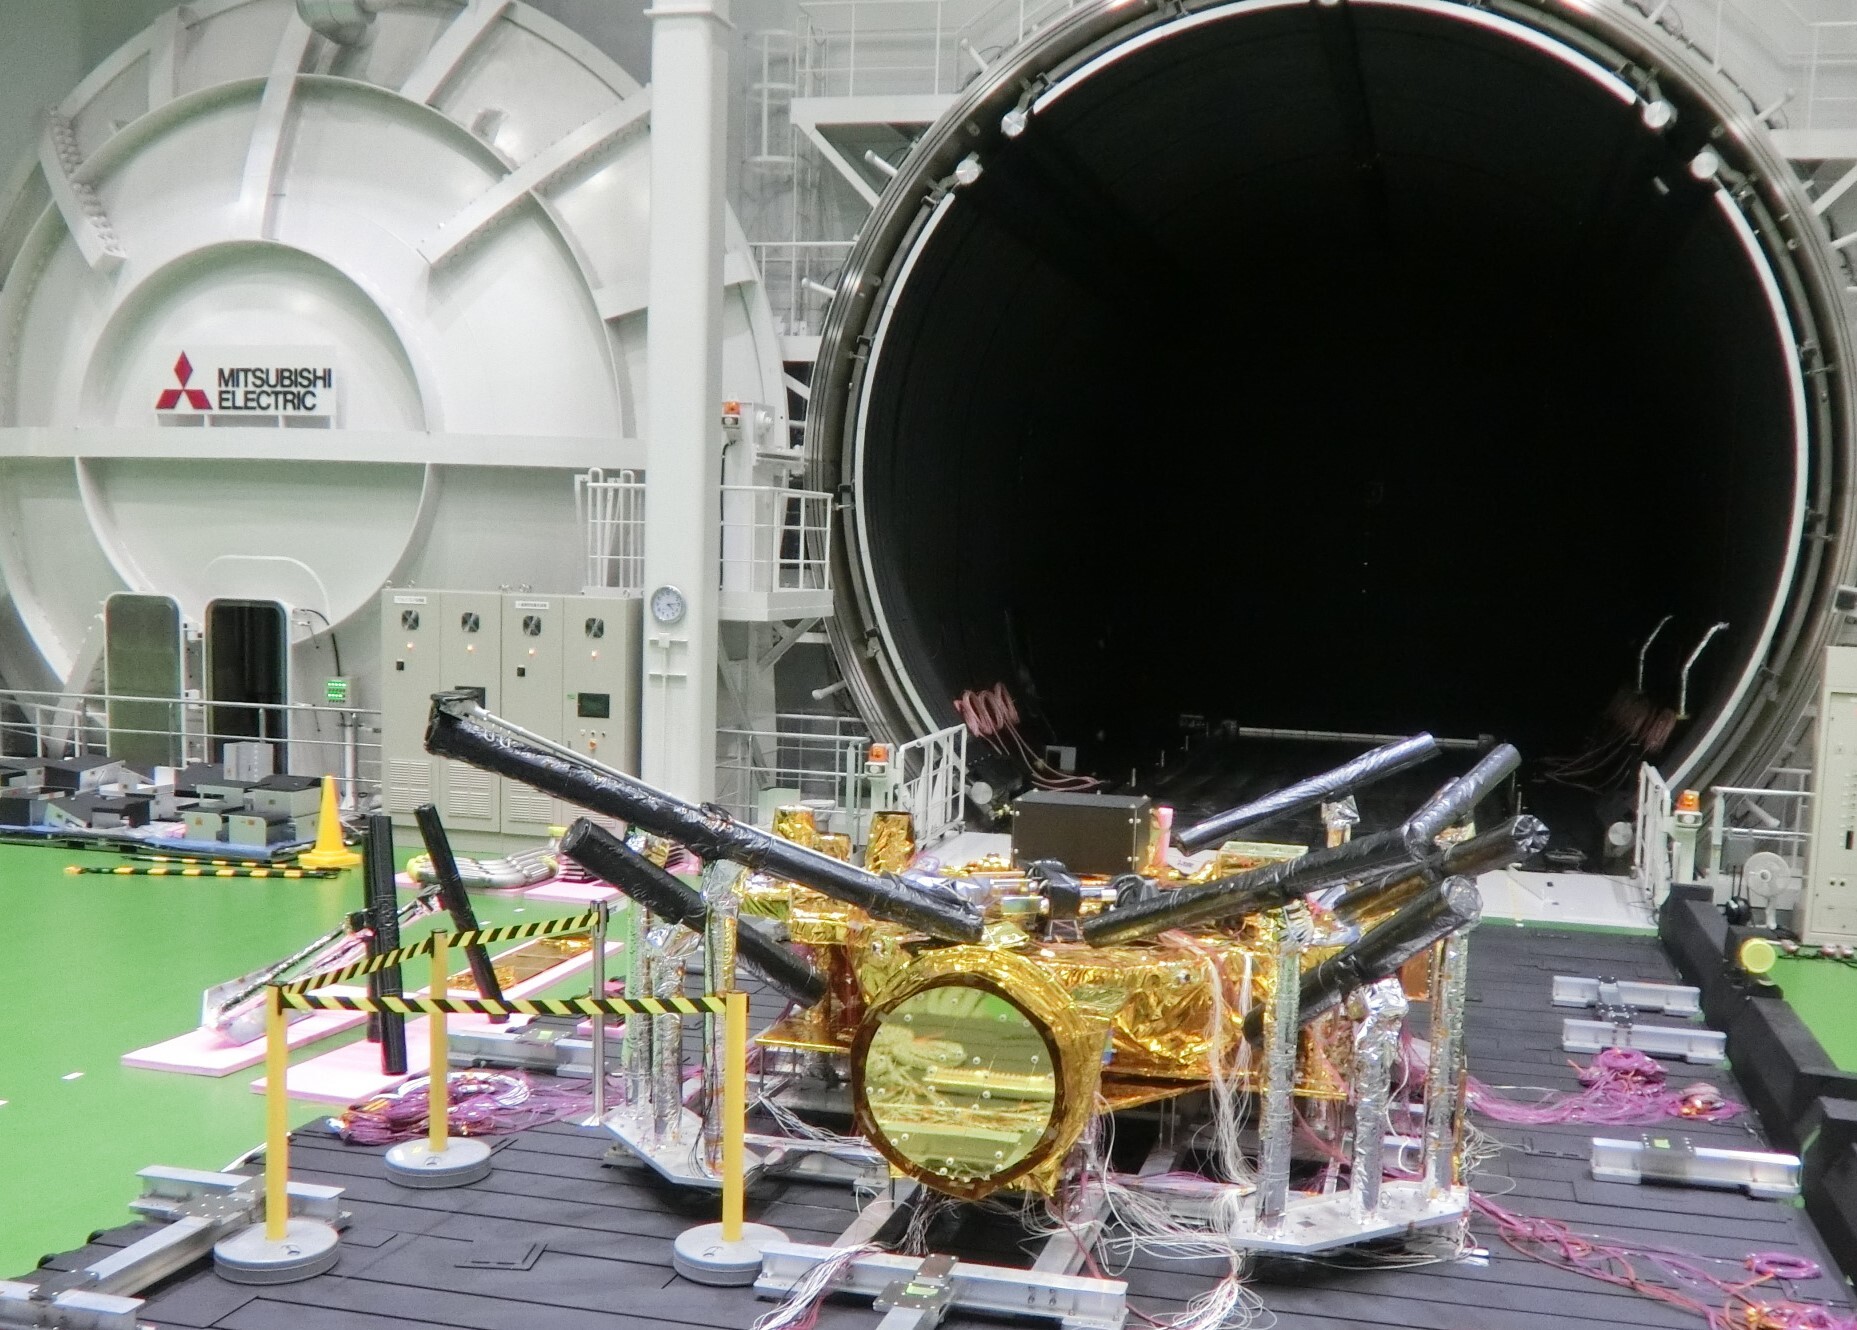
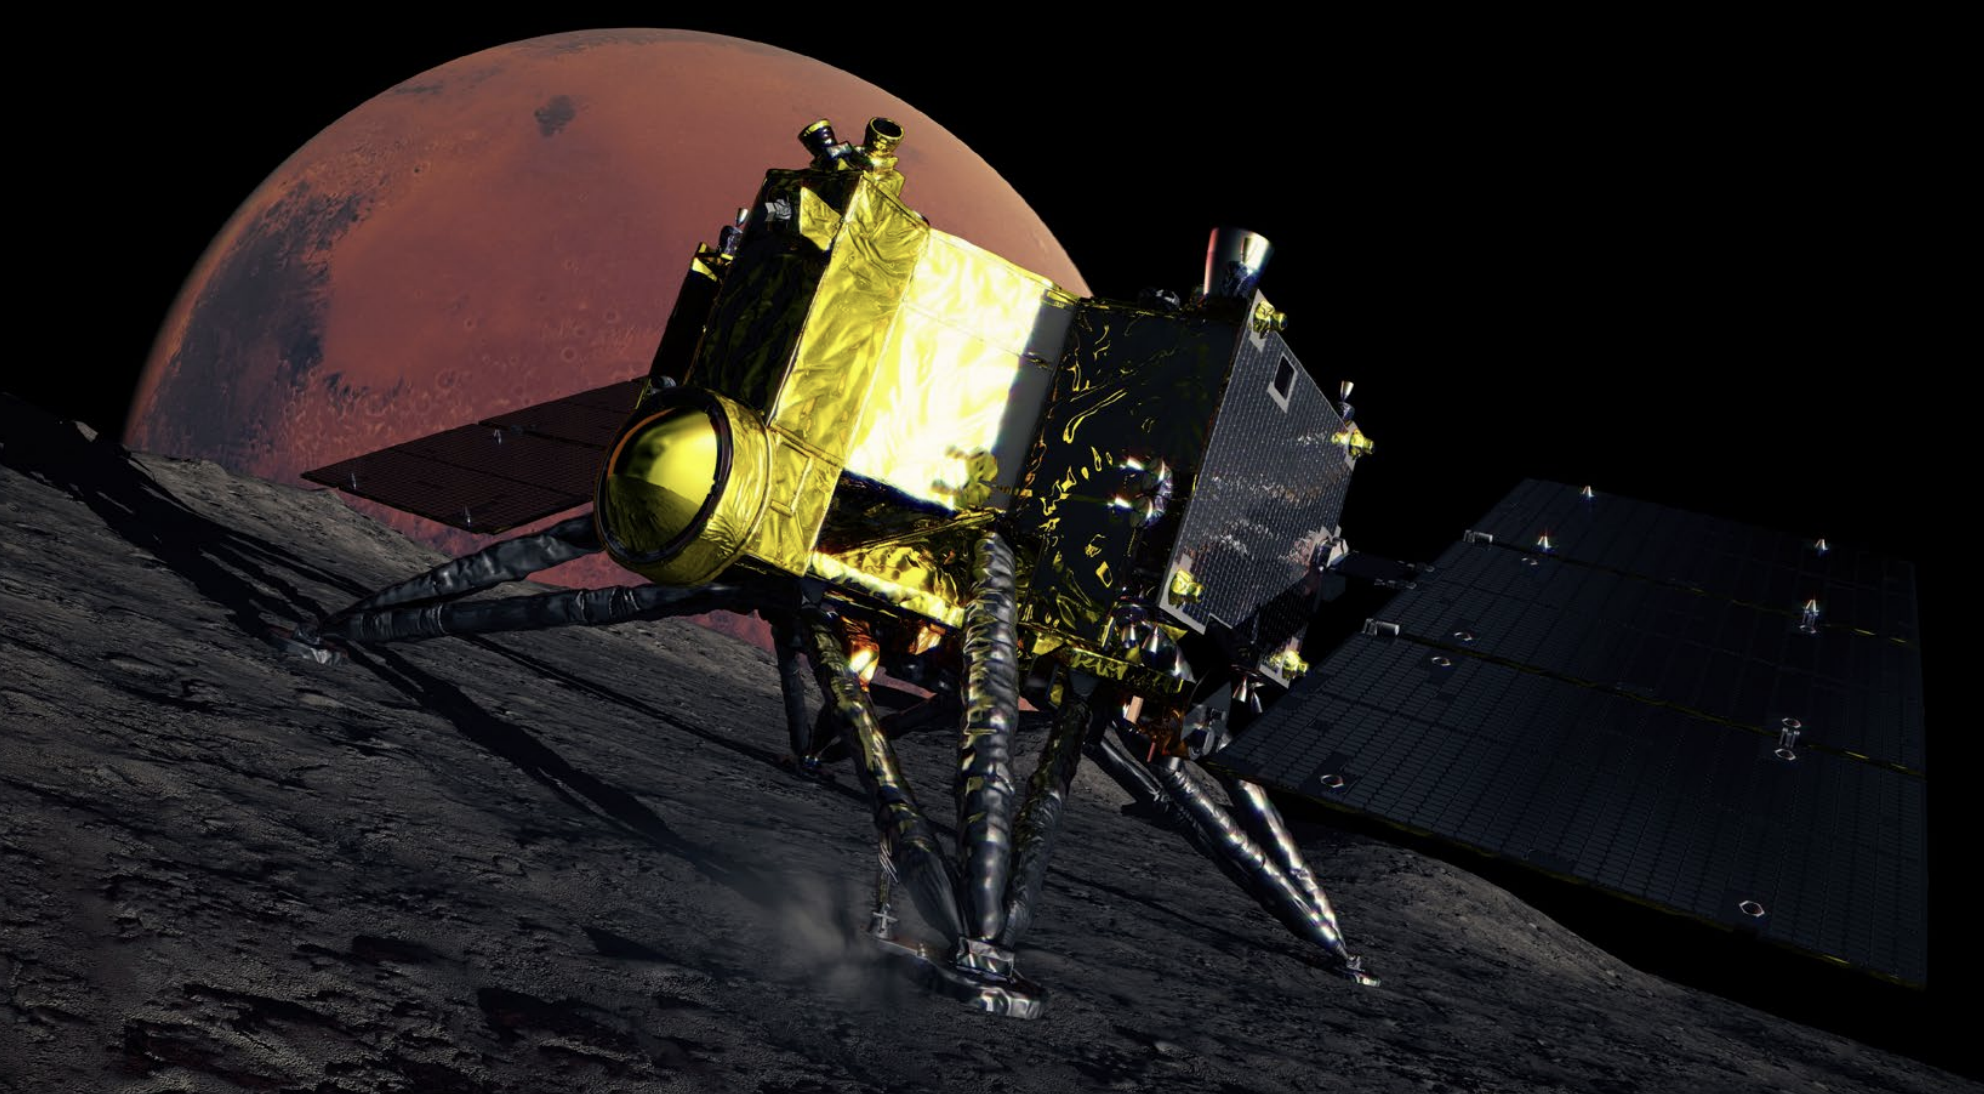
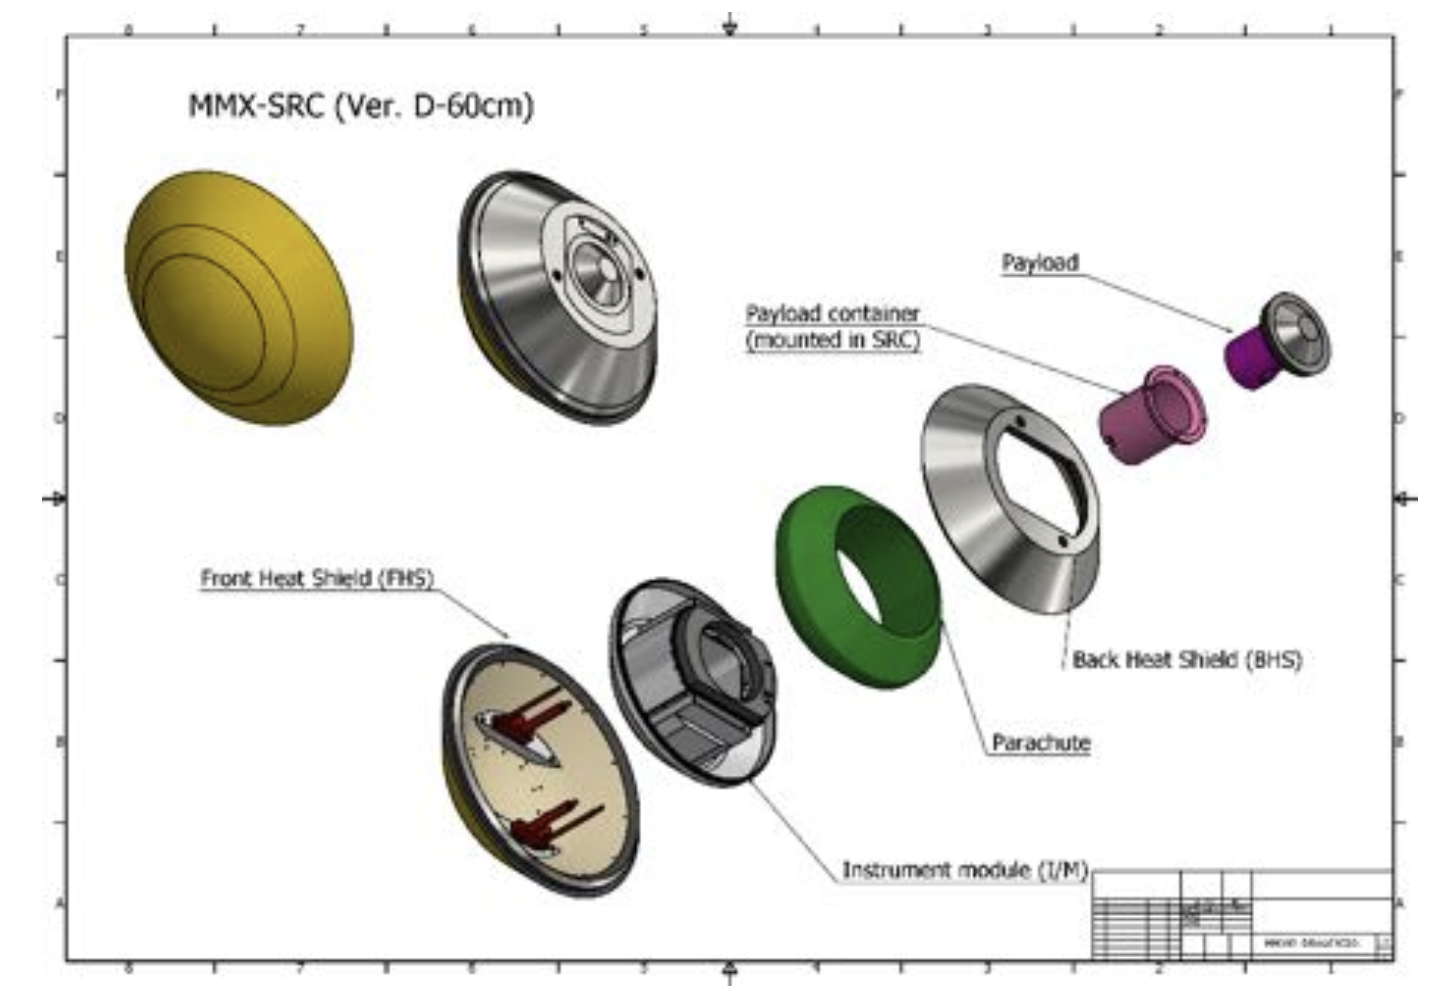
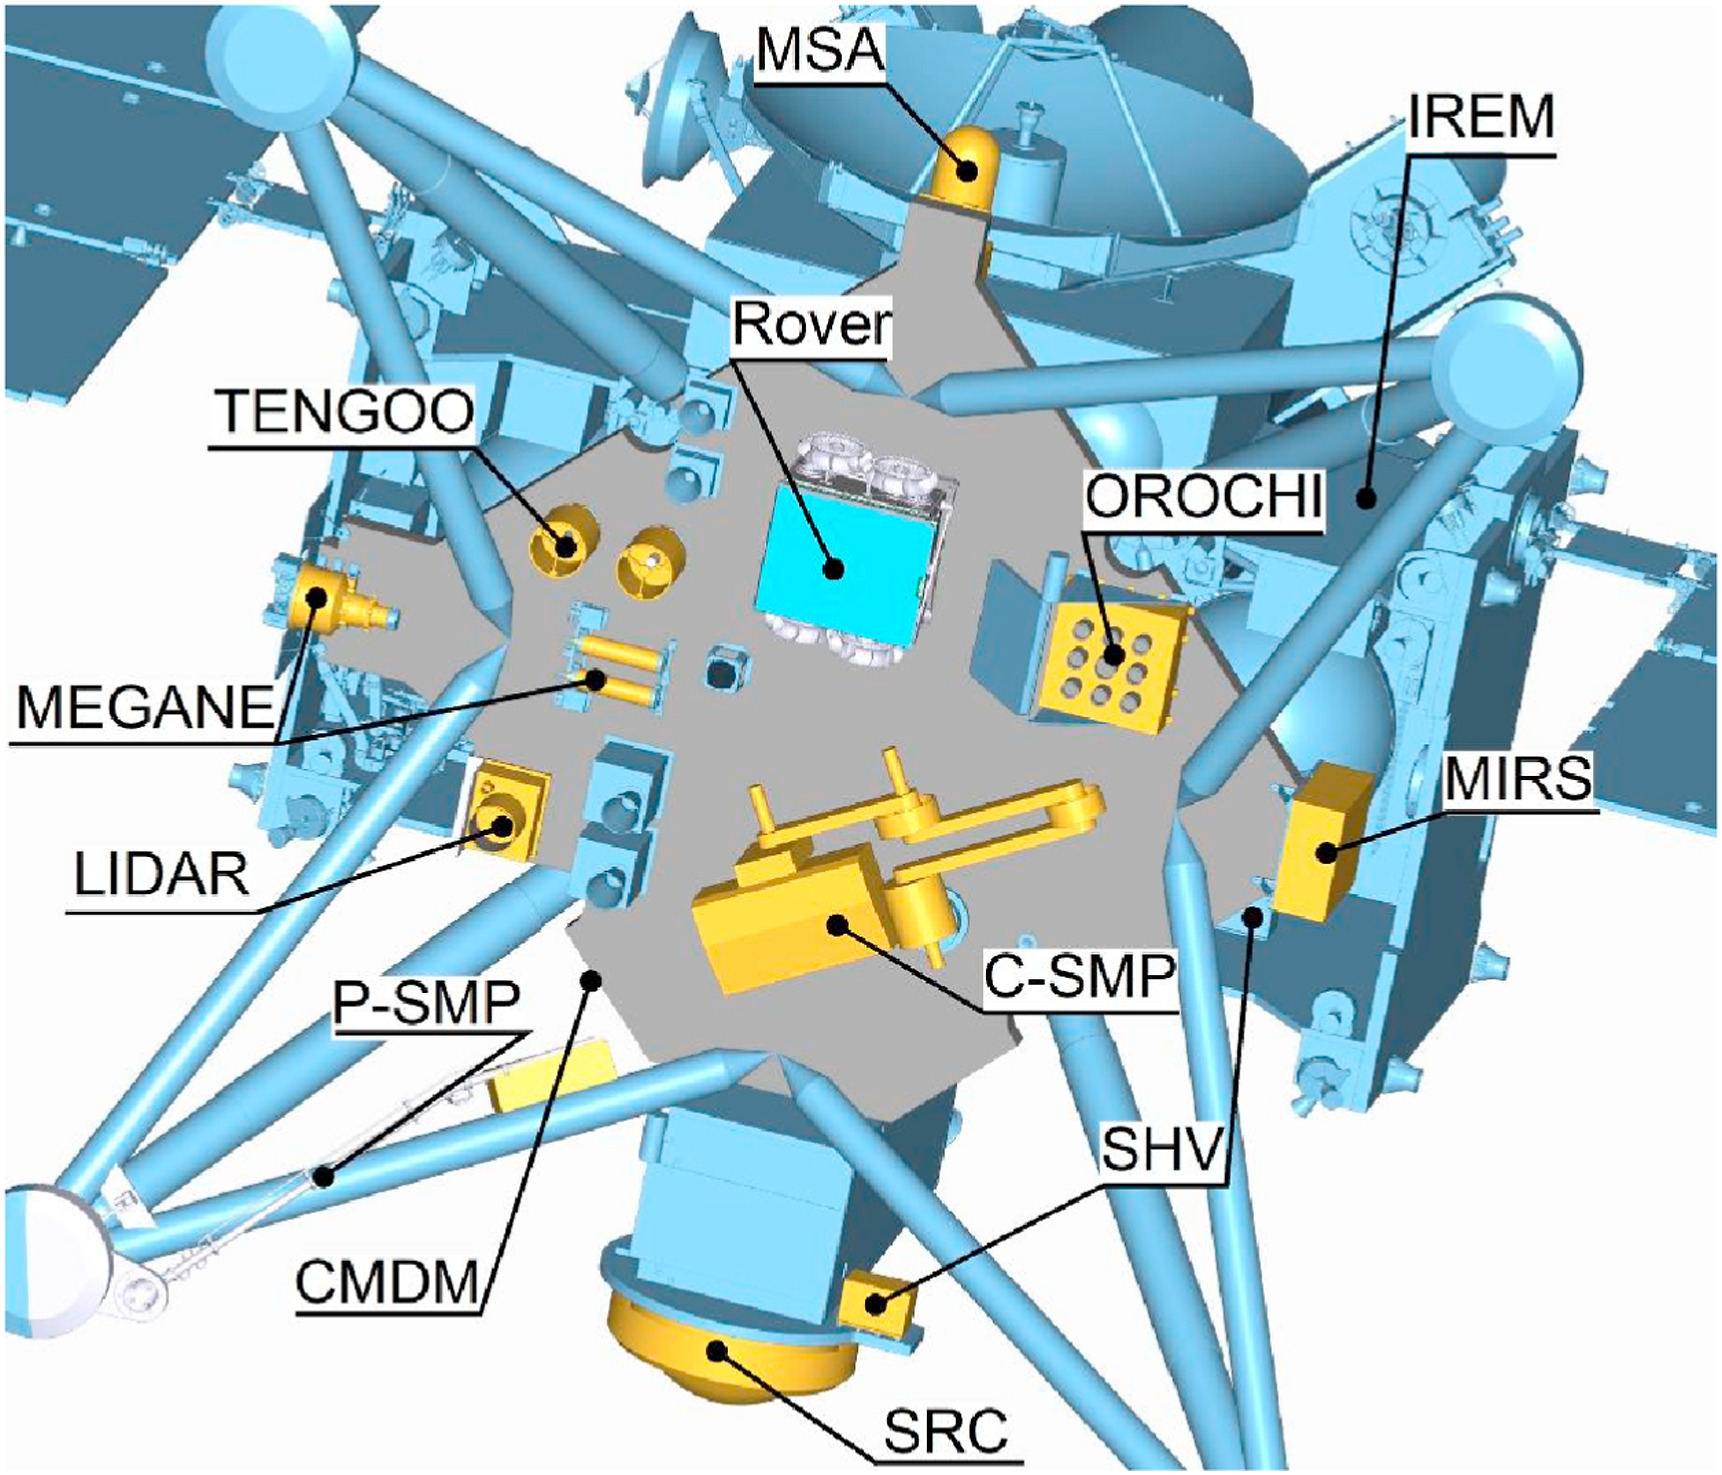
El sistema de recogida de muestras incluye dos mecanismos, el pequeño perforador C-SMP (Coring Sampler) capaz de alcanzar unos 2 centímetros de profundidad y el sistema neumático P-SMP (Pneumatic Sampler). P-SMP está integrado en una de las patas del tren de aterrizaje y recogerá muestras liberando dos chorros de nitrógeno sobre la superficie, uno para levantar el material y otro para dirigirlo a la zona de captura. Las muestras se almacenarán en un pequeño contenedor cerca de la pata que será retirado por un brazo manipulador para luego introducirlo dentro de la cápsula de retorno. Este mismo brazo se usará para desplegar el perforador C-SMP y recoger una muestra al empujarlo hacia la superficie. El empleo de estas dos técnicas tiene como objetivo asegurar la recogida de muestras independientemente de las características del regolito de Fobos, que son en su mayor parte desconocidas. La cápsula de retorno o SRC (Sample Return Capsule) tiene un diámetro de 60 centímetros y 18,5 kg de masa. Entrará en la atmósfera terrestre a 11,5 km/s y descenderá mediante un paracaídas de 6,8 metros cuadrados, sufriendo una deceleración de 10 g.
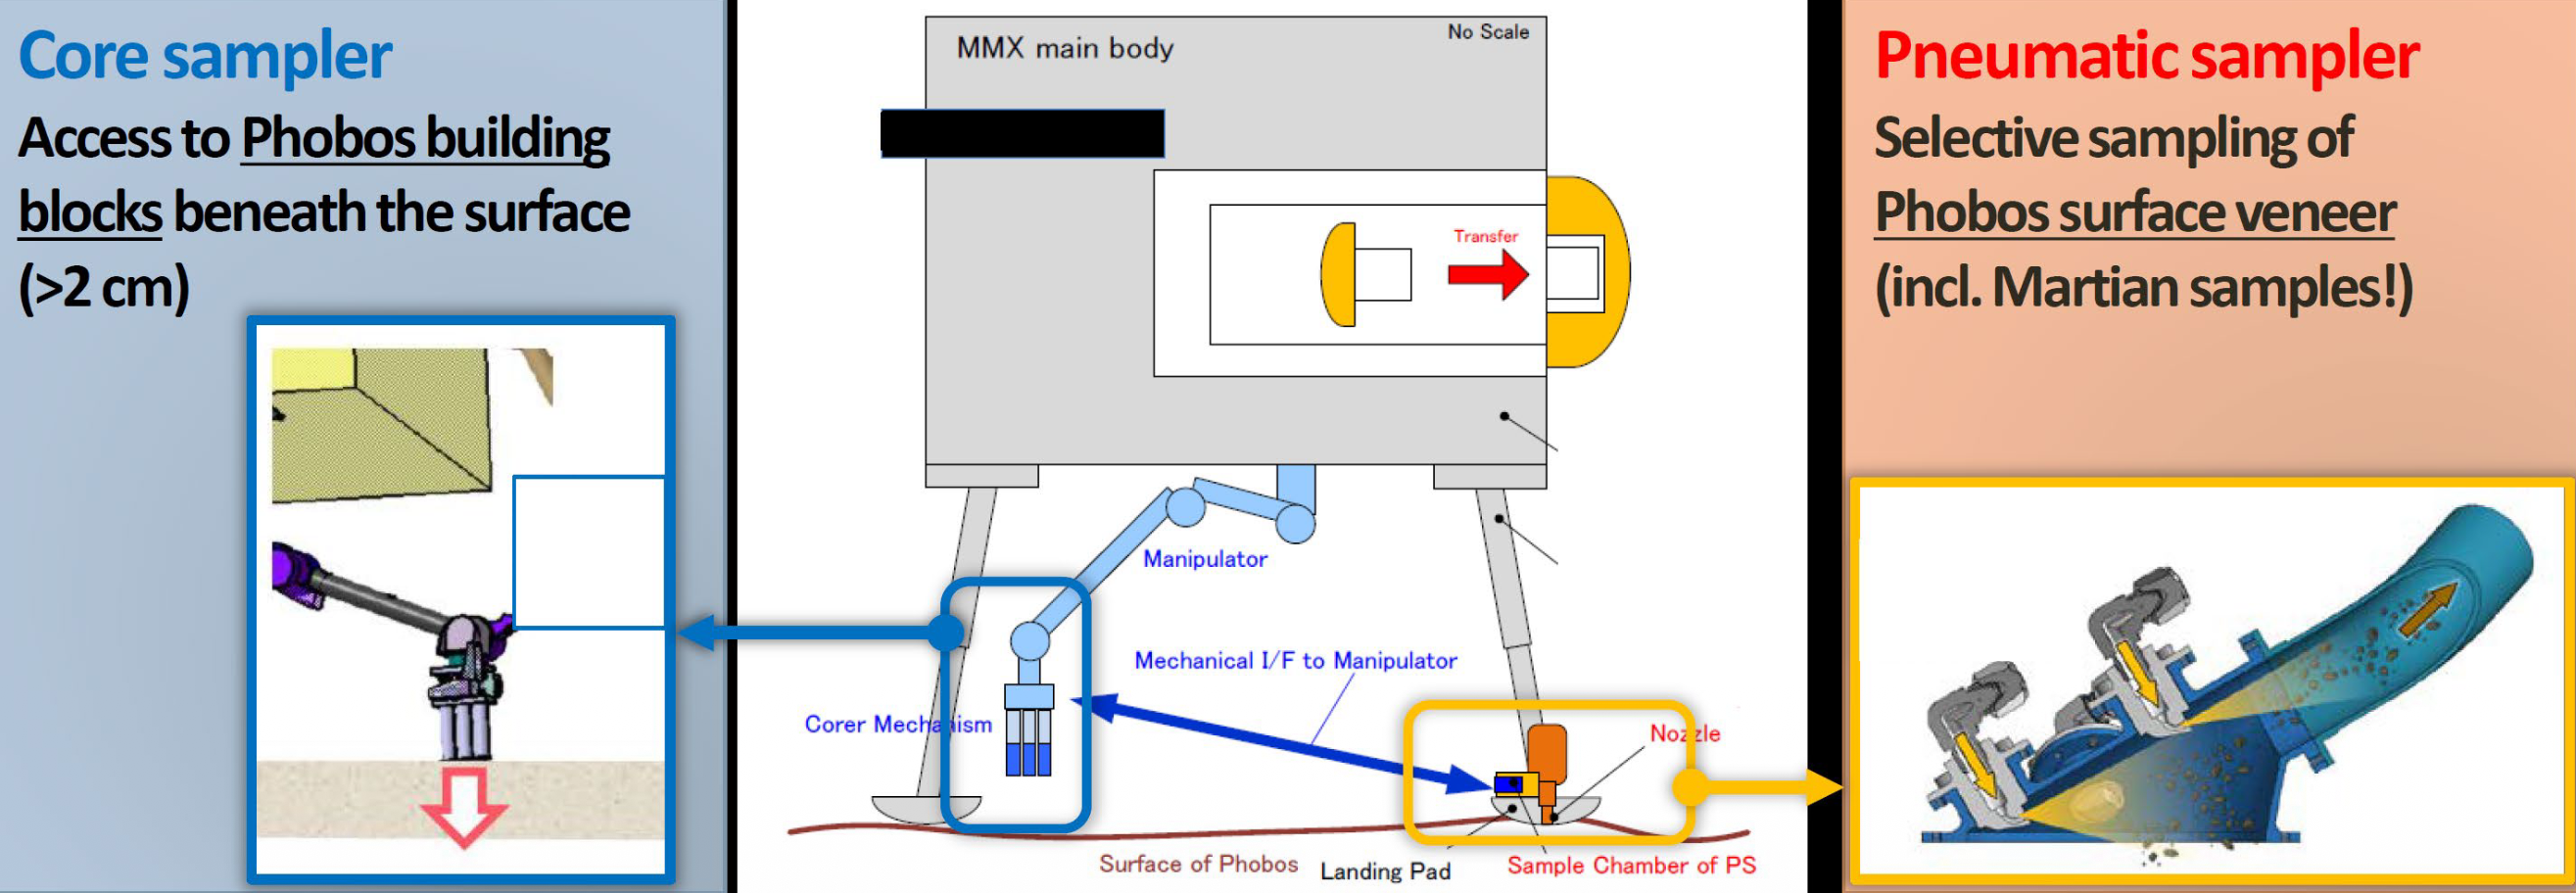
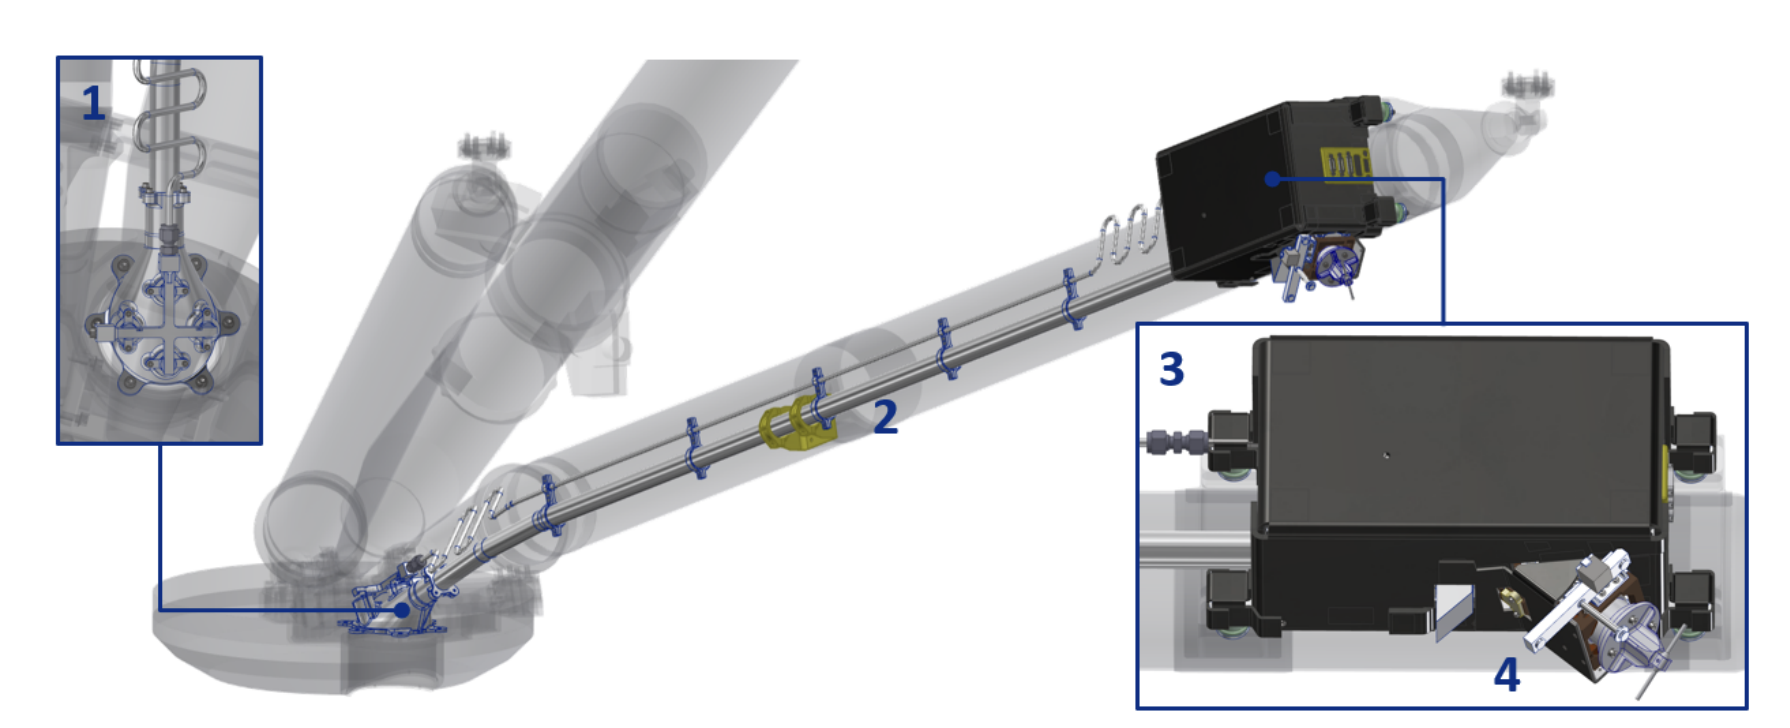
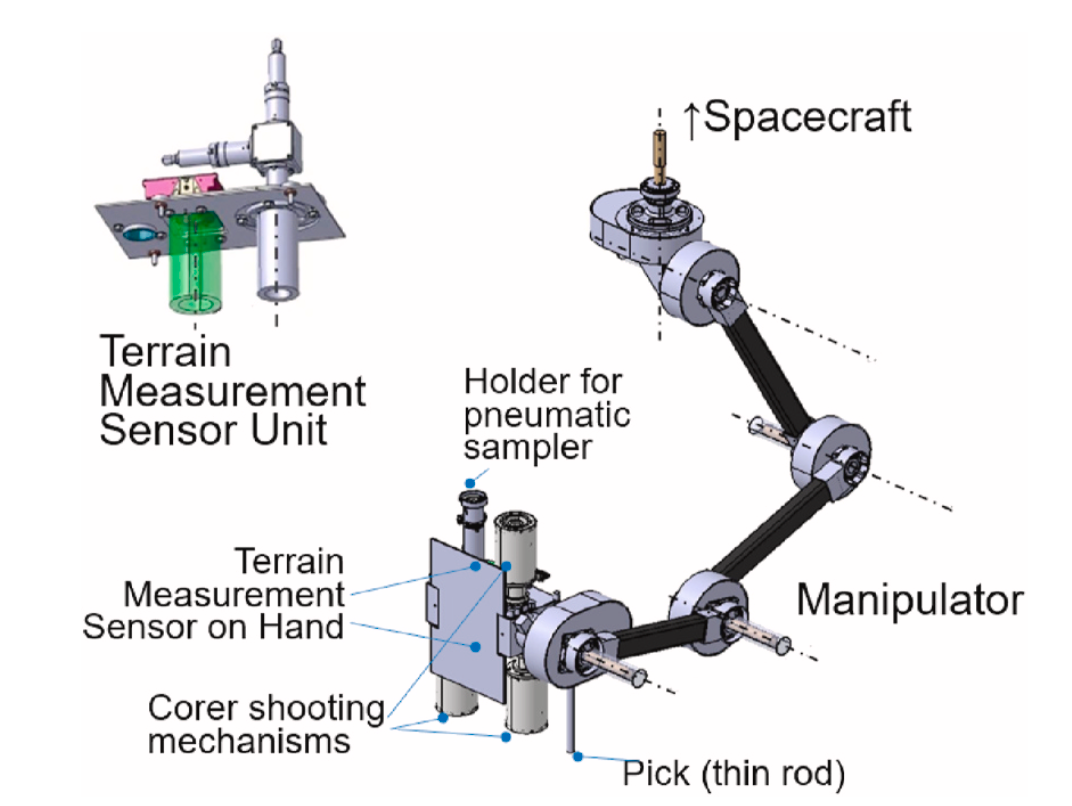
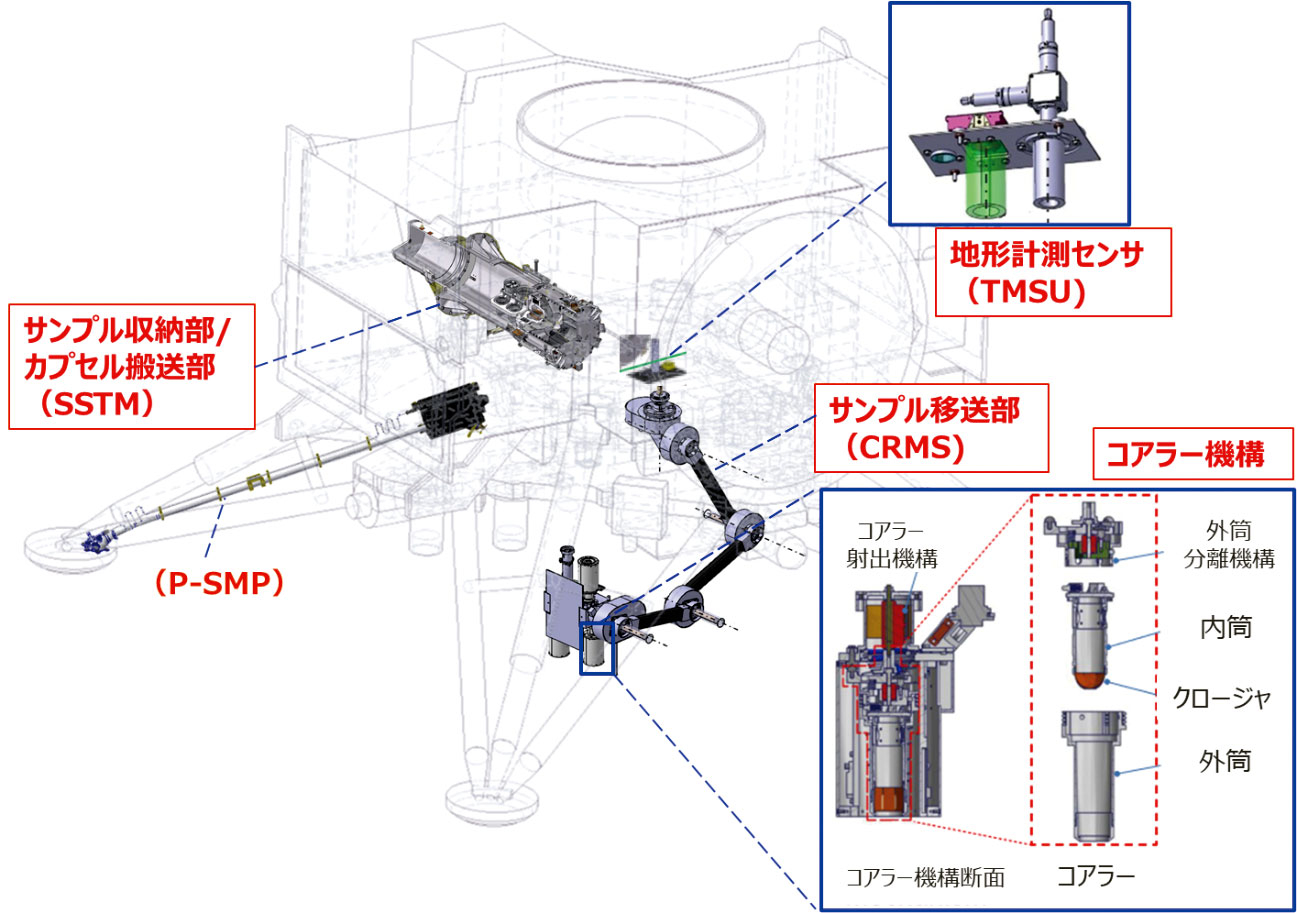
Aunque la técnica de recogida de muestras neumática fue la utilizada por la sonda OSIRIS-REx de la NASA en el asteroide Bennu, es la primera vez que una sonda japonesa la usa en un cuerpo de baja gravedad, pues las Hayabusa empleaban un sistema de impacto de un objeto denso para levantar las partículas del regolito. No es casualidad que el P-SMP sea una contribución de la NASA a la misión, pues ha sido fabricado por Honeybee Robotics, una división de Blue Origin. El sistema debe recoger unos 10 gramos de regolito de Fobos (como comparación, Hayabusa recogió 0,1 gramos del asteroide Itokawa y Hayabusa 2 5,4 gramos del asteroide Ryugu).
MMX lleva 13 instrumentos científicos: TENGOO (TElescopic Nadir imager for GeOmOrphology o 天狗), un sistema de cámaras situado en el módulo EM destinado a cartografiar Fobos y Deimos en alta resolución en el rango espectral de 370 a 850 nanómetros con una resolución de 1,2 metros a 100 kilómetros de distancia y 24 centímetros a 20 kilómetros; OROCHI (Optical RadiOmeter composed of CHromatic Imagers o 大蛇) es un radiómetro situado en el EM que estudiará la composición de la superficie al observar la emisión en distintas longitudes de onda; MIRS (MMX InfraRed Spectrometer) es un espectrómetro infrarrojo que estudiará la composición de Fobos y Deimos en el rango 0,9 a 3,6 micras suministrado por la agencia espacial francesa CNES con colaboración de la agencia espacial alemana DLR (originalmente este instrumento se llamó MicrOmega).
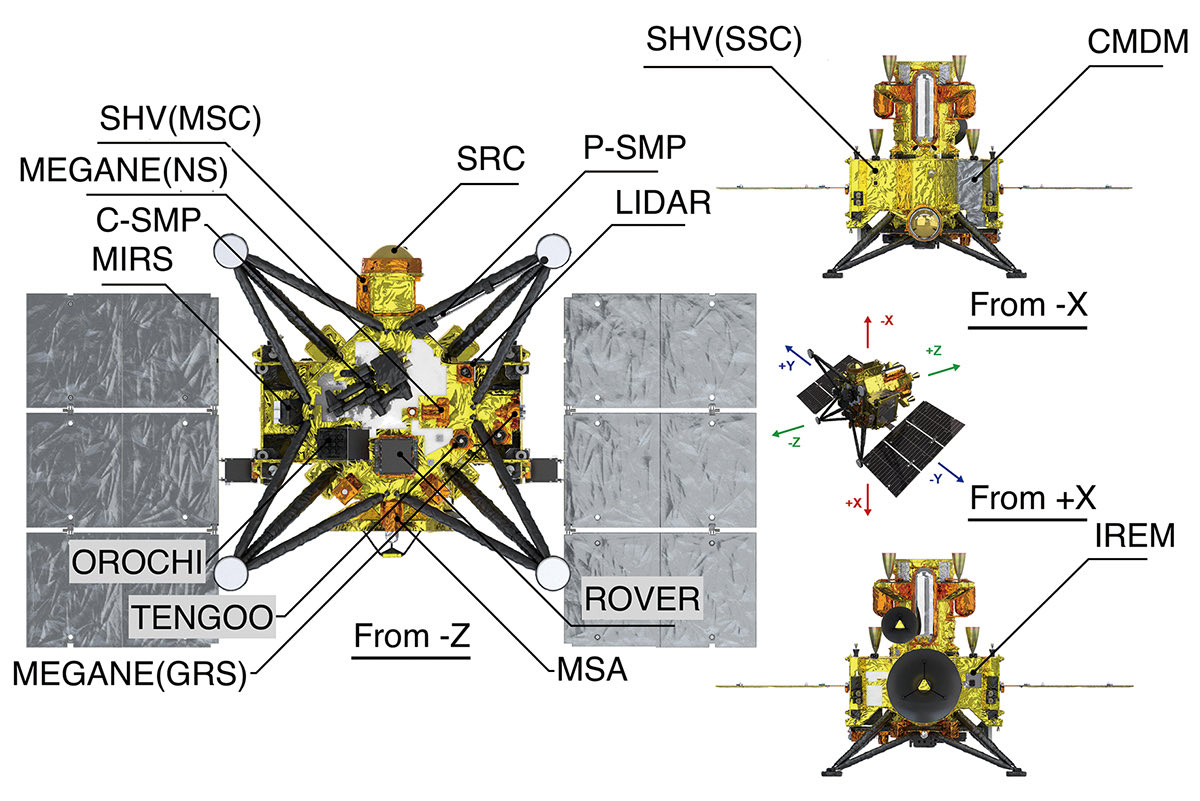
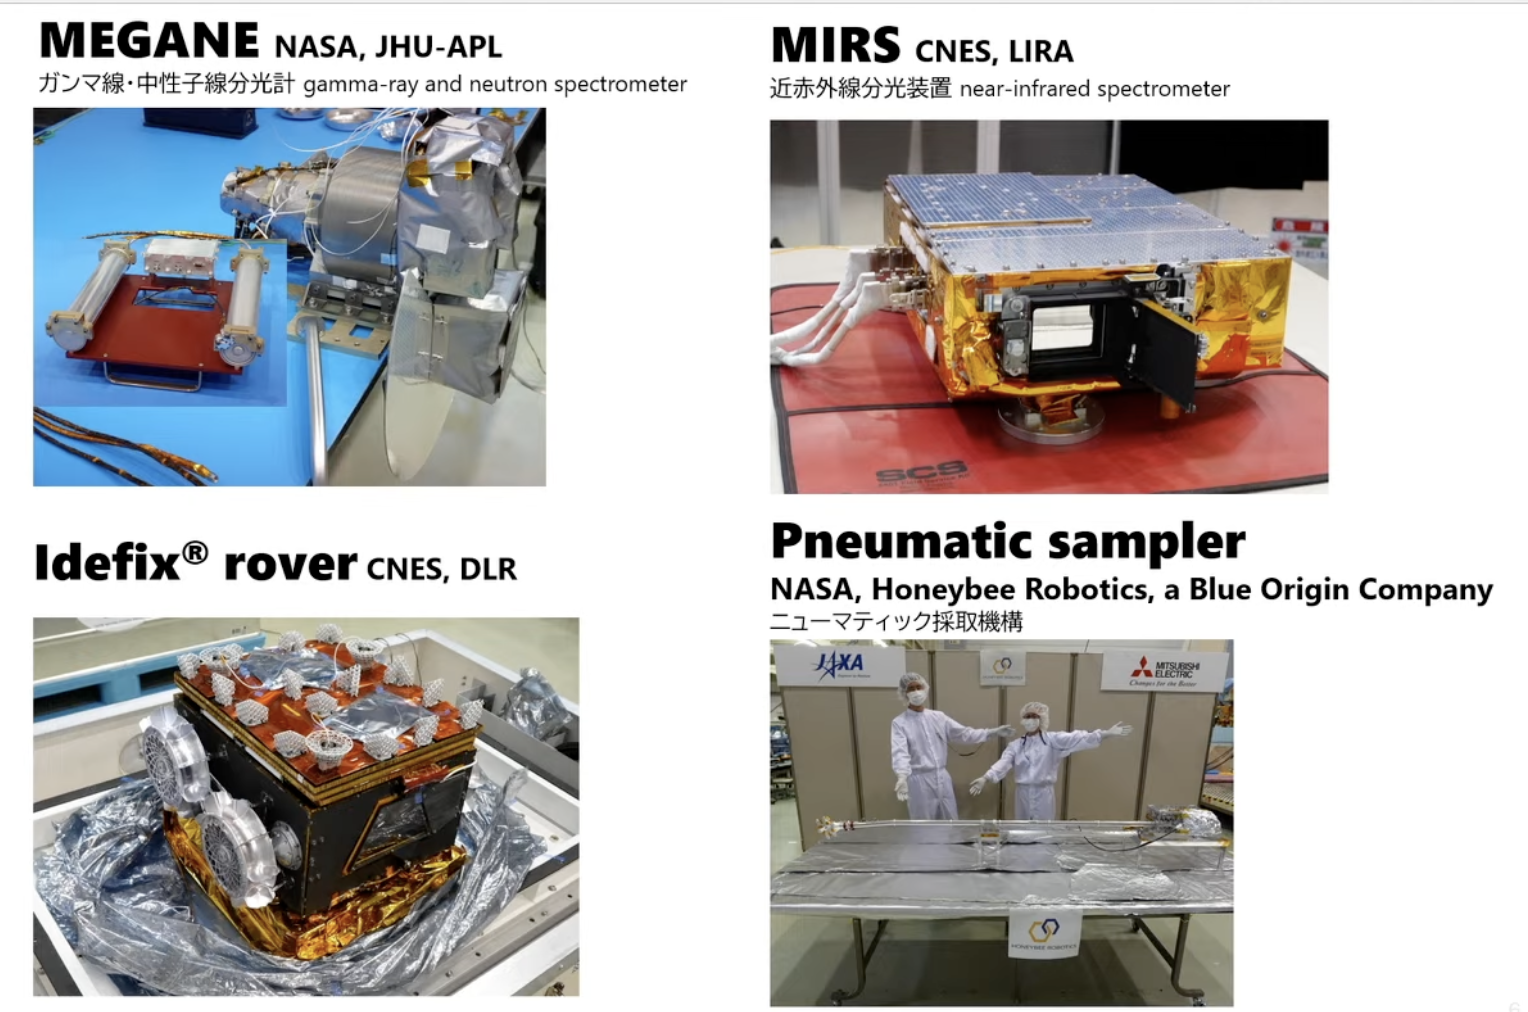
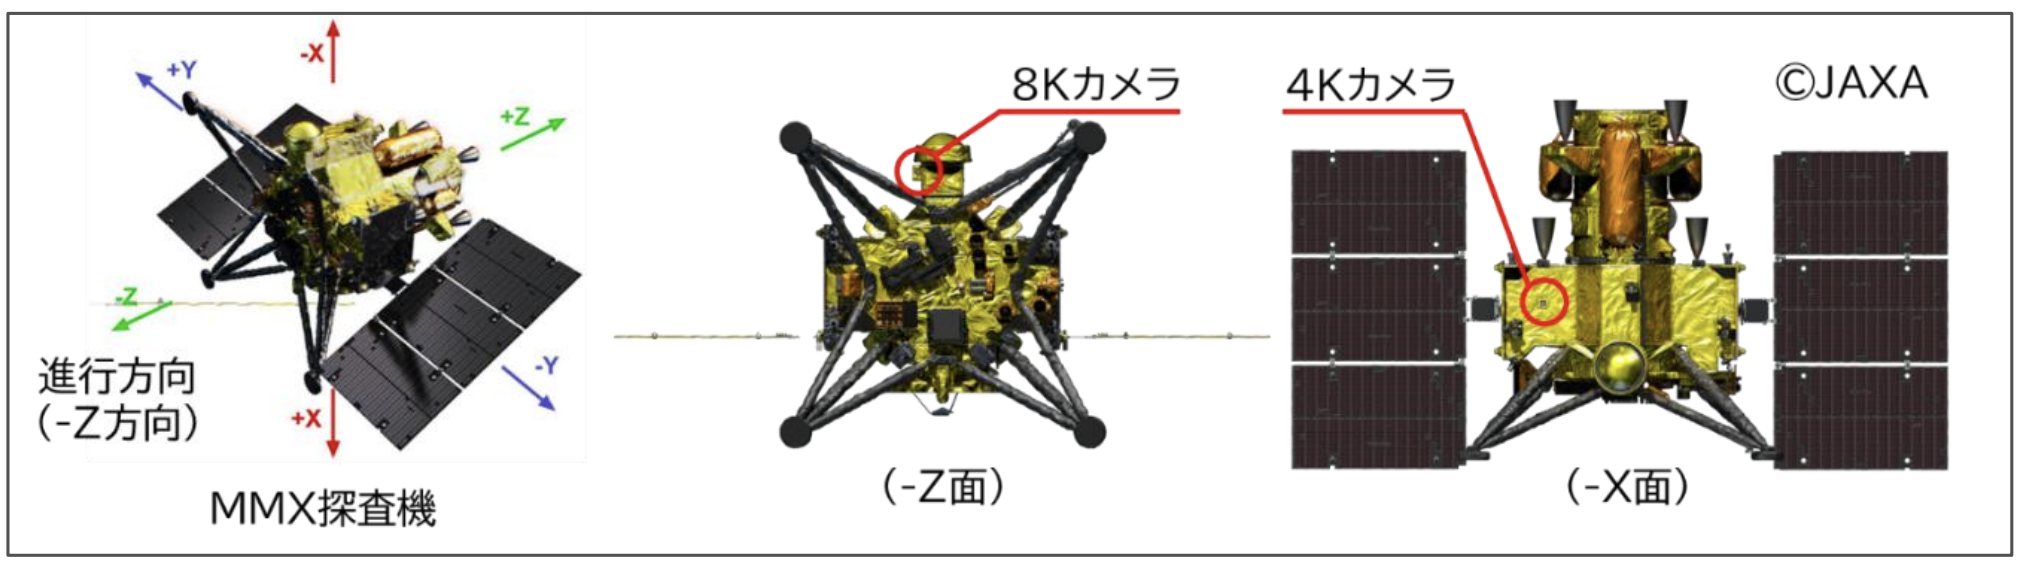
MEGANE (Mars-moon Exploration with GAmma rays and NEutrons) es un espectrómetro de rayos gamma suministrado por la NASA; el altímetro radar LIDAR (Laser Altimeter); CMDM (Circum-Martian Dust Monitor), destinado a estudiar la cantidad de partículas de polvo alrededor de Marte y sus lunas; MSA (Mass Spectrum Analyzer) un espectrómetro para analizar los iones alrededor de Marte; y, por último, el rover francoalemán IDEFIX. Además de estos instrumentos, MMX incorpora el monitor de radiación de partículas solares IREM (Interplanetary Radiation Environment Monitor) y las cámaras SHV (Super Hi-Vision cameras), proporcionadas por la cadena de televisión NHK, para proporcionar espectaculares vistas de Marte y sus lunas en 4K y 8K.
IDEFIX (a pesar de escribirse en mayúsculas, no es un acrónimo), es un rover fabricado conjuntamente entre el CNES y el DLR que ha sido bautizado en honor al famoso perrito de Obélix el galo. Tiene una masa de 23,5 kg, incluyendo 2,44 kg de instrumentos científicos. En su configuración compacta durante el viaje tiene forma cúbica y unas dimensiones de 55,3 x 44,5 x 32,6 centímetros. Una vez en la superficie desplegará los paneles solares, con una superficie total de 0,36 metros cuadrados, y las cuatro ruedas, de 20,2 centímetros de diámetro cada una (cada rueda está en el extremo de una pata de 27,5 centímetros). IDEFIX será el primer rover que recorra una luna de otro planeta del Sistema Solar (el aterrizador europeo Huygens que descendió en Titán no se podía mover) y el primero con ruedas que se mueva por la superficie de un cuerpo de baja gravedad. Precisamente, IDEFIX incorpora tecnología del «rover» europeo MASCOT —que no llevaba ruedas— que depositó la sonda Hayabusa 2 en el asteroide Ryugu.
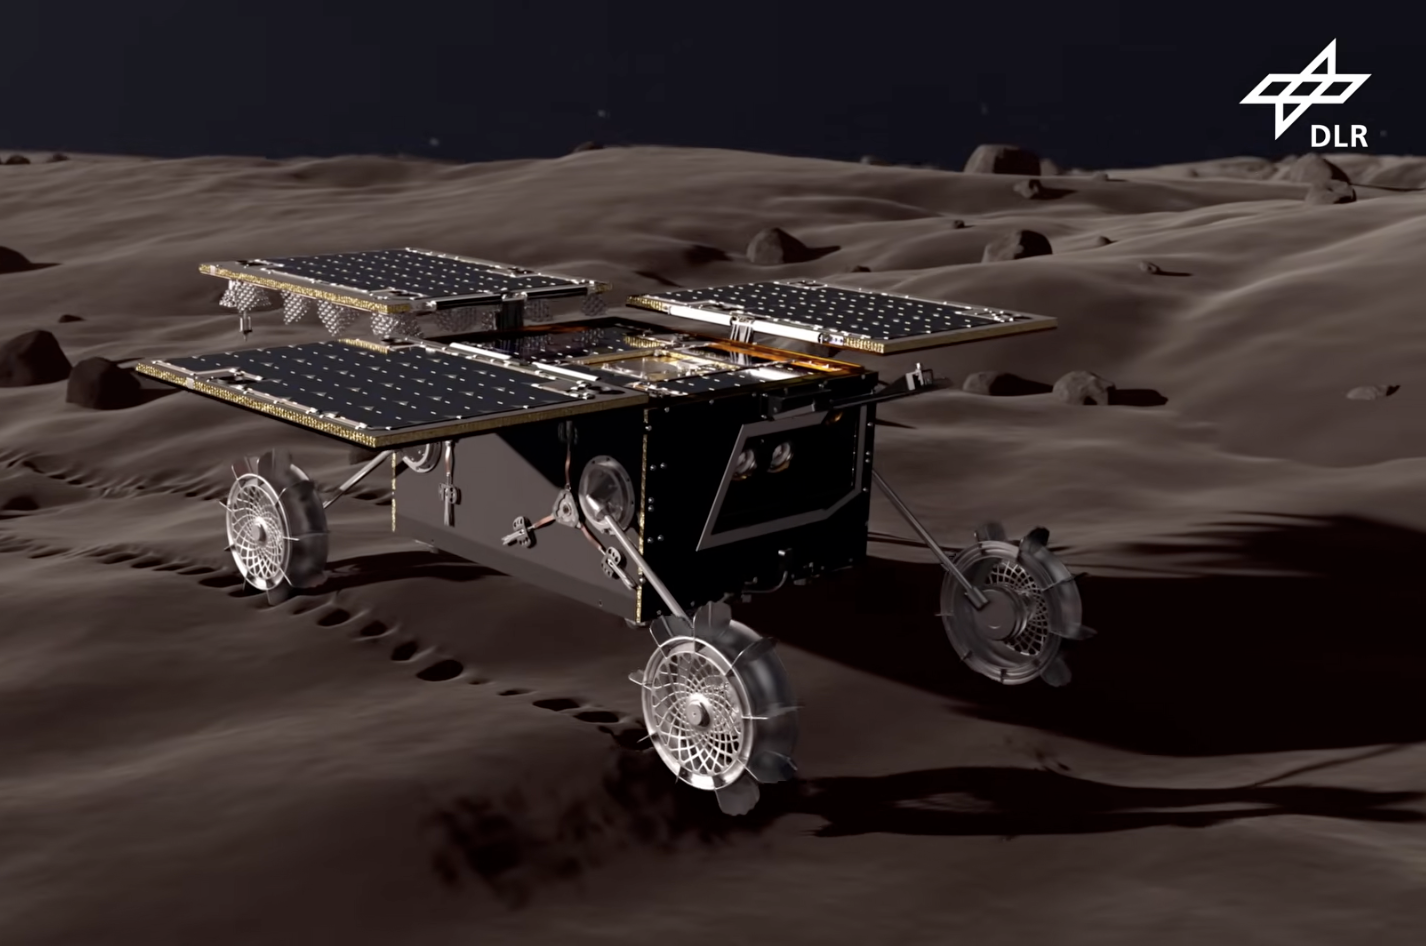
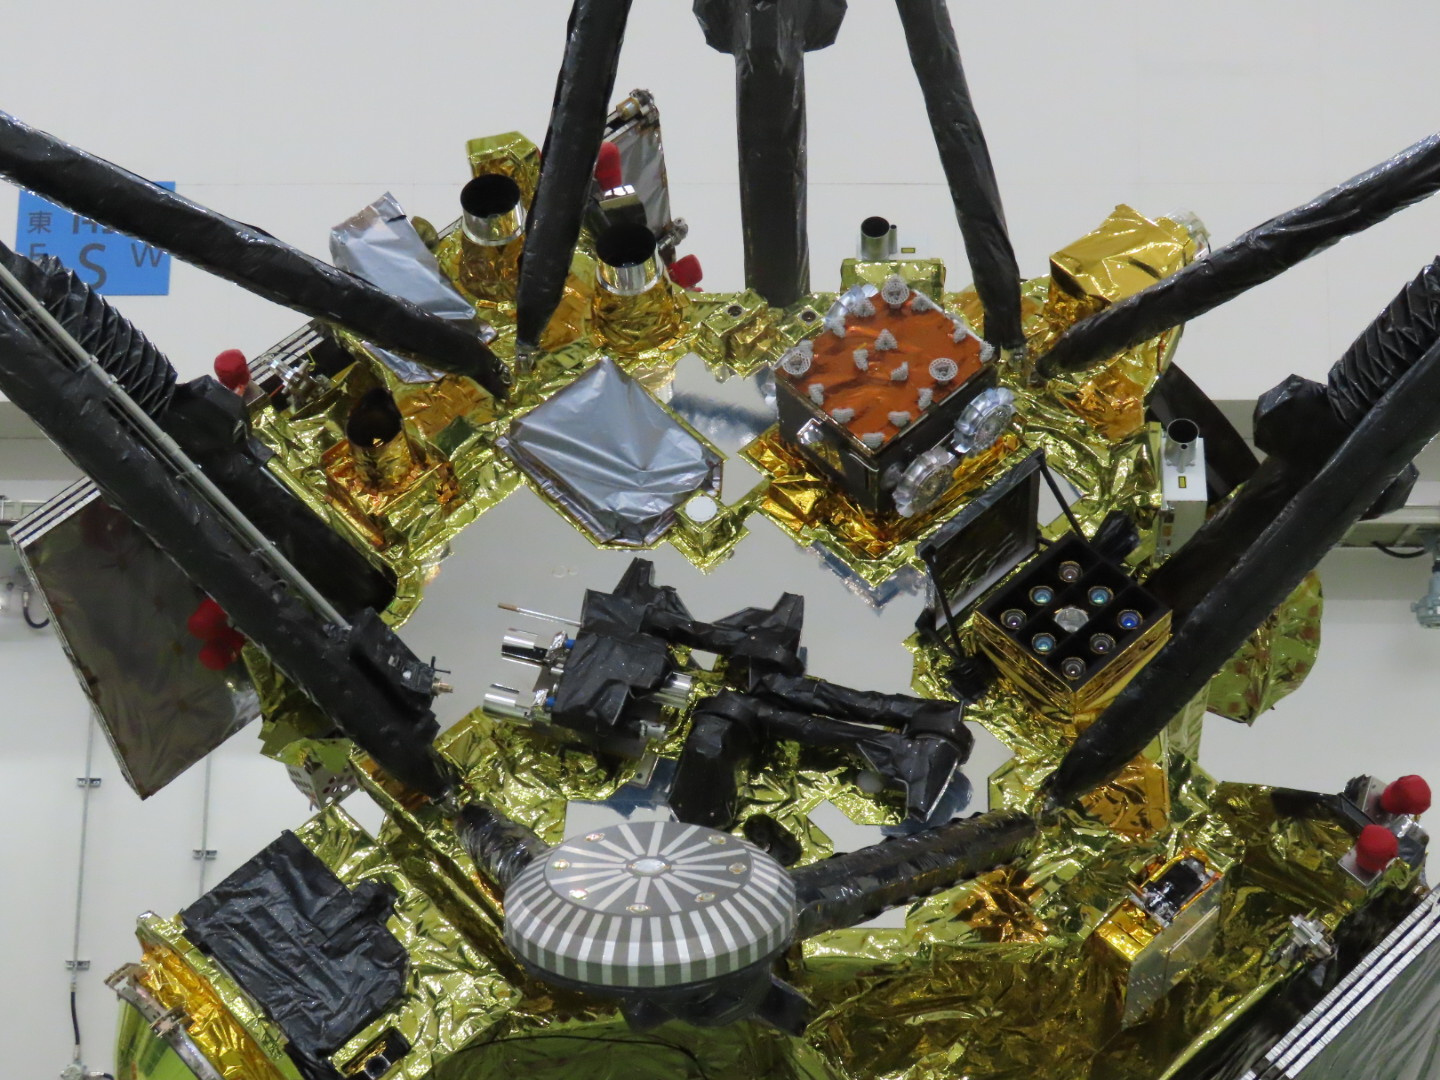
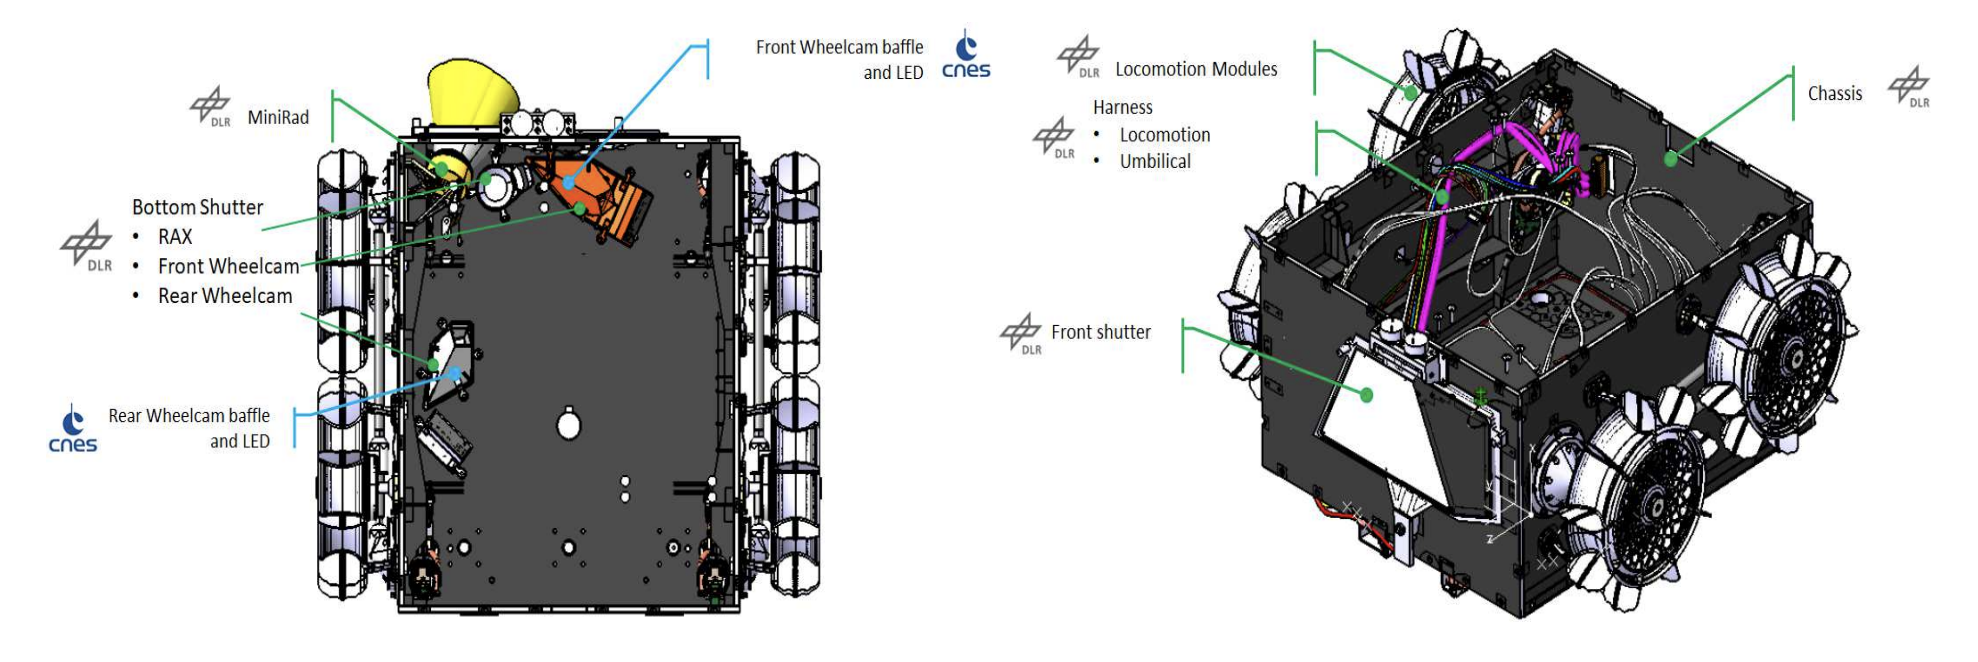
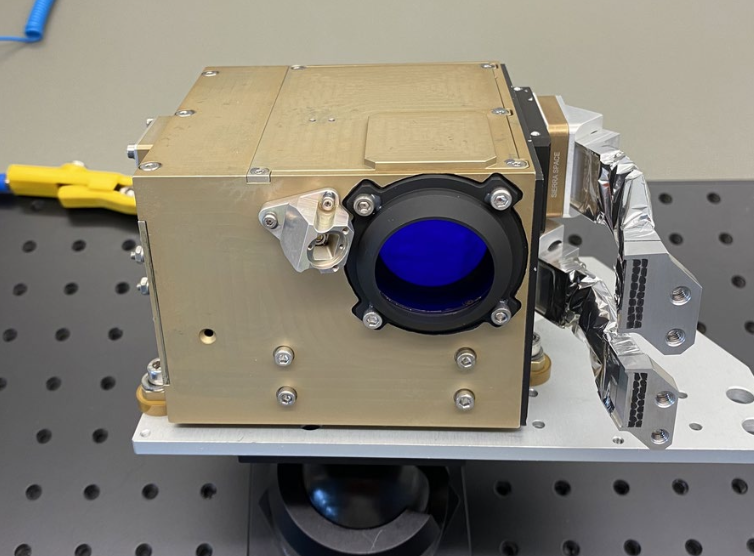
IDEFIX incluye un par de cámara NavCams de 0,4 kg con un ángulo de visión de 122º dotadas cada una con un sensor CMOS de 2048 x 2048 píxels que funcionará en el visible (400 a 800 nanómetros). Estas cámaras son similares a las que llevaba el rover emiratí Rashid —construido principalmente en Europa— que se estrelló contra la Luna con el módulo lunar HAKUTO-R en 2023. También lleva otras dos cámaras WheelCams de 0,22 kg que, como su nombre indican, apuntan cada una a una rueda distinta para comprobar su contacto con el suelo. Cada cámara tiene un sensor de 2048 x 2048 píxeles y un campo de 32,5º, y están equipadas con cuatro LED blancos y 3 LED de colores para iluminar el campo de visión. Además de las cámaras, IDEFIX lleva el radiómetro miniRAD del DLR y el espectrómetro Raman RAX, de 1,5 kg, desarrollado entre el DLR, el INTA español, la Universidad de Valladolid y la Universidad de Tokyo. El láser del RAX, de tipo Nd:YAG, tiene una potencia de 20 milivatios. IDEFIX se comunicará a través de la nave MMX con una antena de banda-S capaz de enviar datos de 64 a 512 kbit/s y recibirlos hasta 32 kbit/s.
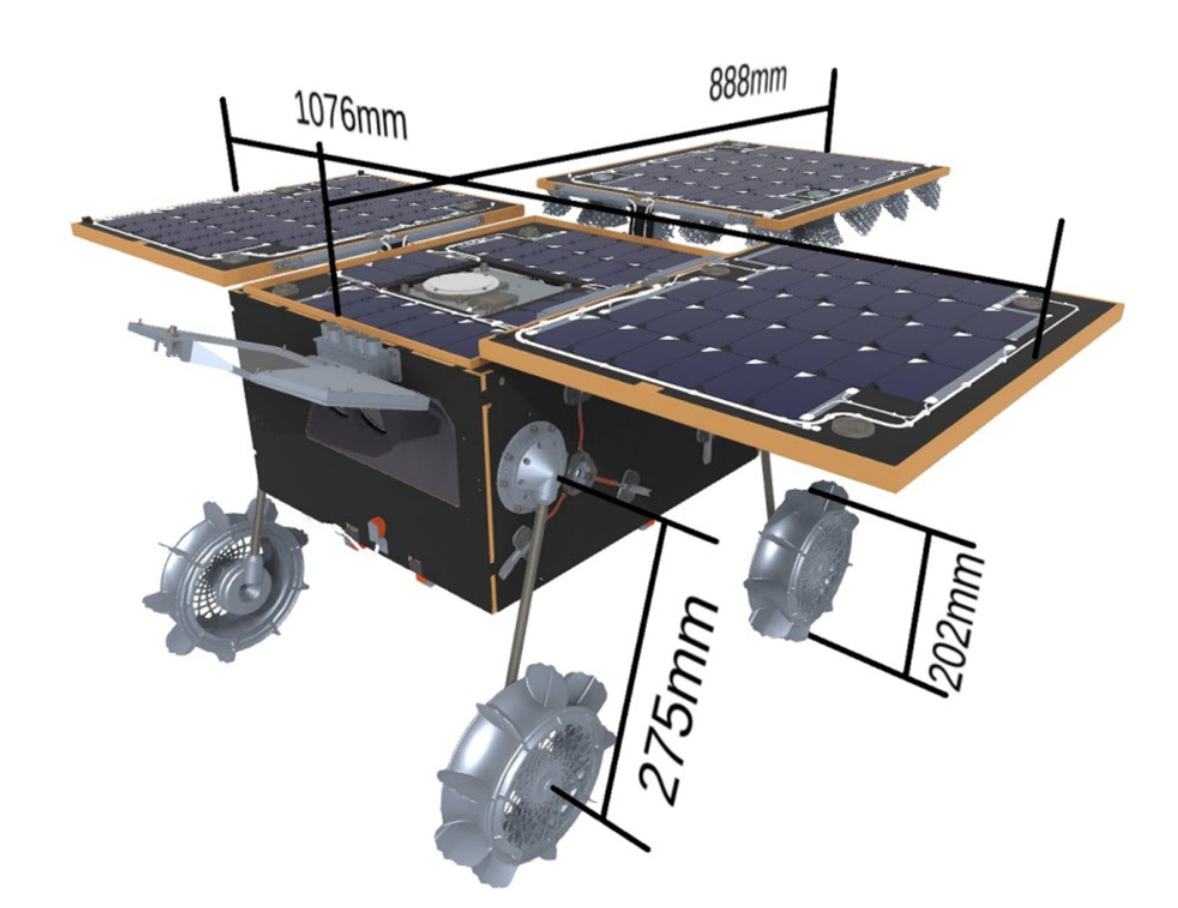
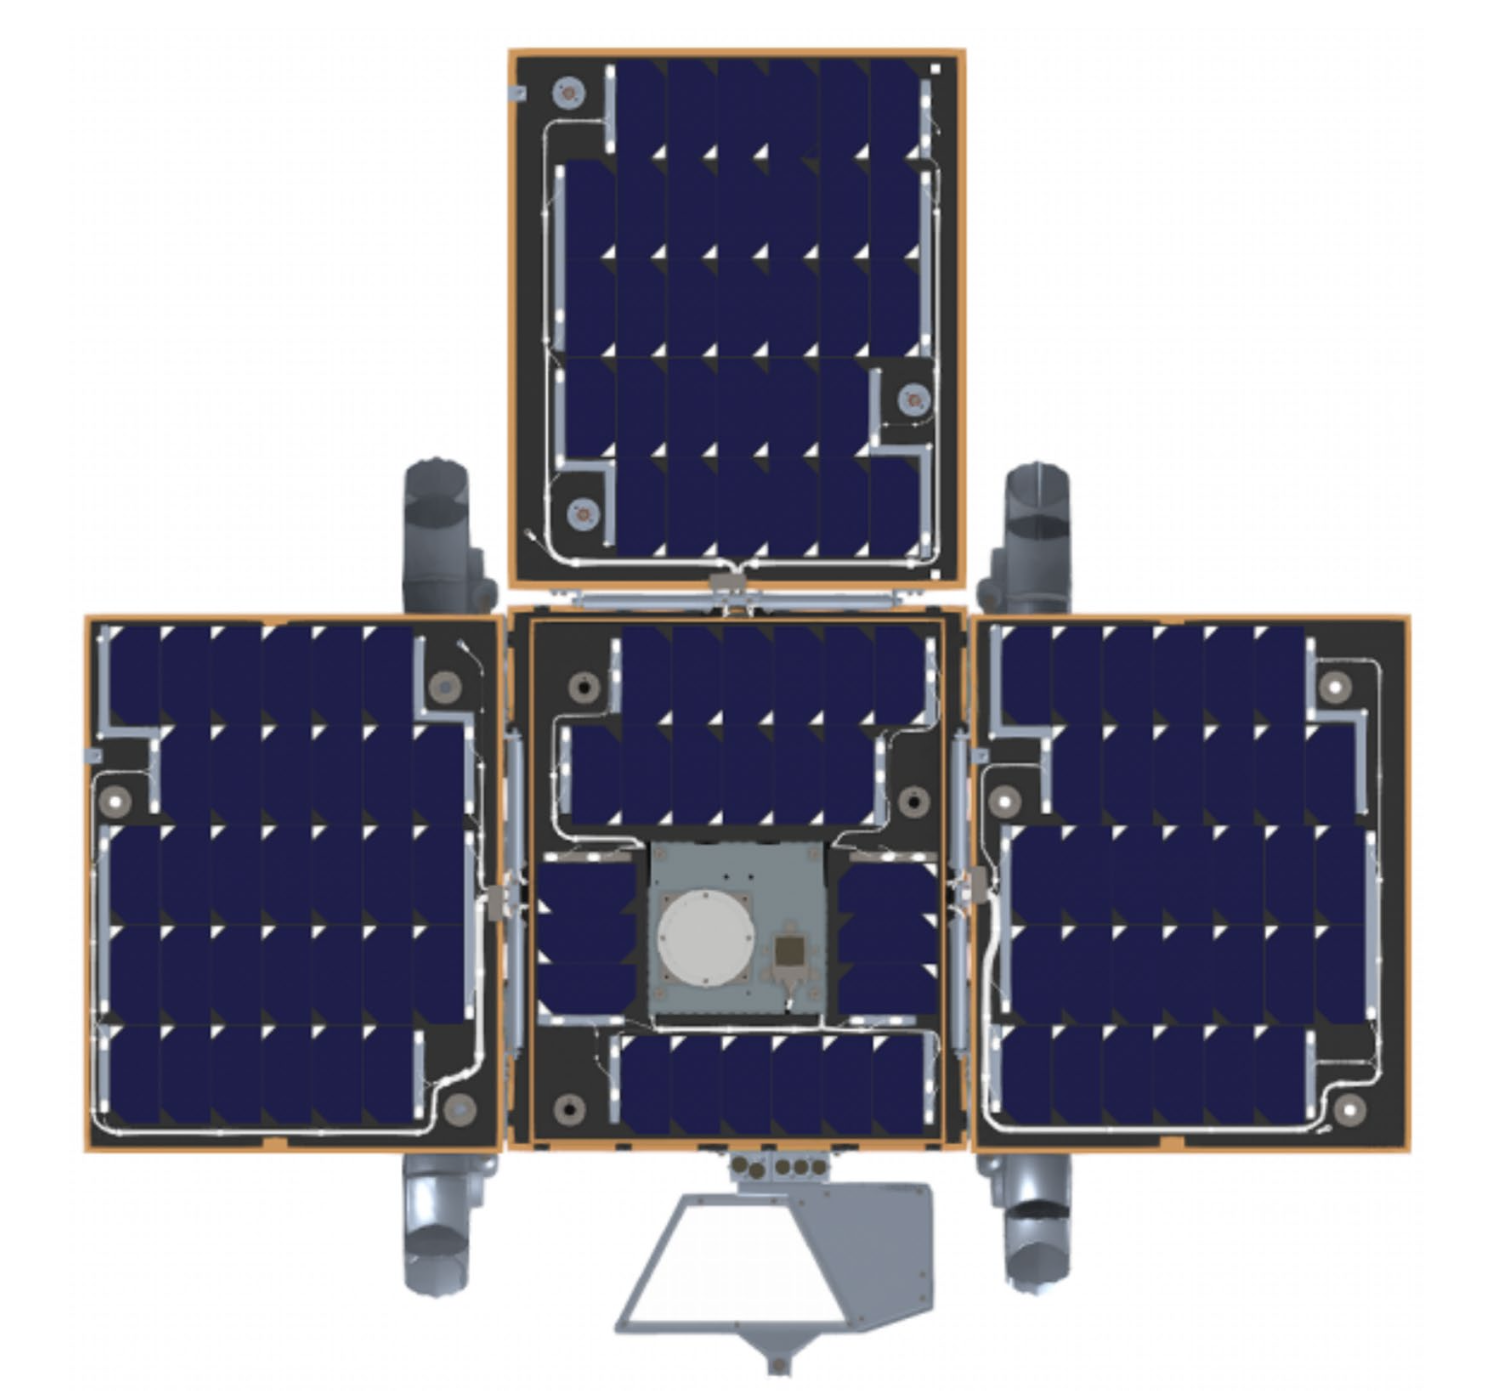
Moverse con ruedas en la bajísima gravedad de Fobos, que varía de 0,0030 a 0,0068 m/s2, debido a la forma irregular de la Luna, será todo un desafío para IDEFIX y su sistema de locomoción, denominado LOCO, que también será el encargado de colocar el rover en la posición adecuada una vez en la superficie. La velocidad estará limitada a tan solo 1 mm/s para evitar que el rover vuelque si frena de improviso de forma automática (en Fobos Idefix pesará tan solo 0,1 newton, o sea, apenas 1 gramo-fuerza). Ha sido diseñado para una misión primaria de 100 días de duración y un desplazamiento máximo de 100 metros, aunque no alcanzará esa cifra en tres meses. Estará controlado desde Toulouse y Colonia. La principal limitación operativa de IDEFIX será la energía solar, condicionada por el corto día de Fobos, de apenas 7,65 horas. Pese a todo, el rover deberá dedicar varios días fobianos a recargar su batería antes de continuar moviéndose.
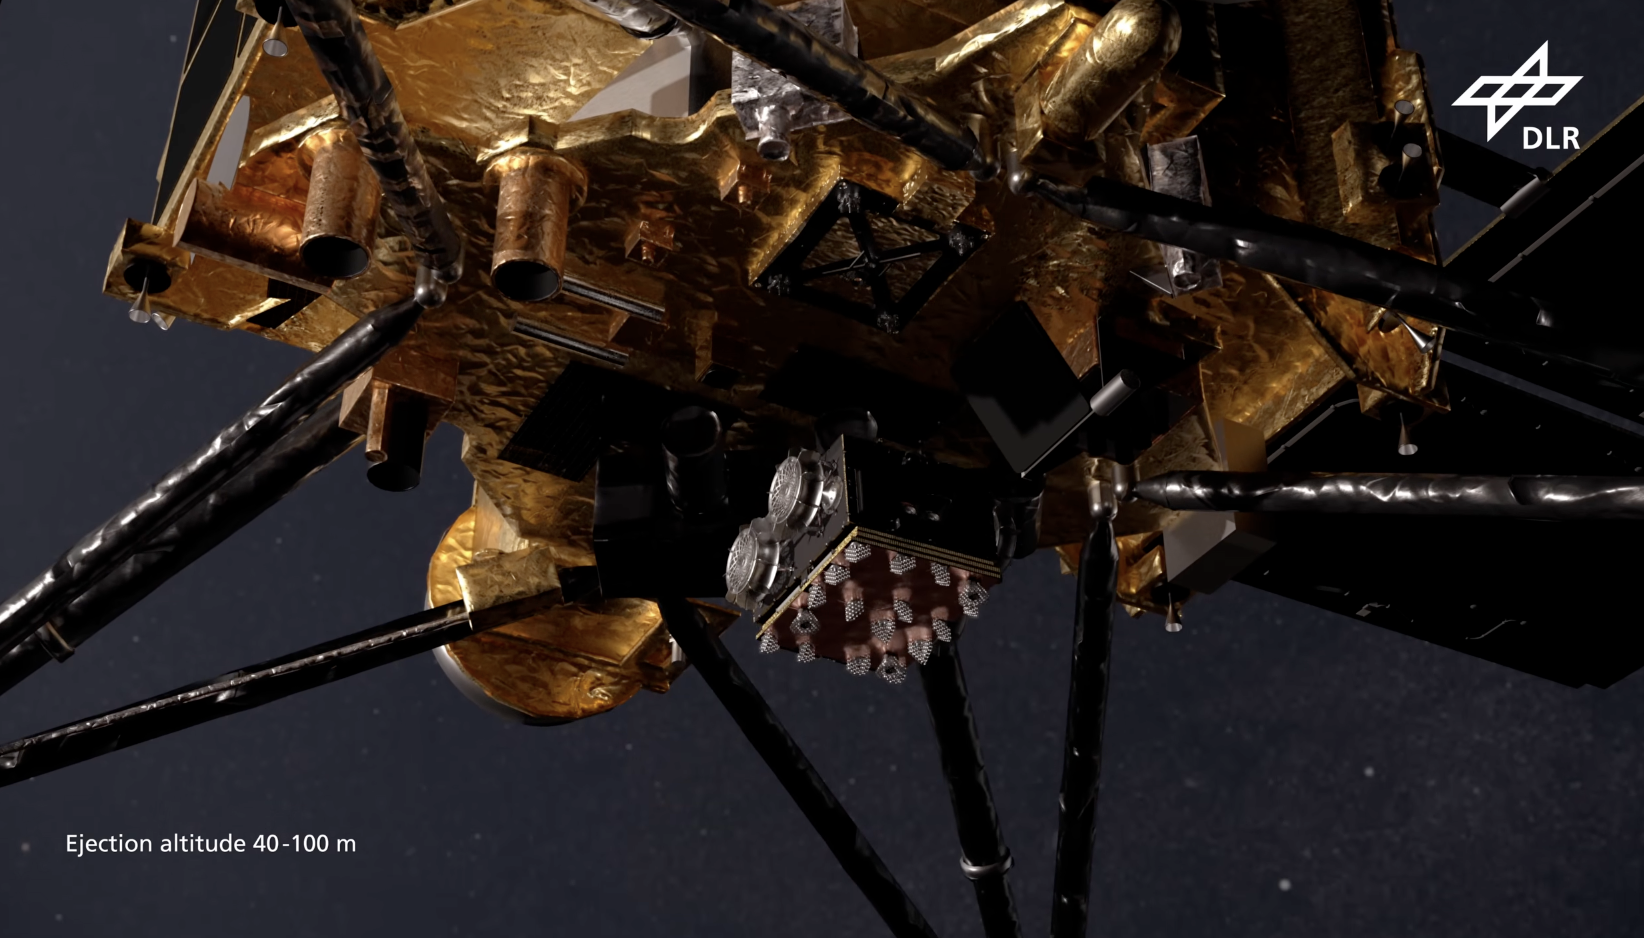
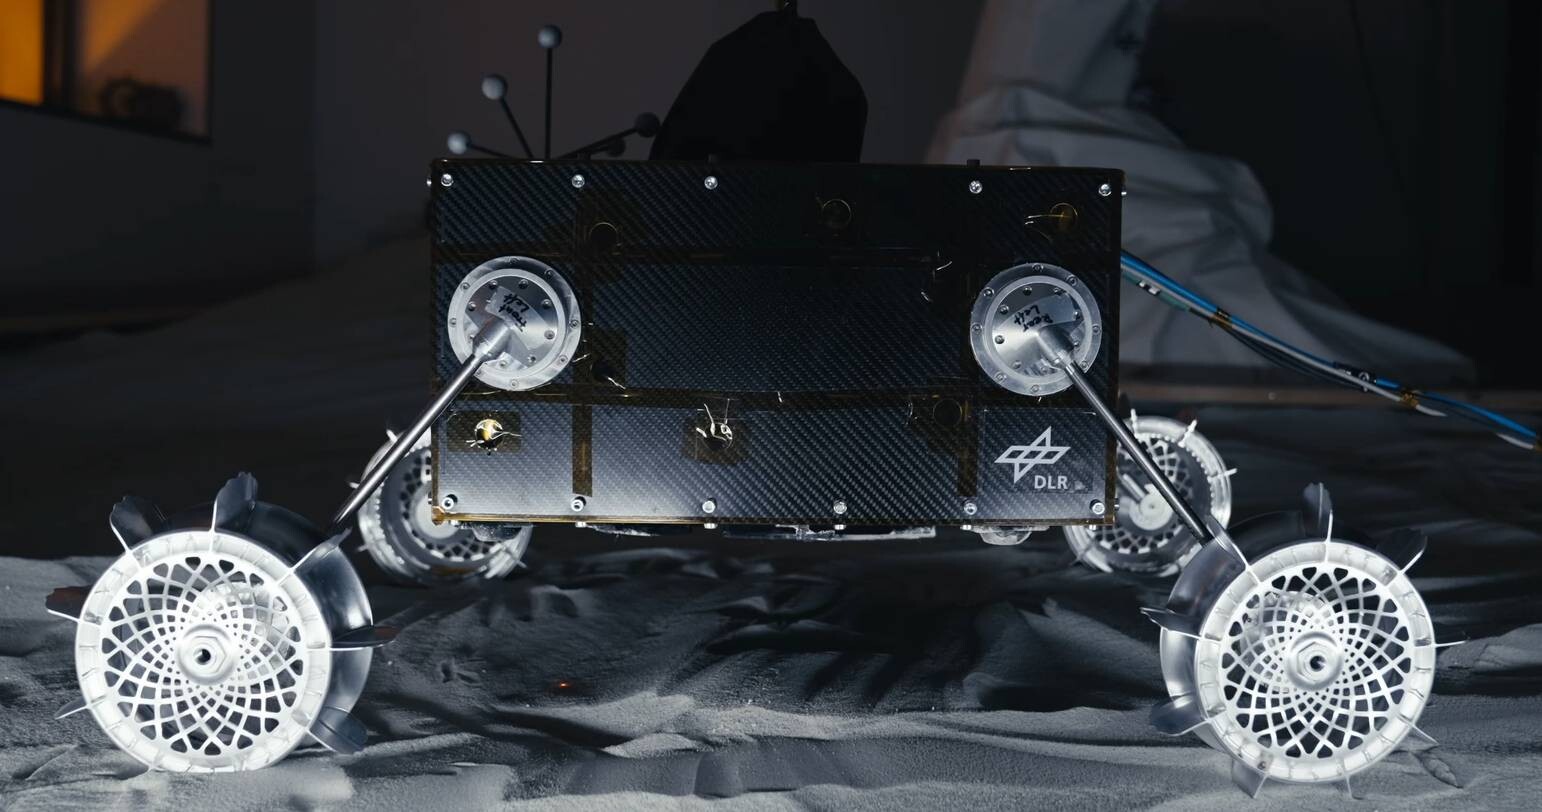
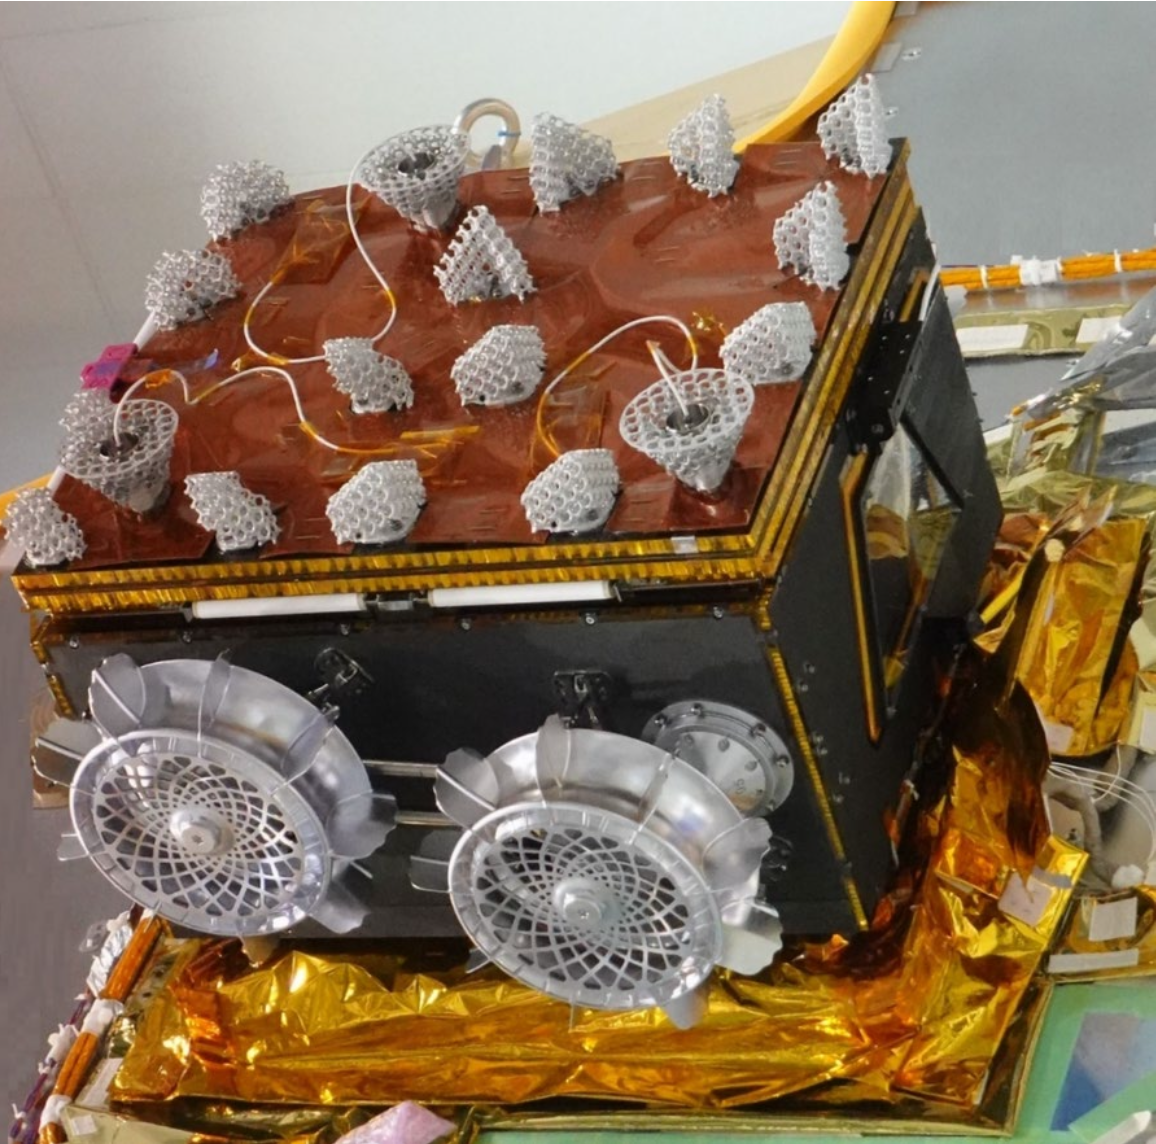
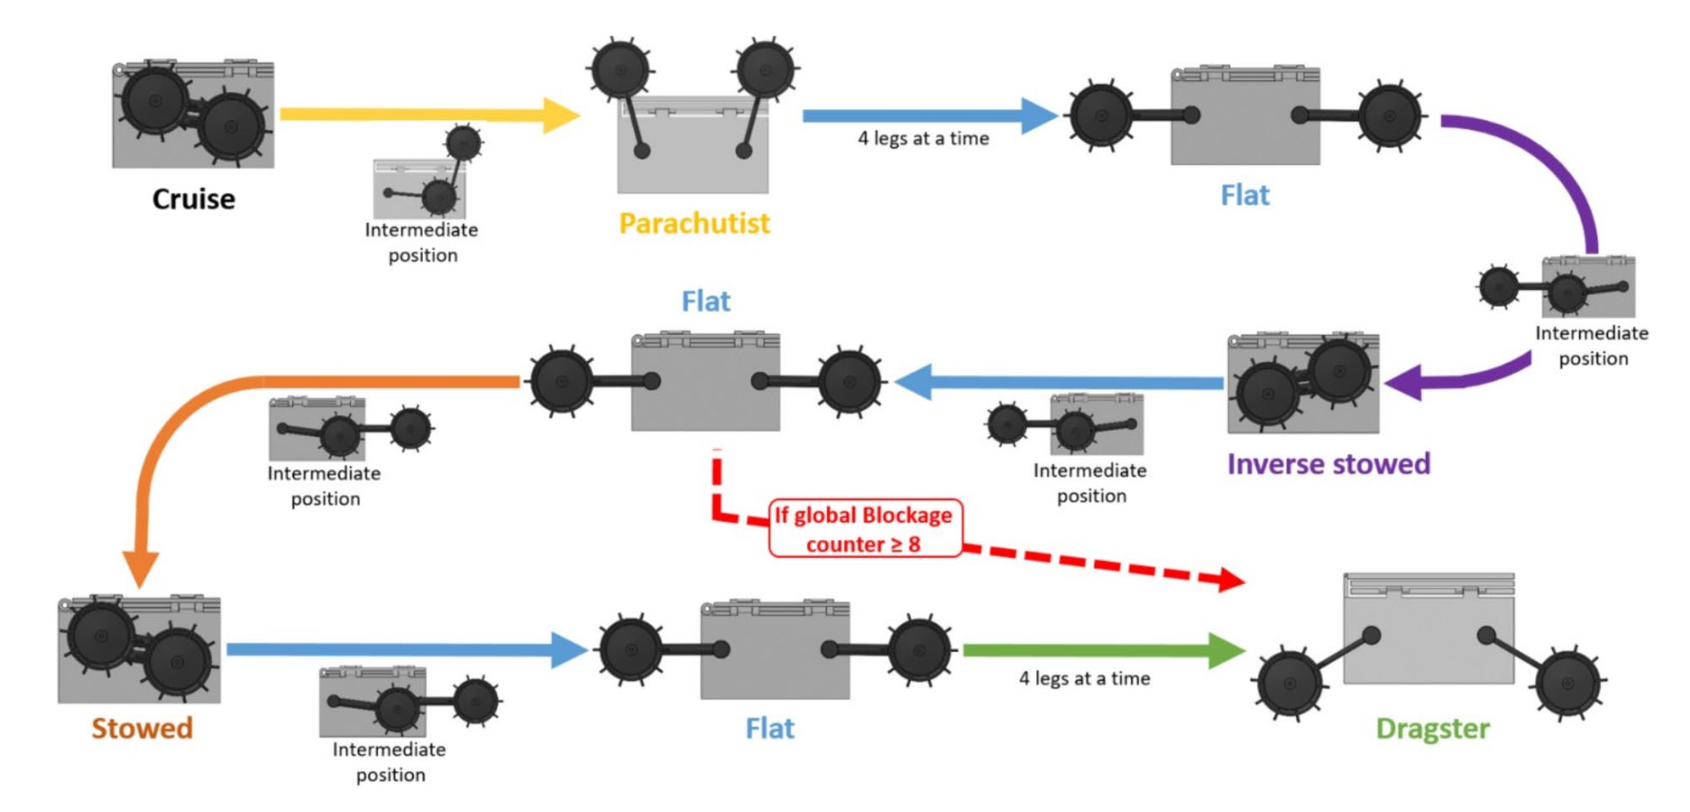
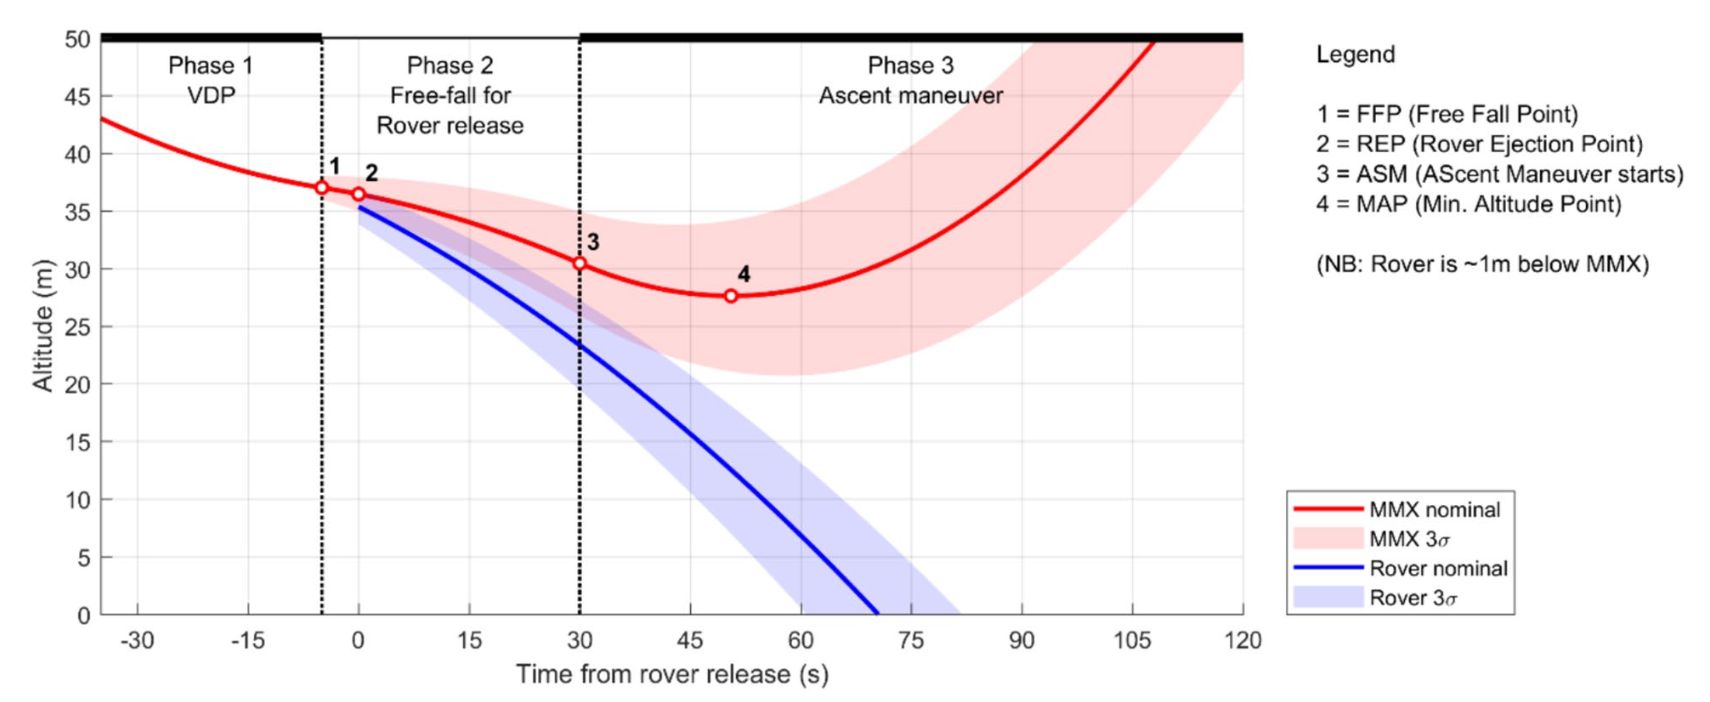
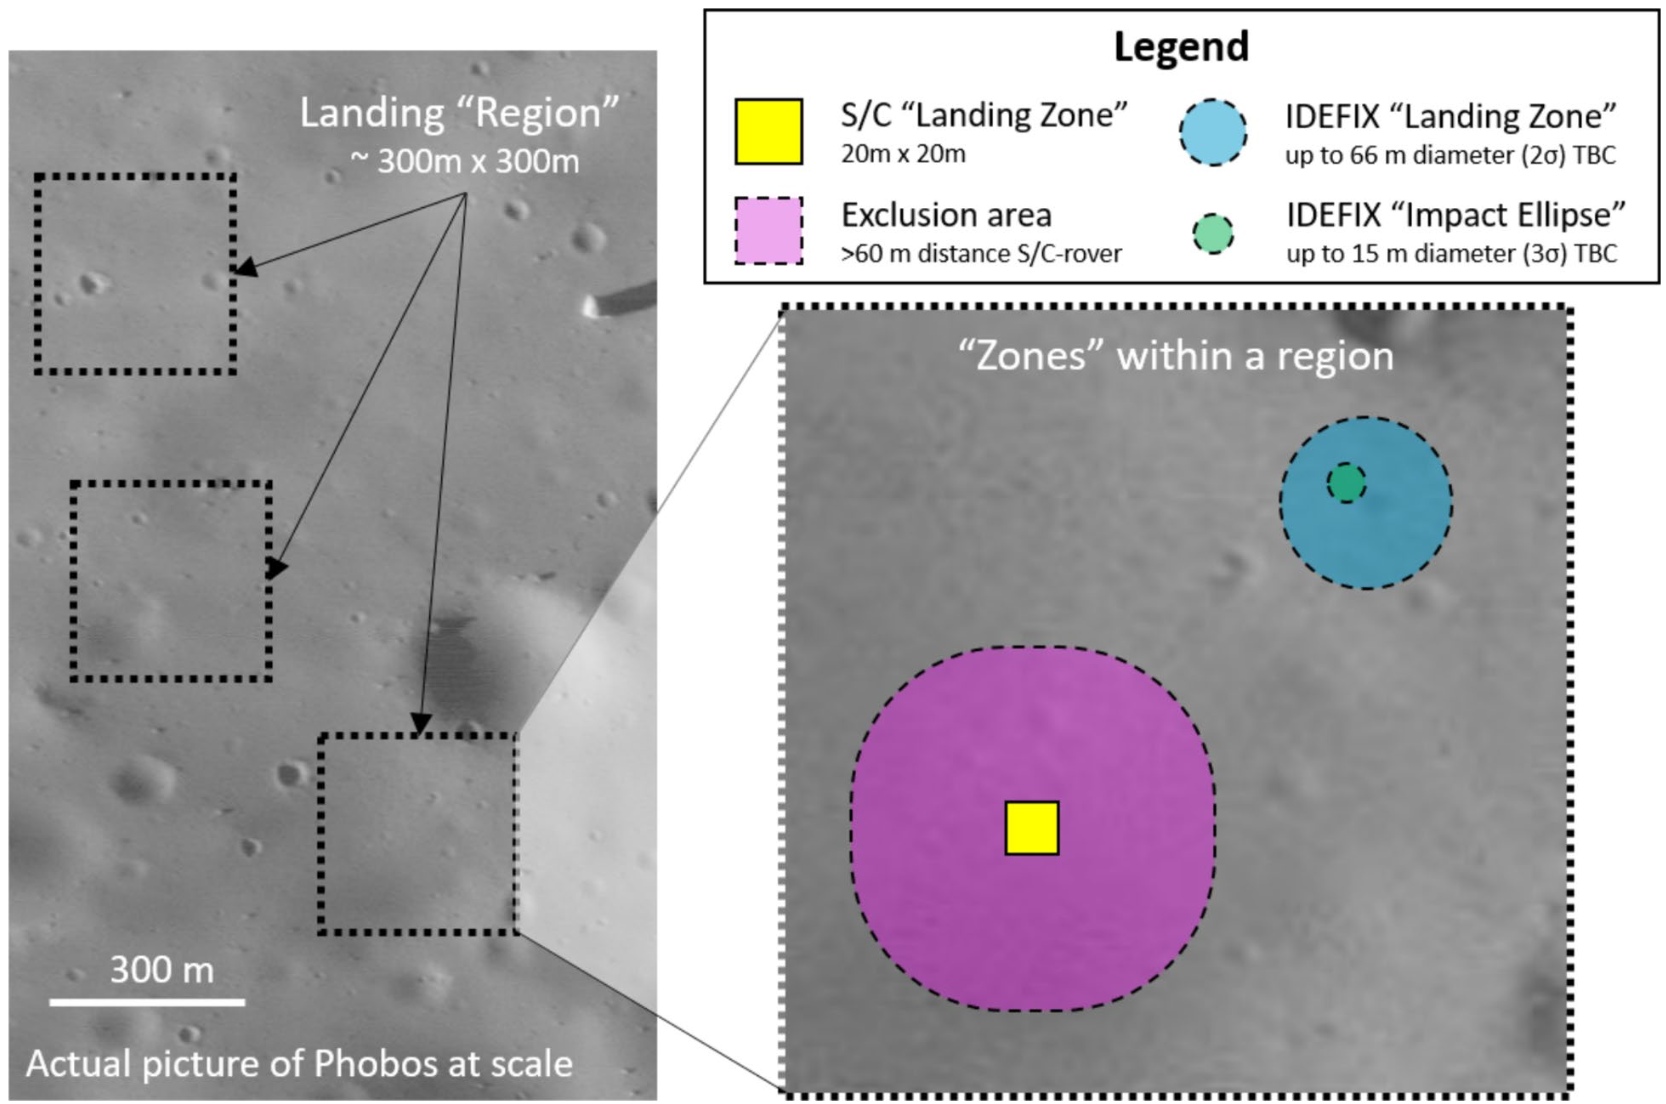
IDEFIX se dejará caer de MMX a unos 40 metros de altura sobre la superficie de Fobos en una maniobra que la sonda usará para ensayar su posterior aterrizaje para recoger muestras. Lamentablemente, IDEFIX aterrizará en el hemisferio de Fobos opuesto a Marte, por lo que no tendremos imágenes espectaculares del planeta rojo en el horizonte fobiano (la zona final será seleccionada en base a las imágenes de MMX). Esta decisión permite controlar mejor el entorno térmico del rover, pero nos privará de fotos maravillosas. Mientras la zona de aterrizaje de MMX será de 20 x 20 metros, la de IDEFIX alcanza un radio de 100 metros debido a los múltiples rebotes sobre el suelo tras caer 40 metros. IDEFIX será desplegado a principios de 2028.
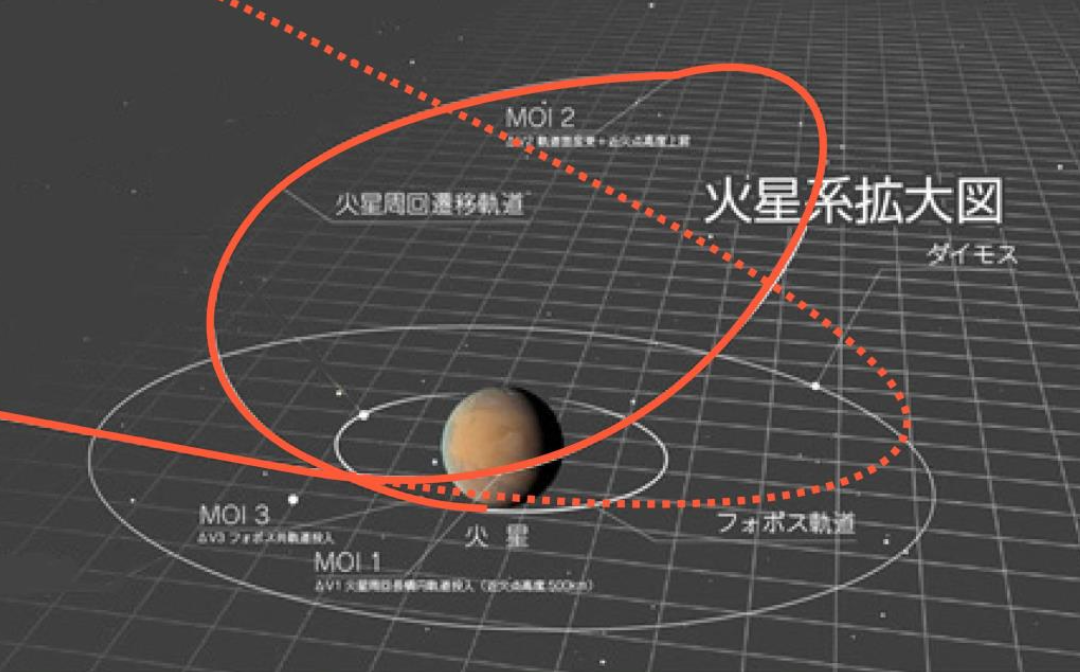
El lanzamiento de MMX estaba originalmente planeado para septiembre de 2024, pero se tuvo que retrasar. MMX llegará a Marte en agosto de 2027. Una vez la cápsula con las muestras de Fobos aterrice en Australia en julio de 2031 podremos poner fin al gran debate sobre si Fobos es un asteroide capturado o surgió de los restos de un gran impacto contra Marte.
Espetacular artículos yo vi el lanzamiento en vivo pero fue una pena que fuera nocturno y lo guarros de la jaxa no pusieron ni una cámara al cohete para ver la separación de mmx ni una simulación 3d aver si para el futuro lo mejoran !!
“Se podría esclarecer el origen de Fobos. Si las muestras contienen fragmentos de Marte, podrían contener pistas sobre la antigua habitabilidad del planeta o, en el caso más extraordinario, evidencia de vida pasada o presente”
https://www.science.org/content/article/audacious-space-heist-japan-aims-bring-home-bits-martian-moon?referrer=https%3A%2F%2Fdanielmarin.naukas.com%2F
No quiero hacer la broma, pero es que es demasiado tentador…. espero que hayan invertido esta vez aunque sea cien pavos en algún sistema que lo ponga vertical si cae de lado jeje. ¡Mucha suerte, amigo! 💪
Con la birria de gravedad de este satélite, ¿no podría suceder que el cacharro despegara, incluso si estuviera muy inclinado o medio volcado? Eso sí, adiós toma de muestras.
Incluso, tal vez ¿podría llegar a incorporarse, usando algún motorcillo de posición? En plan desesperado, claro. Un Hail Mary.
Interiorizando un poco mejor la birria de gravedad de este pedrusco, más que el problema de volcar yo diría que el problema es rebotar o no quedarte quieto. Esto es casi más un acoplamiento que un aterrizaje.
De hecho, justo ahora estoy repasando la entrada anterior de Daniel y nos decía:
«Aterrizar en Fobos no iba a ser fácil. La gravedad superficial de la luna es unas dos mil veces inferior a la terrestre (del orden de 0,005 m/s², aunque varía de un punto a otro por la forma irregular del satélite) y la velocidad de escape ronda los 40 km/h, es decir, una velocidad que puede alcanzar un corredor de élite. En estas condiciones, un aterrizaje se parece más a un atraque que a un descenso. El problema no es frenar, sino evitar rebotar: un objeto que choque contra la superficie a unos pocos metros por segundo puede salir despedido de vuelta al espacio si el regolito es elástico.»
Una buena reflexión Pochi. La velocidad de escape de Fobos es alcanzada por un elefante africano ligeramente motivado. Su masa tal vez le impidiera salir volando, pese a todo, aunque parece improbable. Quizás por ello han preferido enviar a Idefix.
Uhmmm??? . . .
https://es.wikipedia.org/wiki/Loxodonta_africana
Cuando se mueven, lo hacen a razón de unos 6 km/h a paso firme, aunque cuando se asustan o enfadan pueden correr a velocidades superiores a los 40 km/h.
«Lamentablemente, IDEFIX aterrizará en el hemisferio de Fobos opuesto a Marte, por lo que no tendremos imágenes espectaculares del planeta rojo en el horizonte fobiano (la zona final será seleccionada en base a las imágenes de MMX). Esta decisión permite controlar mejor el entorno térmico del rover, pero nos privará de fotos maravillosas.»
Bueno, que desperdicio, esto a matado la mayor parte de mi interés en la misión. ¿por que nunca podemos tener las vistas espectaculares? lo mismo con dragonfly viajando a titan pero siendo incapaz de visitar los lagos de metano….
Igual porque esto es una misión cientifica y a ti eso no interesa.
A pesar de todo, me quito el sombrero por el elegante y merecido zasca.
Pero, Federico, la sonda lleva dos cámaras de 4 y 8K. No tengo muy claro cuál es la órbita de exploración más baja que va a tener (20 km?) pero según la orientación de la sonda y Marte, estoy casi seguro de que veremos unos muy, muy espectaculares amaneceres de Marte en Fobos, al estilo de los que ya grabó la sonda Kaguya en la Luna, por ejemplo.
Todas las fases de la misión van a darnos imágenes muy espectaculares. Te paso aquí enlace a un sobrevuelo algo lejano de Fobos por parte de la Mars Express, con Marte de fondo, uno de varios que hizo… la MMX va a darnos imágenes de este tipo hasta empacharnos. Repasa también las fotos que hizo la MRO, para ir abriendo el apetito.
https://www.esa.int/Enabling_Support/Operations/Auspicious_orbit_marks_run-up_to_Phobos_flyby
Como colofón, según cómo aterrice IDEFIX y lo cerca o lejos que aterrice la sonda, imagino que podríamos llegar a tener fotos más o menos lejanas del aterrizaje y despegue… esto no estoy seguro, pero lo mismo algo pueden hacer.
Europa, pero sobre todo Japón, deben mejorar mucho sus políticas de relaciones públicas. Los de la ESA poco a poco van mejorando pero los nipones… ¿Cuánta gente se ha enterado del lanzamiento? ¿Cuánta gente lo ha visto? Si esta misión hubiera sido estadounidense, habríamos tenido especiales en Youtube, en la tele, en prensa… Pero en este caso, esta interesante misión ha pasado absolutamente desapercibida. Yo sólo he visto alguna referencia en algún medio, pero realmente poca cosa.
Espectacular misión del CNES-DLR y de la JAXA.
Ojalá salga todo genial.
Y la entrada una chulada claro 🤙
Hay que reconocer el sentido del humor de los científicos de la misión con los nombres de los instrumentos. Da para muchos chistes en español tipo:
«TENGOO la MASCOT(a) IDEFIX en el MEGANE y nos IREM(mos) a Fobos»
🤣
+1
🤣
No te olvides que cuando Obelix lanzaba un menhir, Ideafix (en españa) corría a traerlo de vuelta como si fuera un palo cualquiera…me parece una genialidad llamar así a una «mascota» mandada a buscar un pedrusco gigante en el espacio que es incapaz de traer.
Gran entrada, una de las misiones que más llevo deseando años, que ganas de verla el año que viene entre las Lunas Marcianas…
La JAXA sacando un jugo especial de un presupuesto muy ajustado, en misiones espectaculares…
Veremos…
«el módulo EM será abandonado después del aterrizaje en Fobos y antes del encendido de partida para regresar a la Tierra.»
O sea, si no he entendido mal, el EM es el encargado del aterrizaje pero también del despegue, desde Fobos. Luego, tras el despegue, el RM se separa del EM y hace el encendido de regreso hacia la Tierra y el EM se desecha en órbita marciana hummm…. no puede chocar con Marte o algo?
El EM no tiene propulsión, solo el RM, pero se desecha al final porque es donde están muchos instrumentos.
Ya veo… qué distribución tan curiosa e inhabitual. El EM entonces tiene las patas e instrumentación, pero no la propulsión.
Ahora que me estoy fijando más en la sonda, veo que los motores principales del RM están en sentido inverso a lo que la intuición te diría que es necesario para aterrizar y/o despegar. Entonces ¿qué utiliza la sonda para eso? ¿simplemente los pequeños motorcillos de maniobra? La verdad que la gravedad de este pedrusco es muy pequeña que no se asume fácilmente jejeje.
Gracias, Daniel.
«Los motores RCS del RM tienen 20 newton de empuje.»
Me imagino que es suficiente para despegar al conjunto desde la superficie, sí.
El RM tiene otros dos motores OME, pero no he logrado confirmar que sean de 500 N, aunque lo añado.
Hummmm, el RM entonces tiene las súper cámaras esas 4K y 8K, el monitor de radiación de partículas solares IREM y no sé si también el CMDM.
Me pregunto si le quedará algo de combustible a la sonda, tras eyectar a la cápsula de aterrizaje y podría hacer algún tipo de maniobra de sobrevuelo de algún que otro pedrusco o asteroidillo, en plan misión extendida. Ojalá.
Dejan caer a IDEFIX desde 40m… con una atracción gravitatoria tan baja, esta en el orden de tardar un par de minutos largos y «estamparse» a la velocidad de una persona andando lento.
me sorprende que pueda rebotar mucho, a poco que la estructura tenga un mínimo de absorber impactos el rebote debería ser mínimo, ¿no?.
Si atendemos a los vídeos… hay como dos versiones. En esta el rebote corto.
https://www.youtube.com/watch?v=ZiZn3VID8_I
Y en este otro, a partir del minuto 2… no sé si es que se vinieron arriba pero parece que lo hubieran chutado de vuelta al espacio XD
https://www.youtube.com/watch?v=-a0e8AKOWg0
Por lo que he visto por ahí, al parecer, la influencia de la gravedad debería ser nula (no así la falta de atmosfera)
Al parecer el rebote depende de las características para absorber energía y de como se retorna según el material (y la estructura).
Pero el rebote (lo que sube en proporción a lo que baja), es el mismo con una gravedad de 9,81m/s2 que con una de 0,02. Al parecer al ser proporcional si a 1G rebota un 20% de la altura de la que cae, a 0,1G rebotará ese mismo 20% de la altura desde la que cae.
Eso sí, todo el proceso será más lento a menor gravedad, pero el rebote será el mismo.
Si tiramos a IDEFIX en la tierra desde un 10º piso ya te digo que no rebota! jajaja
por Tutatis y Belenos, que buen nombre tiene el rover! La velocidad de 1mm/s, la gravedad mínima pero que varía al doble, la inercia, el momento angular de las ruedas con paletas… ya lo creo que es un desafío que se mueva y no vuelque a la primera de cambio
Gran entrada Daniel.
Por cierto, de que forma podemos saber si «podremos poner fin al gran debate sobre si Fobos es un asteroide capturado o surgió de los restos de un gran impacto contra Marte» ?
Ojala el LOCO no nos falle 😛
El rover Idefix tiene un ordenador diseñado y ensamblado por una empresa gala bajo la supervisión de la agencia espacial francesa CNES. La computadora de a bordo está sincronizada con la antena que envía y recibe los datos de la nave nodriza MMX. Cuando la sonda sobrevuela el horizonte de Fobos emite la señal de enlace que llega al ordenador del rover. Para activar la antena de banda S en el segundo exacto, la computadora de Idefix ajusta su temporizador interno y empieza a vaciar los datos acumulados en su memoria. Estos datos, amplificados, llegan a la sonda antes de que esta vuelva a desaparecer por el horizonte. La ventana de comunicación entre el rover y la sonda es de 140 segundos en cada pasada.
La agencia espacial alemana, DLR, diseñó y construyó la caja de electrónica para el tren de rodaje y la mecatrónica del rover. Y también fabricó la estructura principal del rover que protege la estructura por fuera y soporta los golpes. La caja electrónica gestiona de forma sincronizada los motores de las ruedas y de las articulaciones de los hombros que facilita que el rover pueda enderezarse tras el aterrizaje y desplazarse por la microgravedad de Fobos. Las pruebas de ingeniería y simulaciones físicas por ordenador sugieren que Idefix es capaz de enderezarse desde cualquier lado o postura, sin importar lo extraña o desfavorable que sea la posición inicial.
El retorno para los europeos es científico. A cambio de construir el rover se obtiene transporte al espacio, se accede a los datos de la misión y a parte de las muestras extraídas del suelo de Fobos. El coste del rover se calcula alrededor de los cuarenta millones de euros que cubren las agencias alemana y francesa.
joer, ¿cuánto le durará a la sonda dar una órbita en torno a Fobos, cuando esté en plan cercano?
Muy interesante misión y como siempre un impecable artículo.
Los datos terminan dando la razón a un viejo profesor que tuve: Fobos y Deimos no son más que un par de papas (patatas) en órbita marciana.
En la entrada sobre Fobos 2 no se menciona, pero creo que es bastante probable que la sonda, vista su órbita sincronizada con la de Fobos, se estampase en algún momento contra la luna. Si es así seguramente TENGOO encuentre sus restos en la superficie, con lo que la sonda soviética pasaría a convertirse en la primera en litofrenar contra la luna de otro planeta.
Quizá sería mucha casualidad y puntería. La sonda estaba en órbita marciana, no de Fobos.
Pero sincronizada y con acercamientos periódicos a Fobos de hasta menos de 200 km de distancia. Sin propulsión las pequeñas perturbaciones (por no mencionar la casi segura despresurización de los compartimentos y quizás de los tanques de propelente) pudieron acercarla o alejarla del satélite, pero siempre en la vecindad de este. Recordemos que estaba en una órbita prácticamente idéntica. Sin más información es complicado conocer las probabilidades de que haya impactado en estos casi 30 años pero seguro que no son pequeñas.
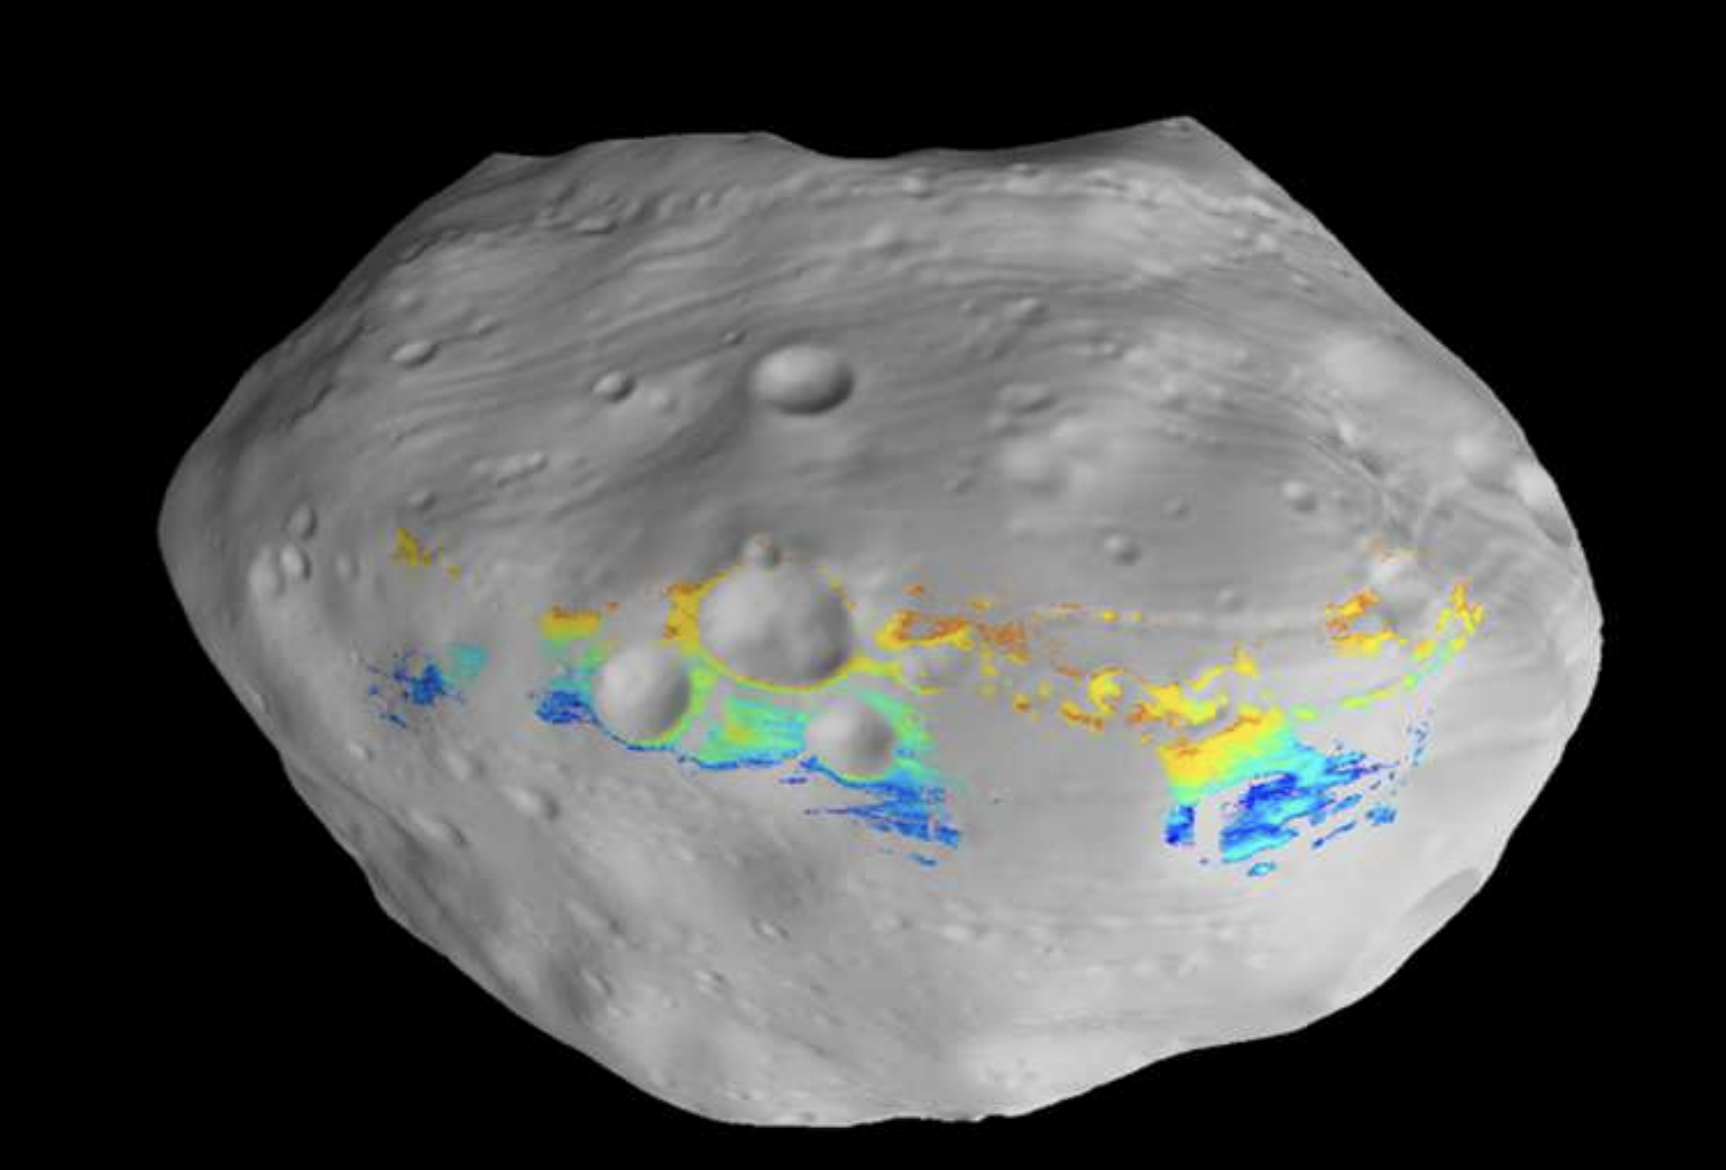
Un artículo interesante sobre Fobos, de cara a la elección de las zonas de aterrizaje, según el terreno.
https://danielmarin.naukas.com/2018/09/11/las-cambiantes-arenas-de-fobos/
Es asombroso lo de las arenas rojizas de Fobos. A ver si es de ahí de donde recogen la muestra.
Me encanta poder informarme de noticias como esta y mas es un lujo poder estar al tanto de toda la información tan rápido y tan bien redactado me encanta!!
Suerte a esta misión tan compleja.
Después del éxito con las Hayabusa, es de esperar que Japón consiga traer las primeras muestras del sistema marciano.
Hay un punto en el que lo tiene más fácil que con los asteroides: Fobos no rota por estar acoplado a Marte.
En cambio, tiene otras desventajas:
– sufres eclipses, cuando pasas por detrás de Marte, quedándote sin energía ni comunicaciones (salvo que uses un repetidor en órbita de Marte y con visión de Fobos y las sondas).
– el cambio de la órbita en torno a Marte te hace estar unas veces en línea con la Tierra y otras no (esto supongo depende de si estás en órbita o en la superficie, claro; y del tipo de órbita).
Y supongo también tienes un periodo diurno y otro nocturno,… aunque esto es más complejo. Es interesante este otro artículo de la Danipedia, aunque relacionado con una base tripulada.
https://danielmarin.naukas.com/2012/05/04/eligiendo-un-lugar-para-una-base-tripulada-en-fobos-y-deimos/
Aunque, viendo que seguimos sin saber absolutamente nada de la sonda china en el asteroide / cuasiluna, quizá es mucho más relevante el tamaño y rotación rápida del asteroidillo que otro tipo de consideraciones, sí.
Esta luna es muchísimo más grande que los asteroides donde hemos tomado muestras, eso también ayuda.